Sistemas robóticos de extinción de incendios ante la amenaza de UAV: normas y práctica
Introducción: por qué los robots se han vuelto una necesidad
Los ataques con vehículos aéreos no tripulados contra instalaciones industriales y de infraestructura han dejado de ser una rareza para convertirse en un factor sistémico que tanto los proyectistas de sistemas de seguridad contra incendios como los jefes de extinción están obligados a considerar. Un incendio tras el impacto de un UAV constituye un escenario especial: el foco puede estar situado en la zona de un segundo ataque, en las inmediaciones puede haber municiones sin detonar y fragmentos, el terreno puede estar minado y las comunicaciones por radio pueden verse suprimidas por medios de guerra electrónica.
En tales condiciones surge una dura paradoja: por un lado, los primeros minutos son críticos para confinar el incendio, ya que determinan si se producirá una propagación en cascada y una explosión de nube de vapor en parques de almacenamiento de tanques y unidades de proceso. Por otro lado, el mando de extinción tiene prohibido desplegar al personal en una zona no inspeccionada por unidades de ingenieros y artificieros: hasta que los zapadores revisen el terreno y confirmen la ausencia de artefactos explosivos, cualquier dotación de bomberos con lanzas se convierte prácticamente en un blanco. Mientras los artificieros trabajan, el fuego avanza y la espera pasiva conduce a la pérdida de la instalación.
La única respuesta técnica a esta paradoja es la extinción remota y automática: sistemas robóticos fijos, complejos robóticos móviles y medios de protección física para el personal. Estos recursos permiten iniciar la descarga de agentes extintores en la «zona gris» —allí donde una persona no puede entrar sin arriesgar la vida— y realizar el reconocimiento del foco mediante cámaras de vídeo y termográficas antes de la llegada de los equipos de desminado.
Marco normativo
El empleo de la robótica en los servicios de protección contra incendios se apoya en un marco jurídico consolidado:
- Ley Federal n.º 123-FZ del 22.07.2008 «Reglamento técnico sobre los requisitos de seguridad contra incendios»: el artículo 45 establece la clasificación de los sistemas de extinción de incendios, incluida su división según el grado de automatización en automáticos, automatizados, autónomos y manuales, mientras que el artículo 83 fija los requisitos para los sistemas automáticos de extinción de incendios (SAEI): cantidad de cálculo de agente extintor, supervisión de operatividad y aviso al personal de guardia y al cuerpo de bomberos sobre la ubicación del incendio.
- SP 485.1311500.2020 (aprobado por la orden n.º 628 de EMERCOM de Rusia del 31.08.2020): documento base para el diseño de sistemas automáticos de extinción de incendios. Su sección 8 está íntegramente dedicada a las instalaciones robóticas: el sistema robótico de extinción de incendios (SREI) se define como una instalación automática compuesta por un conjunto de monitores robóticos fijos integrados en un sistema común de control y detección de incendios, y el monitor robótico fijo, como un dispositivo con varios grados de libertad y control programado destinado a extinguir o confinar incendios o a refrigerar equipos tecnológicos y estructuras constructivas.
- GOST R 59636-2021 «Sistemas automáticos de extinción de incendios. Guía de diseño, montaje, mantenimiento técnico y reparación»: regula los procedimientos de instalación, puesta en marcha y pruebas de funcionamiento de los SAEI, incluidos los requisitos de seguridad durante su explotación.
- GOST 35035-2023 «Equipos contra incendios. Complejos robóticos móviles de extinción de incendios»: estandarizó por primera vez los sistemas móviles, definiendo su clasificación por masa (ultraligeros: hasta 100 kg; ligeros: hasta 1 t; medianos: hasta 18 t; pesados: más de 18 t), los requisitos de movilidad todoterreno, autonomía y operación bajo contaminación radiactiva, así como los métodos de ensayo.
- Reglamento táctico de las unidades de bomberos (orden n.º 777 de EMERCOM de Rusia del 16.09.2024): determina la organización de la extinción de incendios y de las operaciones de rescate y emergencia, el reconocimiento del incendio, la elección del sector decisivo de intervención, la garantía de seguridad de los intervinientes y el procedimiento para emitir la señal de repliegue ante una amenaza para las dotaciones. Son precisamente las disposiciones del reglamento sobre reconocimiento y HSE las que establecen la restricción de que «ningún efectivo entra en la zona antes de la inspección de los artificieros», limitación que los complejos robóticos permiten superar sin vulnerar los requisitos de seguridad.
Sistemas robóticos de extinción de incendios: protección de zonas fijas de alto riesgo
Los SREI estacionarios se diseñan para proteger parques de tanques, estaciones de bombeo, antorchas y otras instalaciones industriales críticas donde un retraso en la aplicación del agente extintor se mide en minutos y desemboca en una catástrofe.
Su fortaleza reside en la rapidez y la autonomía. La activación tarda entre 20 y 30 segundos y los monitores actúan a partir de la señal de los sensores sin intervención humana, eliminando la demora debida al «factor humano», un aspecto determinante ante el riesgo de un segundo impacto de UAV. Su arquitectura de red distribuida implica que la destrucción de un monitor por un dron no provoca el fallo de todo el sistema: el algoritmo autónomo continúa refrigerando los equipos adyacentes, evitando un incendio en cascada.
Merece una mención aparte la eficacia de la espuma de aire comprimido de baja o media expansión: la película estable que forma impide la reignición de los vapores provocada por un segundo dron, dado que un ataque repetido contra una instalación ya en llamas es, lamentablemente, un escenario habitual.
Existe una única limitación, pero importante: los SREI exigen el tendido de redes de agua contra incendios redundantes y protegidas, así como la sectorización del sistema; es decir, constituyen una inversión en la fase de diseño o remodelación de la planta, y no una medida improvisada.
UMREI «Rusak»: reserva maniobrable en la «zona gris»
La unidad móvil robótica de extinción de incendios «Rusak» resuelve precisamente la intervención en la «zona gris» durante los primeros 5 a 7 minutos tras un impacto, cuando el personal no puede acceder a la planta por el riesgo de un nuevo ataque con drones o de detonaciones secundarias.
Características clave del vehículo:
- chasis 4×4, capaz de superar escombros, capas de nieve de hasta 200 mm y viales destruidos;
- monitor LSD-C40 con un caudal de 40 l/s y un alcance de chorro de hasta 65 m, operado a distancia desde una zona segura;
- operador que controla la unidad desde un refugio; si el espectro radioeléctrico es bloqueado por sistemas de guerra electrónica, el mando pasa automáticamente a un cable de fibra óptica reforzado de hasta 350 m de longitud, lo que garantiza el enlace bajo interferencias activas;
- funciones adicionales del vehículo: detección de gases en la atmósfera, inundación de escombros y refrigeración de equipos de proceso.
Sus limitaciones corresponden a su categoría técnica: alcance de enlace de hasta 350 m, velocidad máxima de 15 km/h que no le permite esquivar un dron en picado y suministro de agente extintor dependiente de una fuente externa, ya sea un anillo hidrante o una autobomba cisterna. Por tanto, el «Rusak» no sustituye a los SREI fijos, sino que actúa como su complemento maniobrable.
«YEL-4» y «YEL-10»: la artillería pesada de VNIIPO de EMERCOM de Rusia
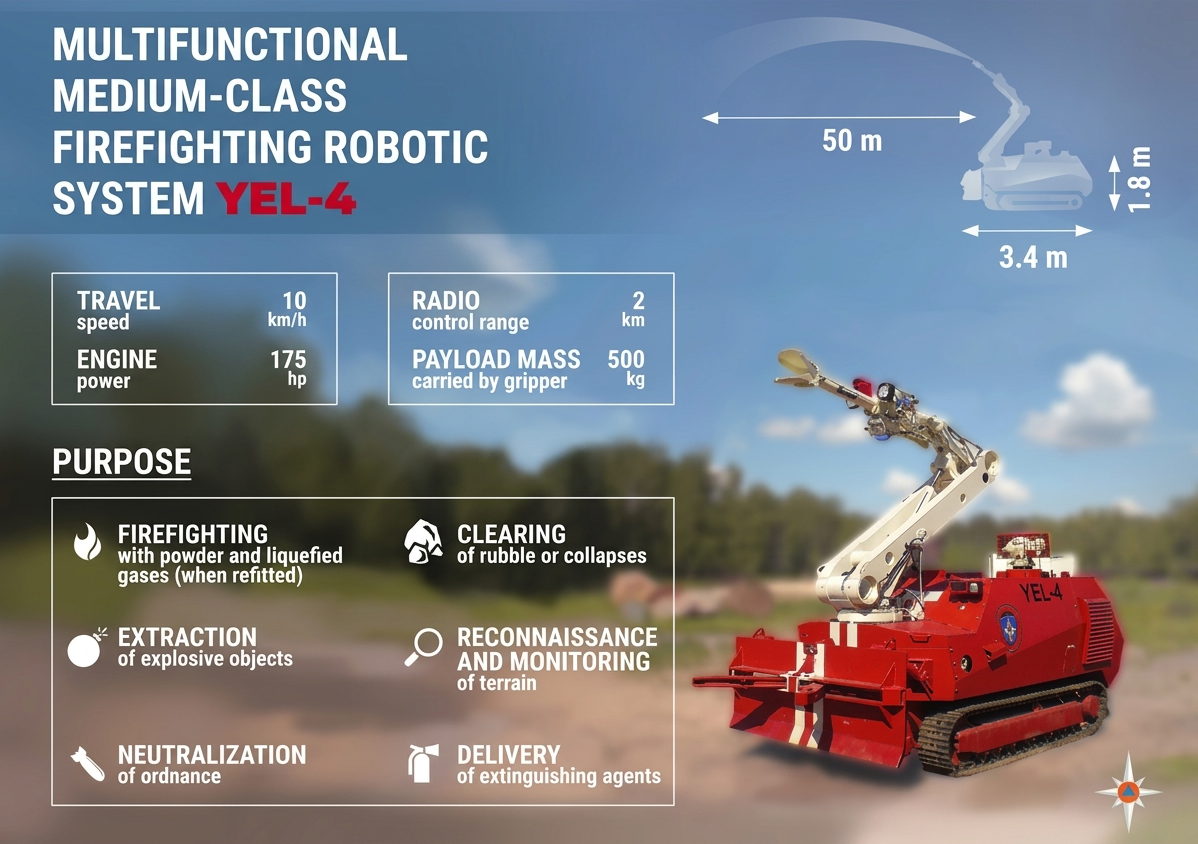
Los complejos robóticos sobre orugas desarrollados por el instituto VNIIPO de EMERCOM de Rusia (Balashikha) cubren misiones que no pueden asumir ni los vehículos de ruedas ni el reconocimiento a pie.
| Parámetro | «YEL-4» | «YEL-10» |
|---|---|---|
| Masa en orden de marcha | 9,2 t | 19,0 t |
| Motor | Perkins 1106C-E60TA, 170 CV | Perkins 1106D-E66TA, 234 CV |
| Reserva de agua / espumógeno | 1,4 t / 0,5 t | 2,5 t / 0,8 t |
| Alcance de descarga de agua / espuma | hasta 70 m / 50 m | hasta 80 m / 50 m |
| Caudal en el monitor | 1200 l/min | hasta 2400 l/min |
| Capacidad de carga de la pinza | hasta 500 kg | hasta 1000 kg (a 2,5 m de alcance) |
| Alcance de control remoto | hasta 2000 m | hasta 2000 m |
| Velocidad | hasta 10 km/h | hasta 10 km/h |
El «YEL-4» está orientado a la respuesta ante accidentes tecnológicos en plantas químicas, centrales nucleares y almacenes, a la intervención en zonas con contaminación radiológica y química, al desescombro mediante hoja topadora y pinza hidráulica, y al suministro de agua y espuma hacia el foco salvando obstáculos mediante su brazo manipulador.
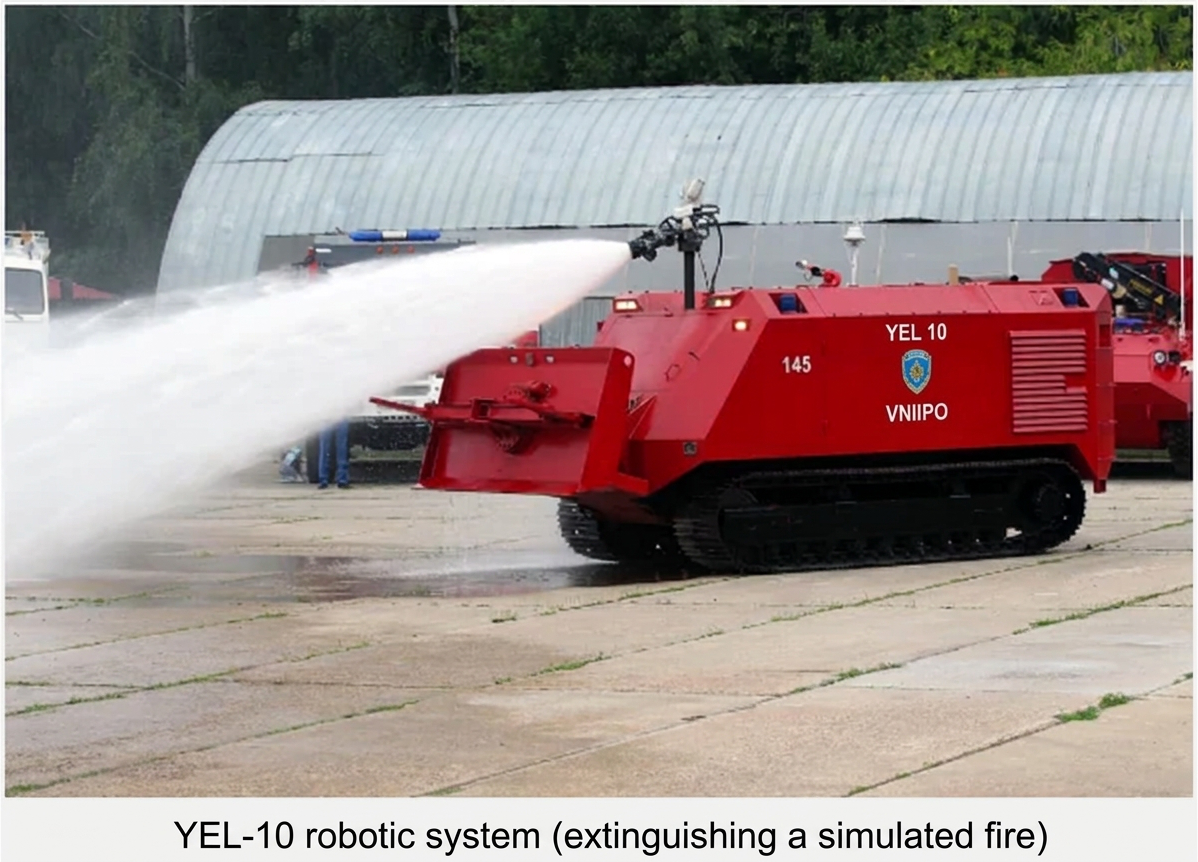
El «YEL-10» es un complejo de categoría pesada concebido para entornos de peligro extremo: polvorines, terminales petrolíferas e instalaciones nucleares y químicas con escombros masivos y explosiones continuas. Sus puntos fuertes son la autonomía (reserva propia de agentes extintores a bordo), la resistencia a altas temperaturas gracias a un sistema de autorrefrigeración por cortina de agua y la protección frente a metralla y ondas expansivas mediante planchas de blindaje de 8 mm de espesor. Para el escenario de un «incendio en una planta que sigue recibiendo ataques de drones», reúne exactamente las prestaciones necesarias.
«Uran-14»: un robot para zonas con artefactos explosivos
El complejo «Uran-14», fabricado por JSC 766 UPTK (Nakhabino, integrada en JSC Kalashnikov Concern de la corporación estatal Rostec), fue diseñado desde su origen para misiones de extinción remota en emplazamientos peligrosos y de difícil acceso.
Especificaciones: masa en orden de marcha de 14 t, grupo propulsor de 240 CV, bomba con caudal de 2000 l/min, alcance de chorro de 50 m, cisternas para 2000 l de agua y 600 l de espumógeno, y telemando por canal de radio a una distancia mínima de 1000 m. El monitor gira 360 grados de forma continua, una cualidad crucial al defender una instalación frente a amenazas multidireccionales.
El valor diferencial del «Uran-14» radica en la combinación de extinción y funciones de ingeniería: localización de focos —incluidos los ocultos— mediante cámaras ópticas y termográficas; apertura de brechas entre escombros; izado y traslado con pinza de cargas peligrosas y explosivas de hasta 1,5 t; y empuje de cargas de hasta 4 t. En la propia documentación del fabricante, el casco blindado se justifica expresamente para el empleo de la máquina «en la extinción de incendios en zonas con presencia de artefactos explosivos», es decir, exactamente el caso en que el robot interviene antes que los artificieros y en paralelo con ellos, pero no en su lugar.
Otros complejos robóticos en el mercado: panorama general
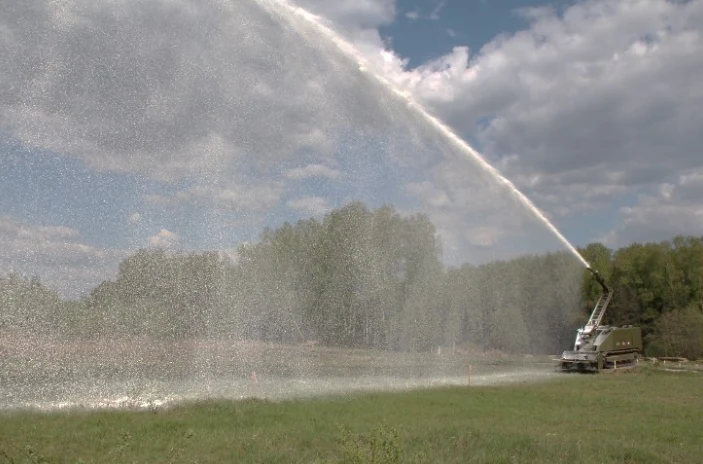
En los últimos años se ha conformado en el mercado ruso toda una gama de equipos robóticos contra incendios, desde plataformas ultraligeras hasta máquinas de veinte toneladas. Si se mide por el número de modelos comercializados, Rusia y China dominan el segmento de robots móviles de extinción: un estudio sectorial contabilizó 69 modelos procedentes de 22 países. También resulta relevante que esta tecnología cuente por fin con su propia norma específica: el estándar GOST 35035-2023 consolidó la clasificación por masa de los complejos móviles, los requisitos de franqueo de obstáculos, autonomía y trabajo bajo contaminación radiactiva, así como los métodos de ensayo. Esto trasladó la robótica contra incendios de la categoría de «desarrollos experimentales» a la de maquinaria regulada y certificada.
ANT-1000PM y «Pioner»: equipos de serie de Rostec
El complejo robótico ANT-1000PM, desarrollado por la Planta Electromecánica de Kovrov y VNII Signal (holding High-Precision Systems de la corporación estatal Rostec), está construido sobre la base de la minicargadora diésel de serie ANT-1000. El módulo contra incendios, provisto de monitor y boquilla eyectora de agua-espuma, va montado sobre un brazo telescópico controlado a distancia: descarga agentes extintores hasta 65 m de alcance y 35 m de altura, con mando remoto hasta 1 km mediante el sistema «Prometey», resistente al humo denso y a las interferencias electromagnéticas. La fiabilidad del vehículo ha sido avalada por ensayos en VNIIPO de EMERCOM de Rusia, y en 2026 el holding entregó el primer lote de serie a un importante consorcio energético ruso.
Sobre la misma base tecnológica se ha desarrollado el complejo «Pioner», un vehículo contra incendios teledirigido PM-160 sobre chasis de orugas de la Planta de Construcción de Maquinaria de Kurgan, concebido para la extinción en lugares de difícil acceso y la protección de activos energéticos; unidades similares ya operan en las centrales nucleares de Kalinin y Rostov realizando tareas de reconocimiento y extinción en zonas de riesgo radiológico.
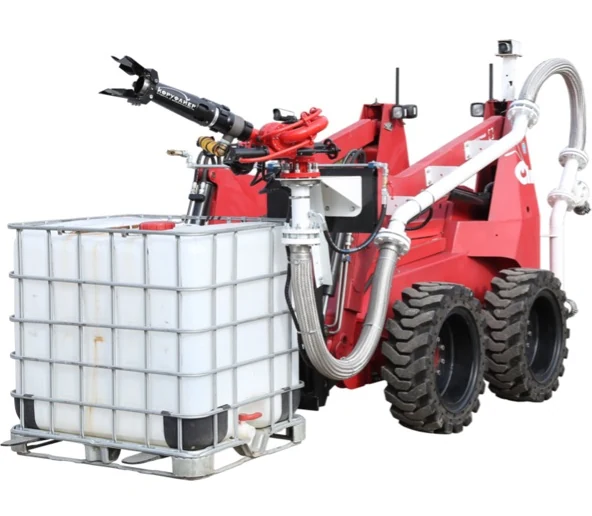
VARAN PL-30: novedad de 2026
En el salón «Seguridad Integral» de 2026, KAMAZ, junto con JSC Monolit y con la participación de la Academia de EMERCOM, presentó el complejo robótico sobre orugas VARAN PL-30: masa de 440 kg, monitor con caudal de 30 l/s, alcance de chorro de hasta 50 m, autonomía de funcionamiento continuo de al menos 24 horas y equipamiento con cámara termográfica y analizador de gases. El sistema ya se ha empleado en instalaciones de petróleo y gas, por lo que encaja directamente en el escenario de «incendio tras impacto de UAV».
Categoría ligera: reconocimiento y extinción localizada
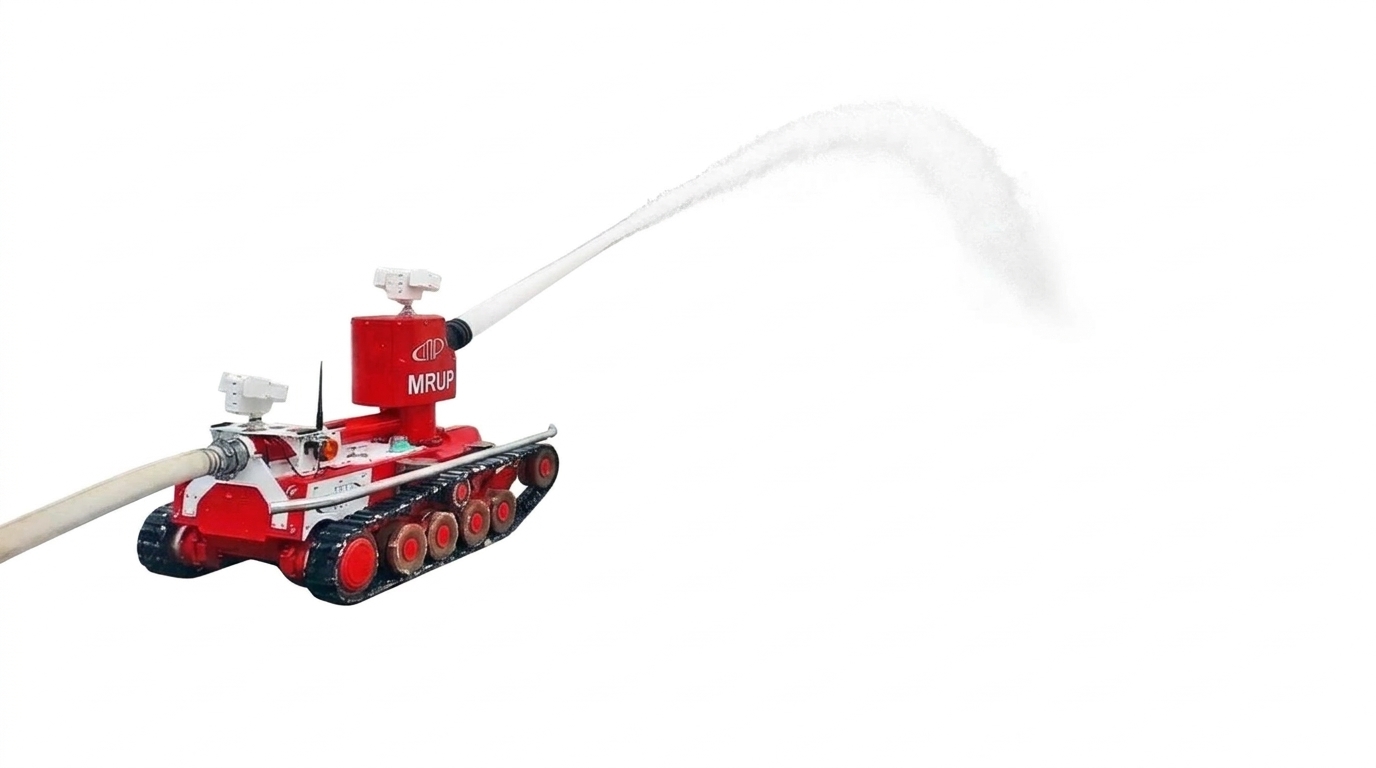
La variante MRUP-112 VR de la Planta de Equipos Especiales contra Incendios de Vargashi (región de Kurgan) es una unidad móvil de extinción radiocontrolada fabricada en serie bajo contrato estatal para EMERCOM de Rusia: incorpora sistema embarcado de telemando y radiotelemetría, dos cámaras estancas con iluminación infrarroja, monitor teledirigido y radio de operación superior a 200 m. Estas unidades se han suministrado a las guarniciones de bomberos y rescate de Moscú, San Petersburgo, Nizhni Nóvgorod, Ekaterimburgo y Volgogrado.
Junto a ella destacan otros desarrollos de las categorías ligera y ultraligera: la unidad móvil robótica «Prometey» (CJSC NPO KZST, Kurgan), el equipo teledirigido LUF-60 de unas 2 t de masa, la unidad móvil robótica de extinción MUPR con control hasta 200 m y escaneo perimetral por cámaras, el robot eléctrico sobre orugas MRK-RP para espacios cerrados inundados de humo (desarrollo conjunto de VNIIPO y la Universidad Técnica Estatal Bauman de Moscú) y el compacto complejo «Tropa-3» de OJSC Reduktor, de apenas 250 kg con motores eléctricos y capacidad para circular sobre raíles ferroviarios, indispensable en túneles de metro.
Soluciones estacionarias: competencia por el mercado ruso de SAEI
Además de los SREI de «EFER» (robots contra incendios con apuntamiento automático por canales infrarrojos y de televisión, ejecución antideflagrante, tiempo de respuesta desde la señal de alarma hasta el inicio de la descarga no superior a 20 s, utilizados en hangares, parques de tanques, racks de carga y plataformas marítimas), en el mercado operan otros fabricantes:
- sistema de la empresa «Pozhtekhspas»: conjunto de diez robots contra incendios para edificios de gran superficie y atrios elevados; cada robot se orienta mediante cámaras termográficas y de vídeo, cada punto queda cubierto como mínimo por dos robots (requisito de SP 485.1311500.2020) y la instalación sigue funcionando ante cortes de suministro eléctrico gracias a baterías de respaldo;
- soluciones de «Uralspetsavtomatika»: robots industriales con caudales de 10, 20 y 30 l/s, además de minirobots para oficinas y centros comerciales; según estimaciones del fabricante, la robotización permite prescindir del 70–80% de las redes de tuberías tradicionales, haciendo que estos sistemas compitan en precio con los SAEI convencionales;
- instalación robótica «Strazh» (Asociación Sistemservis y Grupo Konstanta), diseñada para montaje fijo en recintos deportivos, complejos petroquímicos, helipuertos y hangares aeronáuticos.
Equivalentes internacionales
En el ámbito internacional, el mercado de robots móviles contra incendios está representado por los complejos sobre orugas MVF-5 de la firma croata DOK-ING, los vehículos de la estadounidense Howe & Howe, los equipos de Magirus y una serie de fabricantes chinos (Guoxing Intelligent, Kaicheng Intelligence), que compiten con los diseños rusos principalmente en las gamas ligera y media. Según los analistas, Rusia lidera tradicionalmente la categoría pesada, mientras que el mercado mundial se concentra en robots más ligeros de reconocimiento y apoyo técnico.
Refugios protectores móviles: cuando la intervención humana es imprescindible
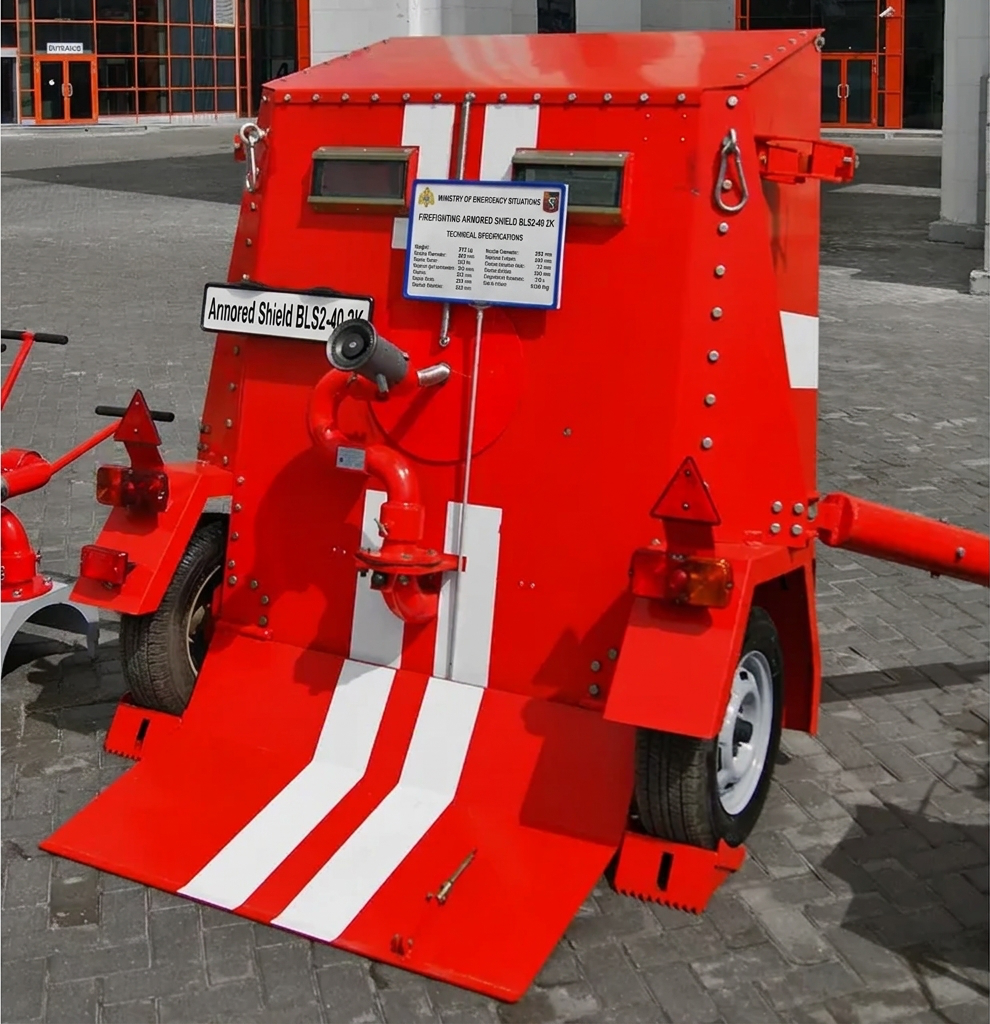
Los escudos blindados para operadores de lanza no son una alternativa a los robots, sino la última línea de defensa. Están concebidos para la protección de emergencia de los efectivos de bomberos y de las brigadas auxiliares de rescate durante el despliegue manual de líneas de agua cuando la amenaza de UAV está remitiendo: ofrecen protección parcial frente a ondas expansivas, metralla y radiación térmica, permiten a la dotación aproximarse hasta 10–15 metros del foco y se desplazan manualmente entre un mínimo de dos efectivos o remolcados por vehículos ligeros.
Su desventaja es evidente y conceptual: el uso de escudos presupone la presencia de personas en una zona que los sistemas robóticos pueden cubrir con mayor seguridad. Por ello, desde el punto de vista táctico, los escudos blindados son un recurso para introducir personal únicamente después de que los robots hayan confinado el foco y el perímetro haya sido inspeccionado.
Conclusiones clave
- La robotización cubre la ventana temporal entre el impacto del UAV y la autorización de los artificieros. Antes de la aparición de los SREI y los complejos móviles, los primeros 5 a 10 minutos posteriores al ataque de un UAV se perdían para la extinción: el foco ardía sin que el personal tuviera autorización para entrar en un sector no verificado. Las instalaciones fijas inician la descarga de agente extintor en 20–30 segundos por señal de sensores y las unidades móviles operan a distancia en la «zona gris», resolviendo la paradoja de «arde, pero no se puede apagar» mediante tecnología y sin exponer vidas humanas.
- El mercado ruso de robótica contra incendios es uno de los más completos del mundo. El país dispone de todo el espectro de categorías: desde plataformas ultraligeras («Tropa-3», MRK-RP), pasando por la gama media («Rusak», MRUP-112 VR, VARAN PL-30, ANT-1000PM), hasta máquinas pesadas («YEL-10», «Uran-14»), además de un sólido segmento de SREI estacionarios («EFER», «Strazh», «Pozhtekhspas», «Uralspetsavtomatika»). Por número de modelos disponibles, Rusia y China dominan el segmento mundial de robots móviles contra incendios.
- El marco normativo se ha puesto a la altura de la tecnología. Las normas SP 485.1311500.2020 y GOST R 59636-2021 regularon el diseño de instalaciones robóticas fijas, mientras que GOST 35035-2023 estandarizó por primera vez los complejos móviles en cuanto a clasificación, movilidad, autonomía y ensayos. En consecuencia, la adquisición y el despliegue de sistemas fijos y móviles han dejado de ser iniciativas improvisadas para sustentarse en requisitos formales de eficacia y seguridad.
- La resistencia a la guerra electrónica y a los impactos constituye el criterio decisivo de selección ante ataques de UAV. El respaldo de mando por fibra óptica («Rusak»), la arquitectura distribuida de las redes estacionarias, la reserva autónoma de agentes extintores, el blindaje y la autorrefrigeración («YEL-10», «Uran-14») no son extras opcionales, sino exigencias directas del escenario operativo: comunicaciones interferidas, proyección de metralla y posible corte del suministro externo de agua. La elección del equipo para una planta amenazada debe regirse por estos factores y no solo por cifras nominales de caudal y alcance.
- Solo resulta eficaz una defensa escalonada, no máquinas aisladas. Los SREI protegen las zonas críticas fijas en los primeros minutos, los robots móviles contienen el foco en la «zona gris», los complejos pesados ejecutan reconocimiento, desescombro y extinción entre explosiones y contaminación, y los escudos blindados representan el último recurso para la entrada manual de bomberos. Ningún equipo cubre por sí solo todo el abanico de misiones; el proyecto de protección de una instalación expuesta debe integrar todos los niveles simultáneamente o la cadena fallará por su eslabón más débil.
Conclusión
Los ataques con vehículos aéreos no tripulados han transformado el planteamiento mismo de la lucha contra incendios en plantas industriales e infraestructuras críticas. El esquema clásico —recepción de alarma, salida de dotaciones y ataque directo con lanzas— ha dejado de ser seguro en el nuevo contexto y, por tanto, ha dejado de ser viable: mientras los artificieros no despejen el terreno, la entrada de personas es inadmisible, pero para cuando concluye esa revisión el incendio ya está fuera de control. La respuesta ha sido la robotización, que ya no es una abstracción de proyecto, sino un mercado maduro con decenas de modelos de serie, normativa propia y experiencia real de servicio en unidades de EMERCOM e instalaciones energéticas.
La lección práctica para los directores de planta y responsables de seguridad contra incendios es que los sistemas robóticos no deben verse como una novedad costosa, sino como un componente obligatorio en los planes de autoprotección de activos expuestos, al mismo nivel que los SAEI y los sistemas de alarma. La inversión en SREI fijos y robots móviles equivale a una fracción del valor del activo protegido, mientras que el coste de un solo incendio en cascada en un parque de tanques asciende a miles de millones de rublos y, lo que es más importante, se cobra vidas humanas. La enseñanza de los últimos años es clara: allí donde los robots hacen frente primero a las llamas, el fuego queda en un incidente; allí donde se pierden los primeros minutos, se convierte en una catástrofe.