Zrobotyzowane systemy gaśnicze wobec zagrożenia dronami: normy i praktyka
Wprowadzenie: dlaczego roboty stały się koniecznością
Ataki bezzałogowych statków powietrznych na obiekty przemysłowe i infrastrukturalne przestały być rzadkością i stały się czynnikiem systemowym, który muszą uwzględniać zarówno projektanci systemów ochrony przeciwpożarowej, jak i kierujący działaniami gaśniczymi. Pożar po uderzeniu BSP to scenariusz szczególny: zarzewie ognia może znajdować się w strefie ponownego uderzenia, w pobliżu mogą zalegać niewybuchy i odłamki, teren bywa zaminowany, a łączność radiowa jest zakłócana przez środki walki radioelektronicznej.
W takich warunkach pojawia się trudny paradoks: z jednej strony dla lokalizacji pożaru kluczowe są pierwsze minuty – to one decydują o tym, czy dojdzie do kaskadowego rozwoju pożaru i wybuchu przestrzennego w bazach zbiorników paliw oraz instalacjach technologicznych. Z drugiej strony dowódca akcji gaśniczej ma zakaz wprowadzania ratowników do strefy niesprawdzonej przez wojska inżynieryjne i pododdziały saperskie: dopóki saperzy nie przeszukają terenu i nie potwierdzą braku przedmiotów wybuchowych i niebezpiecznych, każda rota gaśnicza faktycznie staje się celem. Podczas gdy saperzy pracują, pożar się rozwija, a bierne oczekiwanie prowadzi do utraty obiektu.
Jedyną techniczną odpowiedzią na ten paradoks jest zdalne i automatyczne gaszenie pożarów: zrobotyzowane instalacje gaśnicze, mobilne systemy robotyczne oraz środki ochrony fizycznej personelu. Pozwalają one rozpocząć podawanie środków gaśniczych do „szarej strefy” – tam, gdzie człowiek nie może wejść bez narażania życia – oraz prowadzić rozpoznanie pożaru za pomocą kamer wizyjnych i termowizyjnych jeszcze przed przybyciem patrolu saperskiego.
Podstawy prawne i normatywne
Zastosowanie robotyki w ochronie przeciwpożarowej opiera się na ukształtowanych ramach regulacyjnych:
- Ustawa federalna z dnia 22.07.2008 r. nr 123-FZ „Regulamin techniczny o wymaganiach bezpieczeństwa pożarowego” – art. 45 określa klasyfikację urządzeń gaśniczych, w tym podział według stopnia automatyzacji na automatyczne, zautomatyzowane, autonomiczne i ręczne, natomiast art. 83 ustanawia wymagania dla stałych urządzeń gaśniczych: obliczeniową ilość środka gaśniczego, kontrolę sprawności, powiadamianie personelu dyżurnego oraz jednostek straży pożarnej o miejscu powstania pożaru.
- SP 485.1311500.2020 (zatwierdzony rozporządzeniem EMERCOM Rosji z dnia 31.08.2020 r. nr 628) – podstawowy dokument dotyczący projektowania automatycznych instalacji gaśniczych. Rozdział 8 w całości poświęcono instalacjom zrobotyzowanym: zrobotyzowaną instalację gaśniczą zdefiniowano jako urządzenie automatyczne składające się z zespołu stacjonarnych zrobotyzowanych działek pożarniczych połączonych wspólnym systemem sterowania i wykrywania pożaru, a stacjonarne działko zrobotyzowane – jako urządzenie o kilku stopniach swobody ze sterowaniem programowym, przeznaczone do ugaszenia lub lokalizacji pożaru bądź chłodzenia urządzeń technologicznych i konstrukcji budowlanych.
- GOST R 59636-2021 „Urządzenia gaśnicze automatyczne. Wytyczne dotyczące projektowania, montażu, konserwacji i napraw” – reguluje tryb montażu, rozruchu oraz badań sprawności automatycznych instalacji gaśniczych, w tym wymogi bezpieczeństwa podczas ich eksploatacji.
- GOST 35035-2023 „Sprzęt pożarniczy. Mobilne zrobotyzowane systemy gaśnicze” – po raz pierwszy ustandaryzował systemy mobilne: klasyfikację według masy (ultralekkie – do 100 kg, lekkie – do 1 t, średnie – do 18 t, ciężkie – powyżej), wymagania dotyczące dzielności terenowej, autonomiczności, pracy w warunkach skażenia promieniotwórczego oraz metody badań.
- Regulamin działań bojowych jednostek ochrony przeciwpożarowej (rozporządzenie EMERCOM Rosji z dnia 16.09.2024 r. nr 777) – określa zasady organizacji gaszenia pożarów i prowadzenia działań ratowniczych, rozpoznanie pożaru, wybór głównego kierunku działań, zapewnienie bezpieczeństwa uczestnikom akcji oraz tryb podawania sygnału odwrotu w razie wystąpienia zagrożenia dla ratowników. To właśnie przepisy regulaminu dotyczące rozpoznania oraz zasad HSE tworzą ograniczenie „przed kontrolą saperską personel nie wchodzi do strefy”, które systemy zrobotyzowane pozwalają ominąć bez naruszania wymogów bezpieczeństwa.
Zrobotyzowane instalacje gaśnicze: ochrona stacjonarnych stref wysokiego ryzyka
Stacjonarne zrobotyzowane instalacje gaśnicze są projektowane do ochrony baz zbiorników magazynowych, przepompowni, instalacji pochodniowych i innych obiektów kubaturowych lub procesowych, w których opóźnienie w podaniu środka gaśniczego liczy się w minutach i kończy katastrofą.
Ich siła tkwi w szybkości i autonomiczności. Uruchomienie zajmuje 20–30 sekund, a działka pracują na sygnał z czujników bez udziału człowieka, co eliminuje opóźnienie wynikające z „czynnika ludzkiego” – czynnika, który w scenariuszu ponownego uderzenia drona staje się decydujący. Rozproszona architektura sieci oznacza, że zniszczenie jednego działka przez drona nie prowadzi do awarii całego systemu: autonomiczny algorytm kontynuuje chłodzenie sąsiednich aparatów, zapobiegając pożarowi kaskadowemu.
Osobno warto podkreślić skuteczność piany sprężonej niskiego lub średniego spienienia: tworzona przez nią trwała powłoka uniemożliwia ponowny zapłon oparów od drugiego drona – a powtórne uderzenie w płonący już obiekt to niestety typowy scenariusz.
Ograniczenie jest jedno, lecz istotne: zrobotyzowane instalacje gaśnicze wymagają ułożenia redundantnych, chronionych sieci wodociągowych i podziału systemu na sekcje, co oznacza inwestycję na etapie projektowania lub przebudowy obiektu, a nie rozwiązanie doraźne.
Mobilny system „Rusak”: manewrowa rezerwa w „szarej strefie”
Mobilna zrobotyzowana instalacja „Rusak” przejmuje zadania w „szarej strefie” w pierwszych 5–7 minutach po uderzeniu, gdy człowiek nie wejdzie na teren obiektu z powodu ryzyka ponownego ataku drona lub detonacji.
Kluczowe parametry pojazdu:
- podwozie 4×4, pokonujące gruzowiska, pokrywę śnieżną do 200 mm oraz zniszczone drogi;
- działko LSD-C40 o wydajności 40 l/s i zasięgu rzutu strumienia do 65 m – praca odbywa się zdalnie ze strefy bezpiecznej;
- operator steruje maszyną ze schronu; w przypadku zakłócenia łączności radiowej przez systemy WRE sterowanie automatycznie przełącza się na wzmocniony przewód światłowodowy o długości do 350 m, co gwarantuje łączność w warunkach aktywnego przeciwdziałania;
- dodatkowe funkcje pojazdu obejmują rozpoznanie stężenia gazów, przelewanie pogorzelisk i gruzowisk oraz chłodzenie urządzeń technologicznych.
Ograniczenia odpowiadają klasie sprzętu: zasięg łączności do 350 m, prędkość 15 km/h nie pozwala na unikanie pikującego drona, a podawanie środka gaśniczego zależy od źródła zewnętrznego – sieci hydrantowej lub samochodu gaśniczego. „Rusak” nie jest więc zamiennikiem stacjonarnych instalacji zrobotyzowanych, lecz ich manewrowym uzupełnieniem.
„YEL-4” i „YEL-10”: ciężka artyleria instytutu VNIIPO EMERCOM
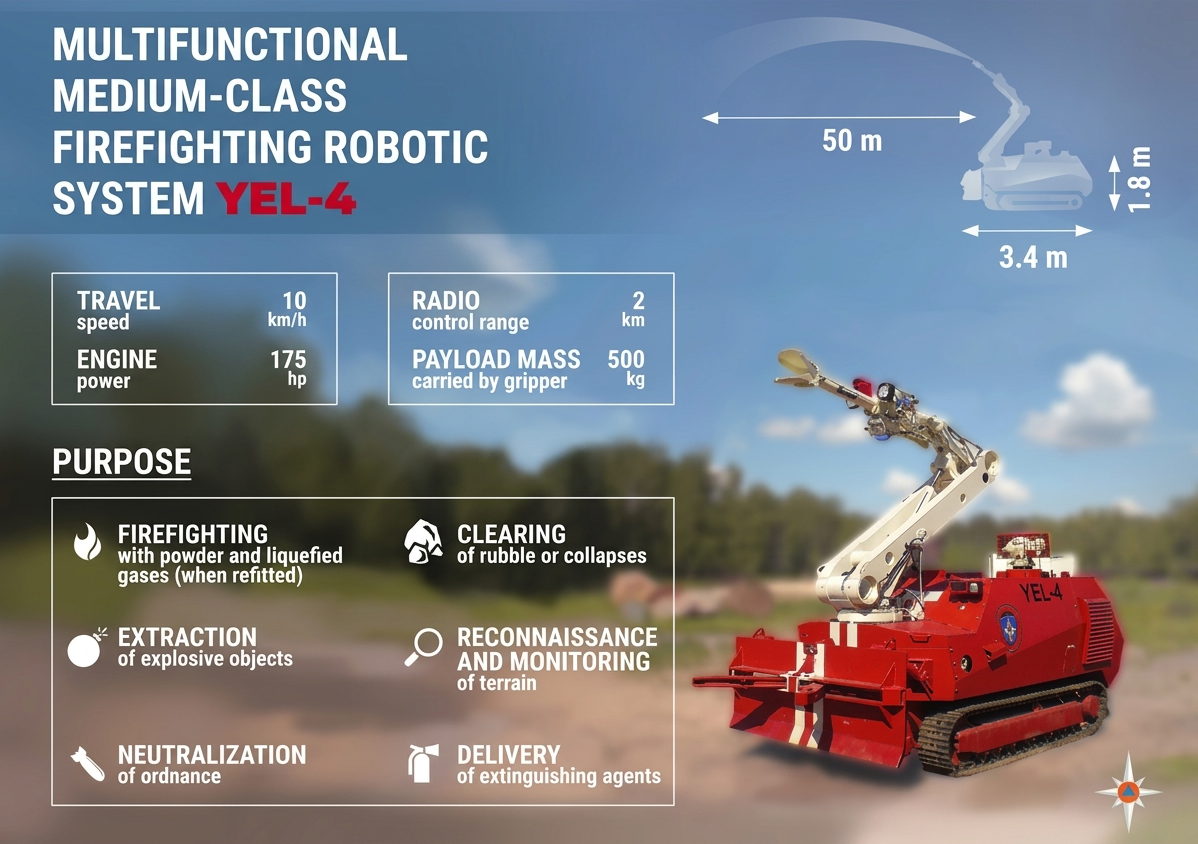
Gąsienicowe systemy robotyczne opracowane przez instytut badawczy VNIIPO EMERCOM Rosji w mieście Balashikha realizują zadania, którym nie podoła ani sprzęt kołowy, ani piesze rozpoznanie.
| Parametr | „YEL-4” | „YEL-10” |
|---|---|---|
| Masa własna z wyposażeniem | 9,2 t | 19,0 t |
| Silnik | Perkins 1106C-E60TA, 170 KM | Perkins 1106D-E66TA, 234 KM |
| Zapas wody / środka pianotwórczego | 1,4 t / 0,5 t | 2,5 t / 0,8 t |
| Zasięg podawania wody / piany | do 70 m / 50 m | do 80 m / 50 m |
| Wydajność działka wodno-pianowego | 1200 l/min | do 2400 l/min |
| Udźwig chwytaka | do 500 kg | do 1000 kg (przy wysięgu 2,5 m) |
| Zasięg sterowania | do 2000 m | do 2000 m |
| Prędkość | do 10 km/h | do 10 km/h |
„YEL-4” jest przeznaczony do usuwania skutków awarii przemysłowych w zakładach chemicznych, elektrowniach jądrowych i magazynach, pracy w strefach skażenia promieniotwórczego i chemicznego, odgruzowywania za pomocą lemiesza spycharki i chwytaka hydraulicznego oraz podawania wody i piany do ogniska pożaru ponad przeszkodami przy użyciu manipulatora.
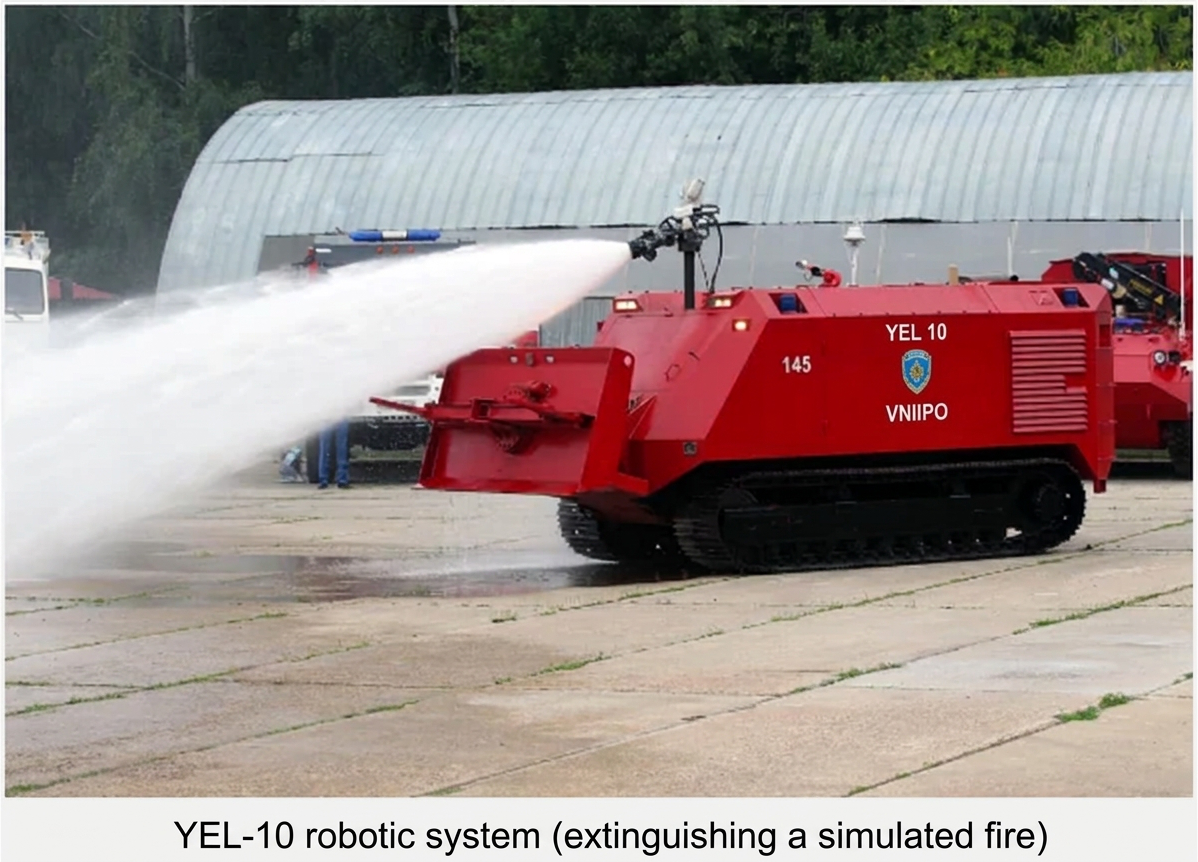
„YEL-10” to system klasy ciężkiej, stworzony z myślą o warunkach najwyższego zagrożenia: składach amunicji, bazach paliw oraz obiektach przemysłu jądrowego i chemicznego objętych rozległymi zawałami i ciągłymi eksplozjami. Jego atuty to autonomiczność (własny zapas środków gaśniczych na pokładzie), odporność na wysokie temperatury dzięki samozraszaniu kurtyną wodną oraz odporność na rażenie odłamkowo-wybuchowe dzięki płytom pancernym o grubości 8 mm. W scenariuszu pożaru w obiekcie nieustannie atakowanym przez kolejne drony jest to dokładnie taki zestaw cech, jakiego potrzeba.
„Uran-14”: robot do stref z przedmiotami wybuchowymi
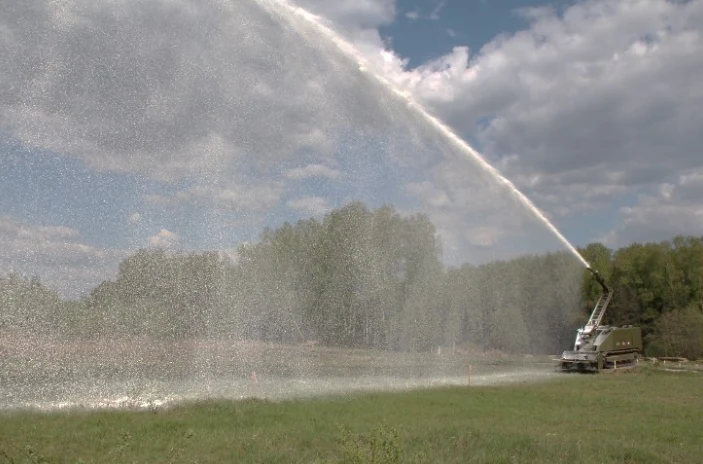
System „Uran-14” produkowany przez JSC „766 UPTK” w mieście Nakhabino (należące do JSC „Kalashnikov Concern” w ramach korporacji państwowej „Rostec”) od początku powstawał z myślą o zdalnym gaszeniu pożarów w obiektach niebezpiecznych i trudno dostępnych.
Parametry techniczne: masa w stanie gotowości do akcji 14 t, jednostka napędowa o mocy 240 KM, wydajność autopompy 2000 l/min, zasięg rzutu strumienia 50 m, zbiorniki na 2000 l wody i 600 l środka pianotwórczego, zdalne sterowanie drogą radiową na odległość co najmniej 1000 m. Działko obraca się w pełnym zakresie 360 stopni, co ma istotne znaczenie podczas obrony obiektu przed zagrożeniami z wielu kierunków.
Szczególną wartością systemu „Uran-14” jest połączenie funkcji gaśniczych i inżynieryjnych: rozpoznanie ognisk pożaru, w tym ukrytych, przy użyciu kamer optycznych i termowizyjnych; torowanie przejść w zwałowiskach; podnoszenie i przemieszczanie chwytakiem ładunków niebezpiecznych oraz wybuchowych o masie do 1,5 t; przepychanie ładunków o masie do 4 t. Opancerzony kadłub jest wprost w dokumentacji producenta uzasadniony wykorzystaniem maszyny „podczas gaszenia pożarów w strefie występowania przedmiotów wybuchowych i niebezpiecznych” – mamy tu więc dokładnie przypadek, w którym robot pracuje przed wejściem saperów oraz równolegle z nimi, a nie zamiast nich.
Inne zrobotyzowane systemy na rynku: przegląd
W ostatnich latach na rynku rosyjskim ukształtowała się cała gama zrobotyzowanego sprzętu pożarniczego – od platform ultralekkich po maszyny dwudziestotonowe. Pod względem liczby dostępnych na rynku modeli Rosja i Chiny dominują w segmencie mobilnych robotów pożarniczych: badanie branżowe objęło 69 konstrukcji z 22 krajów. Istotne jest również to, że sprzęt ten doczekał się własnego aktu normatywnego: norma GOST 35035-2023 zatwierdziła klasyfikację systemów mobilnych według masy, wymagania w zakresie dzielności terenowej, autonomiczności, działania w warunkach skażenia promieniotwórczego oraz metody badań. Przeniosło to robotykę pożarniczą z kategorii „projektów eksperymentalnych” do grupy regulowanego i certyfikowanego sprzętu.
ANT-1000PM i „Pioner”: seryjny sprzęt korporacji Rostec
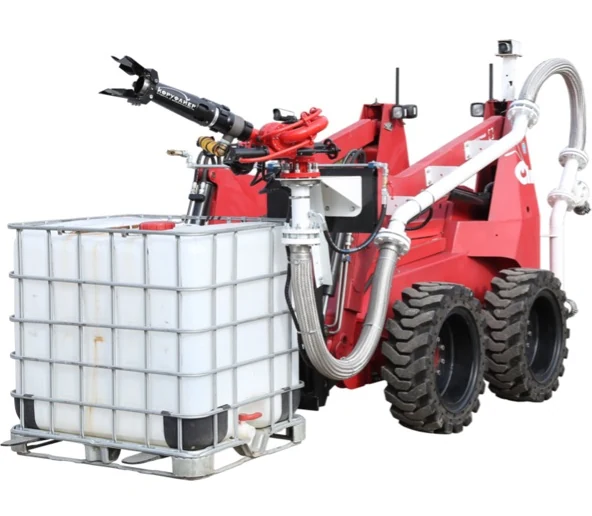
System robotyczny ANT-1000PM, opracowany przez zakłady Kovrov Electromechanical Plant oraz instytut VNII „Signal” (holding „High-Precision Systems” korporacji państwowej „Rostec”), bazuje na seryjnej wysokoprężnej miniładowarce ANT-1000. Moduł gaśniczy z działkiem wodno-pianowym i nasadką eżektorową zamontowano na zdalnie sterowanym wysięgniku: środki gaśnicze podawane są na odległość do 65 m i wysokość do 35 m, a sterowanie odbywa się z dystansu do 1 km za pośrednictwem systemu „Prometey”, odpornego na silne zadymienie i zakłócenia elektromagnetyczne. Niezawodność maszyny potwierdzono podczas prób w instytucie VNIIPO EMERCOM Rosji, a w 2026 roku holding dostarczył pierwszą seryjną partię systemów dużemu rosyjskiemu koncernowi paliwowemu.
Na tej samej bazie technologicznej zbudowano system „Pioner” – zdalnie sterowany pojazd pożarniczy PM-160 na podwoziu gąsienicowym zakładów Kurganmashzavod, przeznaczony do działań gaśniczych w miejscach trudno dostępnych oraz ochrony obiektów sektora paliwowo-energetycznego; analogiczne maszyny pracują już w elektrowniach jądrowych Kalinin i Rostov, prowadząc rozpoznanie i gaszenie w strefach zagrożenia radiacyjnego.
VARAN PL-30: nowość 2026 roku
Podczas targów „Integrated Safety & Security” w 2026 roku KAMAZ wspólnie z JSC „Monolit” oraz przy udziale Akademii EMERCOM zaprezentował gąsienicowy system robotyczny VARAN PL-30: masa 440 kg, działko wodno-pianowe o wydajności 30 l/s, zasięg strumienia do 50 m, praca ciągła przez co najmniej 24 godziny, wyposażenie w kamerę termowizyjną i analizator gazów. System był już wykorzystywany w obiektach sektora naftowo-gazowego – bezpośrednio wpisuje się więc w scenariusz pożaru po uderzeniu drona.
Klasa lekka: rozpoznanie i punktowe gaszenie
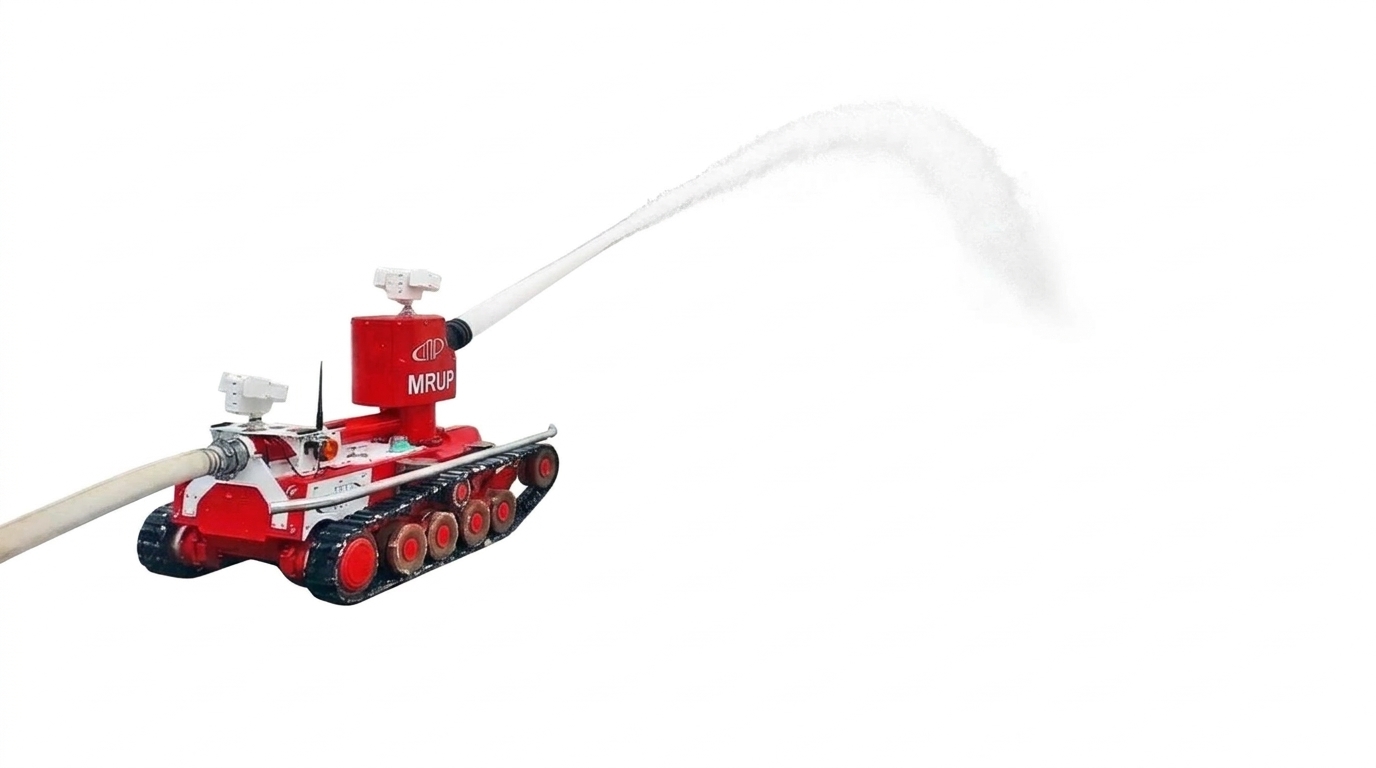
Wariant MRUP-112 VR z zakładów Vargashi PPSO Plant w obwodzie kurgańskim to seryjna mobilna instalacja gaśnicza sterowana radiowo, wyprodukowana w ramach zamówienia publicznego dla EMERCOM Rosji: posiada pokładowy system zdalnego sterowania i radiotelemetrii, dwie wodoszczelne kamery z oświetlaczem podczerwieni, zdalnie sterowane działko oraz zasięg sterowania przekraczający 200 m. Maszyny trafiły do garnizonów pożarniczo-ratowniczych w Moskwie, Petersburgu, Niżnym Nowogrodzie, Jekaterynburgu i Wołgogradzie.
Obok niego funkcjonują konstrukcje tej samej klasy lekkiej i ultralekkiej: mobilna zrobotyzowana instalacja „Prometey” (CJSC NPO „KZST”, Kurgan), zdalnie sterowane urządzenie LUF-60 o masie około 2 t, mobilna zrobotyzowana instalacja gaśnicza MUPR sterowana z odległości do 200 m i skanująca otoczenie kamerami, gąsienicowy robot MRK-RP z napędem elektrycznym do pracy w zadymionych pomieszczeniach zamkniętych (wspólne opracowanie VNIIPO oraz uczelni technicznej Bauman MSTU), a także kompaktowy zestaw „Tropa-3” firmy OJSC „Reduktor” o masie zaledwie 250 kg, wyposażony w silniki elektryczne i przystosowany do jazdy po szynach kolejowych – niezastąpiony w tunelach metra.
Rozwiązania stacjonarne: konkurencja na rosyjskim rynku instalacji gaśniczych
Oprócz zrobotyzowanych instalacji firmy „EFER” (roboty pożarnicze z automatycznym naprowadzaniem w pasmach podczerwieni i wizyjnym, wykonanie przeciwwybuchowe, czas reakcji od sygnału alarmu do rozpoczęcia gaszenia nieprzekraczający 20 s, ochrona hangarów, baz zbiorników, estakad i platform morskich) na rynku działają także inni producenci:
- instalacja firmy „Pozhtekhspas” – system dziesięciu robotów pożarniczych do budynków wielkopowierzchniowych z wysokimi atriami; każdy robot naprowadza się za pomocą kamery termowizyjnej i wizyjnej, każdy punkt chroniony jest przez co najmniej dwa roboty (wymóg normy SP 485.1311500.2020), a system działa również przy zaniku zasilania dzięki rezerwie akumulatorowej;
- rozwiązania firmy „Uralspetsavtomatika” – roboty przemysłowe o wydajności 10, 20 i 30 l/s oraz miniroboty do biurowców i centrów handlowych; według szacunków producenta robotyzacja pozwala zrezygnować z 70–80% tradycyjnych sieci rurowych, czyniąc takie systemy konkurencyjnymi cenowo wobec klasycznych stałych urządzeń gaśniczych;
- zrobotyzowana instalacja „Strazh” (Stowarzyszenie „Sistemservis” oraz grupa „Konstanta”) przeznaczona do montażu stacjonarnego w obiektach sportowych, kompleksach petrochemicznych, na lądowiskach śmigłowców i w hangarach lotniczych.
Odpowiedniki zagraniczne
Za granicą rynek mobilnych robotów pożarniczych reprezentują gąsienicowe systemy MVF-5 chorwackiej firmy DOK-ING, pojazdy amerykańskiego przedsiębiorstwa Howe & Howe, konstrukcje marki Magirus, a także szereg producentów chińskich (Guoxing Intelligent, Kaicheng Intelligence) – ci ostatni konkurują z rozwiązaniami rosyjskimi głównie w klasach lekkiej i średniej. Według ocen analityków Rosja tradycyjnie utrzymuje pozycję lidera właśnie w klasie ciężkiej, podczas gdy rynek światowy koncentruje się na lżejszych robotach rozpoznawczo-technologicznych.
Mobilne osłony ochronne: gdy nie można obyć się bez ludzi
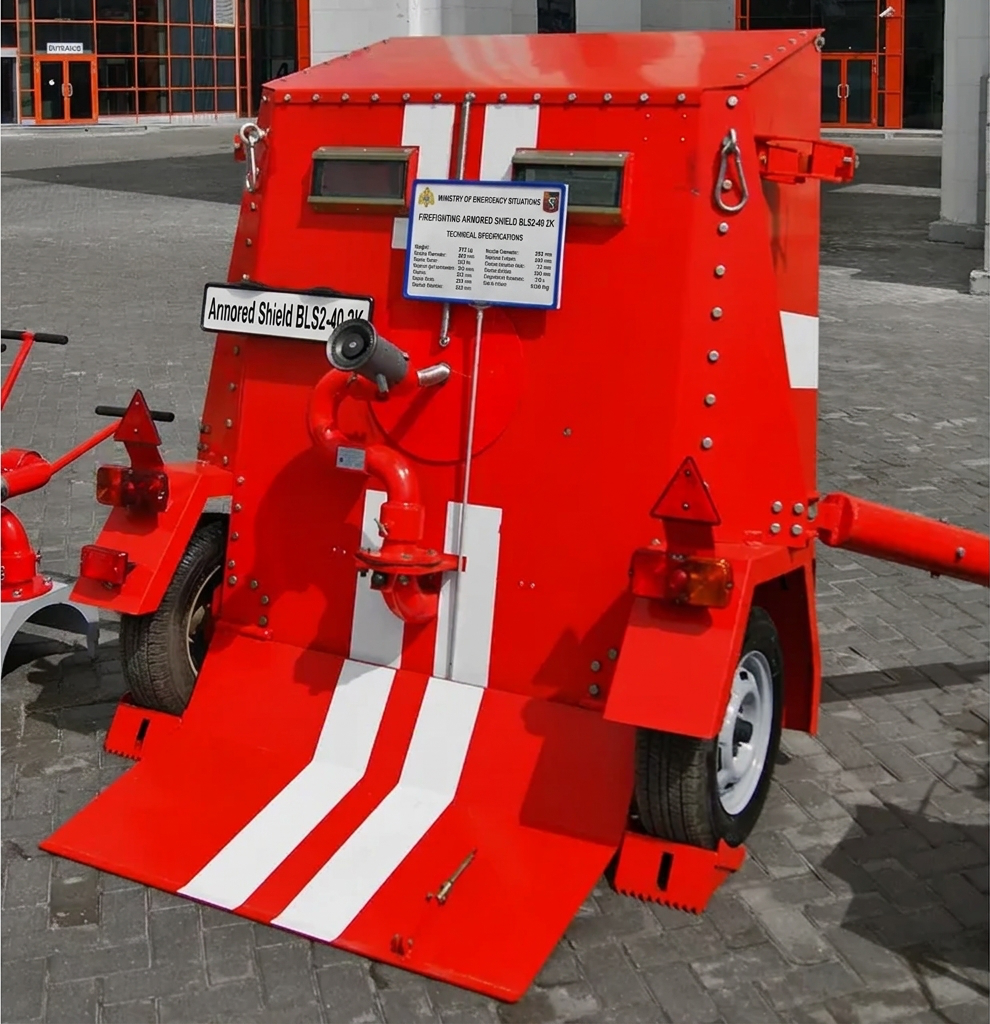
Tarcze pancerne dla prądowników nie są alternatywą dla robotów, lecz ostatnią linią zabezpieczenia. Służą do doraźnej ochrony ratowników straży pożarnej oraz zakładowych służb ratowniczych podczas ręcznego wprowadzania linii gaśniczych w warunkach słabnącego zagrożenia dronami: zapewniają częściową ochronę przed falą uderzeniową, odłamkami i promieniowaniem cieplnym, pozwalają zastępowi zbliżyć się do ogniska pożaru na odległość 10–15 metrów i są przemieszczane ręcznie przez co najmniej dwóch ratowników lub na lekkich ciągnikach.
Ich wada jest oczywista i zasadnicza: użycie tarcz zakłada obecność ludzi w strefie, którą systemy zrobotyzowane potrafią zabezpieczyć bez narażania życia. Dlatego pod względem taktycznym tarcze pancerne stanowią środek do wprowadzenia ratowników dopiero po zlokalizowaniu pożaru przez roboty i sprawdzeniu terenu.
Wnioski
- Robotyzacja wypełnia lukę czasową między uderzeniem drona a zgodą saperów. Przed pojawieniem się stacjonarnych instalacji zrobotyzowanych i mobilnych robotów pierwsze 5–10 minut po uderzeniu BSP było stracone dla akcji gaśniczej: pożar się rozwijał, a ratownicy nie mieli prawa wejść do niesprawdzonej strefy. Instalacje stacjonarne rozpoczynają podawanie środka gaśniczego w 20–30 sekund po sygnale z czujników, natomiast systemy mobilne pracują zdalnie w „szarej strefie” – paradoks „pali się, ale nie wolno gasić” został rozwiązany technicznie, a nie kosztem ryzyka dla ludzi.
- Rosyjski rynek robotyki pożarniczej należy do najbardziej nasyconych na świecie. Kraj dysponuje pełnym przekrojem klas wagowych: od platform ultralekkich („Tropa-3”, MRK-RP), przez klasę średnią („Rusak”, MRUP-112 VR, VARAN PL-30, ANT-1000PM), po maszyny ciężkie („YEL-10”, „Uran-14”), a także rozwiniętym segmentem systemów stacjonarnych („EFER”, „Strazh”, „Pozhtekhspas”, „Uralspetsavtomatika”). Pod względem liczby dostępnych modeli Rosja i Chiny dominują w światowym segmencie mobilnych robotów gaśniczych.
- Ramy normatywne nadążyły za technologią. Normy SP 485.1311500.2020 oraz GOST R 59636-2021 uregulowały projektowanie instalacji zrobotyzowanych, natomiast GOST 35035-2023 po raz pierwszy ustandaryzował systemy mobilne – ich klasyfikację, dzielność terenową, autonomiczność oraz metody badań. Oznacza to, że zakup i wdrażanie stacjonarnych i mobilnych robotów gaśniczych przestały być działaniem improwizowanym i opierają się na sformalizowanych wymogach skuteczności i bezpieczeństwa.
- Odporność na walkę radioelektroniczną i uszkodzenia bojowe to kluczowe kryteria wyboru w warunkach ataków dronów. Redundancja sterowania za pomocą kabla światłowodowego („Rusak”), rozproszona architektura sieci stacjonarnych, autonomiczny zapas środków gaśniczych, opancerzenie oraz samozraszanie („YEL-10”, „Uran-14”) nie są dodatkami „na pokaz”, lecz bezpośrednimi wymogami scenariusza: łączność radiowa jest zagłuszana, nad terenem latają odłamki, a woda ze źródła zewnętrznego może być niedostępna. Dobór systemu dla zagrożonego obiektu należy prowadzić właśnie według tych kryteriów, a nie wyłącznie na podstawie katalogowych parametrów wydajności i zasięgu rzutu.
- Skuteczny jest wyłącznie system wielowarstwowy, a nie pojedyncze maszyny. Stacjonarne instalacje zrobotyzowane chronią strefy wysokiego ryzyka w pierwszych minutach, systemy mobilne dogaszają ognisko pożaru i operują w „szarej strefie”, ciężkie roboty prowadzą rozpoznanie, prace inżynieryjne i działania gaśnicze wśród gruzowisk, eksplozji i skażeń, a tarcze pancerne stanowią ostateczne zabezpieczenie podczas ręcznego wprowadzania prądowników. Żaden rodzaj sprzętu nie realizuje samodzielnie całego spektrum zadań; projekt ochrony zagrożonego obiektu musi uwzględniać wszystkie poziomy jednocześnie – w przeciwnym razie cały łańcuch zostanie przerwany na najsłabszym ogniwie.
Podsumowanie
Ataki bezzałogowych statków powietrznych zmieniły samo ujęcie problemu gaszenia pożarów w obiektach przemysłowych i infrastrukturalnych. Klasyczny schemat „wpływa zgłoszenie alarmowe – zastępy zajmują stanowiska – prądownicy podają prądy gaśnicze na ognisko pożaru” w nowych realiach przestał być bezpieczny, a w konsekwencji stracił zastosowanie: dopóki teren nie zostanie sprawdzony przez saperów, wprowadzenie ludzi do strefy jest niedopuszczalne, lecz do czasu zakończenia kontroli pożar wymyka się już spod kontroli. Odpowiedzią na to wyzwanie stała się robotyzacja – dziś już nie abstrakcja projektowa, lecz ukształtowany rynek z dziesiątkami seryjnych konstrukcji, własną bazą normatywną i realną eksploatacją w jednostkach ratowniczych oraz obiektach sektora paliwowo-energetycznego.
Praktyczny wniosek dla zarządców obiektów i służb bezpieczeństwa pożarowego jest taki, że systemy zrobotyzowane należy traktować nie jako kosztowną nowinkę, lecz jako obowiązkowy element planów ochrony przeciwpożarowej zagrożonych zakładów – na równi ze stałymi urządzeniami gaśniczymi i systemami sygnalizacji pożarowej. Inwestycje w stacjonarne instalacje zrobotyzowane oraz mobilne roboty liczy się w ułamkach wartości chronionego majątku, podczas gdy koszt jednego pożaru kaskadowego w bazie zbiorników paliw sięga miliardów rubli, a co ważniejsze – ludzkiego życia. Lekcja z ostatnich lat jest prosta: tam, gdzie roboty stają naprzeciw ognia jako pierwsze, pożar pozostaje incydentem; tam, gdzie pierwsze minuty zostają stracone – przeradza się w katastrofę.