Sistemi robotizzati di estinzione incendi sotto la minaccia di UAV: norme e pratica
Introduzione: perché i robot sono diventati una necessità
Gli attacchi di velivoli a pilotaggio remoto contro impianti industriali e infrastrutturali hanno smesso di essere un evento raro e si sono trasformati in un fattore sistemico di cui devono tenere conto sia i progettisti di sistemi di sicurezza antincendio sia i direttori delle operazioni di spegnimento. Un incendio successivo all'impatto di un UAV rappresenta uno scenario particolare: il focolaio può trovarsi nella zona di un secondo attacco, nelle vicinanze possono esserci ordigni inesplosi e frammenti, l'area può essere minata e le comunicazioni radio disturbate dai sistemi di guerra elettronica.
In tali condizioni sorge un rigido paradosso: da un lato, i primi minuti sono decisivi per circoscrivere l'incendio, poiché determinano se si verificherà una propagazione a cascata delle fiamme e un'esplosione volumetrica nei parchi serbatoi e negli impianti di processo. Dall'altro lato, al direttore delle operazioni di spegnimento è vietato inviare il personale in un'area non bonificata dai reparti del genio e dai nuclei di sminamento: prima dell'ispezione del sito da parte degli artificieri e della conferma dell'assenza di ordigni esplosivi, qualsiasi squadra di operatori alle lance diventa di fatto un bersaglio. Mentre gli artificieri operano, l'incendio si sviluppa e l'attesa passiva porta alla perdita dell'impianto.
L'unica risposta tecnica a questo paradosso è l'estinzione a distanza e automatica: impianti fissi robotizzati, sistemi robotici mobili e dispositivi di protezione fisica del personale. Essi consentono di avviare l'erogazione degli agenti estinguenti nella «zona grigia» - là dove l'uomo non può entrare senza rischiare la vita - e di effettuare la ricognizione del focolaio tramite sistemi di videosorveglianza ottica e termografica prima dell'arrivo delle squadre di bonifica.
Quadro normativo
L'impiego della robotica nella protezione antincendio poggia su una cornice giuridica consolidata:
- Legge federale del 22.07.2008 n. 123-FZ «Regolamento tecnico sui requisiti di sicurezza antincendio» - l'articolo 45 definisce la classificazione degli impianti di estinzione incendi, inclusa la suddivisione per grado di automazione in automatici, automatizzati, autonomi e manuali, mentre l'articolo 83 stabilisce i requisiti per gli impianti automatici di estinzione incendi: quantità di calcolo dell'agente estinguente, monitoraggio dell'efficienza operativa, allertamento del personale di turno e dei reparti dei vigili del fuoco sul punto di origine dell'incendio.
- SP 485.1311500.2020 (approvato con decreto dell'EMERCOM della Russia del 31.08.2020 n. 628) - documento di riferimento per la progettazione degli impianti automatici di estinzione incendi. La sezione 8 è interamente dedicata agli impianti robotizzati: l'impianto robotizzato antincendio (IRA) è definito come un sistema automatico composto da un insieme di monitori antincendio robotizzati fissi integrati da un sistema comune di controllo e rivelazione incendi, mentre il monitore robotizzato fisso è definito come un dispositivo dotato di più gradi di libertà e controllo programmabile, destinato all'estinzione o al contenimento dell'incendio oppure al raffreddamento delle apparecchiature di processo e delle strutture edilizie.
- GOST R 59636-2021 «Impianti automatici di estinzione incendi. Linee guida per la progettazione, l'installazione, la manutenzione e la riparazione» - disciplina le procedure di montaggio, messa in servizio e prove di funzionamento degli impianti automatici antincendio, compresi i requisiti di sicurezza durante il loro esercizio.
- GOST 35035-2023 «Tecnica antincendio. Sistemi robotici mobili di estinzione incendi» - ha standardizzato per la prima volta i sistemi mobili: classificazione per massa (ultraleggeri - fino a 100 kg, leggeri - fino a 1 t, medi - fino a 18 t, pesanti - oltre), requisiti di mobilità fuoristrada, autonomia, operatività in condizioni di contaminazione radioattiva e metodi di prova.
- Regolamento operativo dei reparti dei vigili del fuoco (decreto dell'EMERCOM della Russia del 16.09.2024 n. 777) - definisce le modalità di organizzazione dello spegnimento degli incendi e delle operazioni di soccorso tecnico urgente, la ricognizione dell'incendio, la scelta della direttrice decisiva d'intervento, la tutela della sicurezza degli operatori e la procedura di emissione del segnale di ripiegamento in caso di minaccia per il personale. Sono proprio le disposizioni del regolamento in materia di ricognizione e sicurezza HSE a determinare il vincolo «nessun ingresso del personale prima della bonifica degli artificieri», che i sistemi robotizzati permettono di superare senza violare i requisiti di sicurezza.
Impianti robotizzati di estinzione incendi: protezione delle zone fisse ad alto rischio
Gli IRA fissi sono progettati per proteggere parchi serbatoi, stazioni di pompaggio, torce e altre infrastrutture critiche in cui il ritardo nell'erogazione dell'agente estinguente si misura in minuti e si traduce in una catastrofe.
La loro forza risiede nella rapidità e nell'autonomia. L'attivazione richiede 20–30 secondi e i monitori entrano in funzione sul segnale dei sensori senza intervento umano, eliminando così i ritardi dovuti al «fattore umano», che nello scenario di un attacco ripetuto di UAV diventa determinante. L'architettura distribuita della rete fa sì che la distruzione di un singolo monitore da parte di un drone non comporti il blocco dell'intero sistema: l'algoritmo autonomo continua a raffreddare le apparecchiature adiacenti, prevenendo un incendio a cascata.
Merita una menzione particolare l'efficacia della schiuma ad aria compressa a bassa o media espansione: la pellicola stabile che essa forma impedisce la riaccensione dei vapori causata da un secondo drone - e purtroppo un secondo impatto su un impianto già in fiamme rappresenta uno scenario tipico.
Il limite è uno solo, ma sostanziale: gli IRA richiedono la posa di reti idriche ridondanti e protette nonché la compartimentazione del sistema in sezioni; si tratta quindi di un investimento da pianificare in fase di progettazione o riqualificazione dell'impianto, e non di una misura d'emergenza immediata.
Unità robotizzata mobile «Rusak»: riserva manovrabile nella «zona grigia»
L'unità robotizzata mobile «Rusak» risolve proprio l'esigenza di operare nella «zona grigia» nei primi 5-7 minuti successivi all'impatto, quando il personale non può accedere al sito per il rischio di un secondo attacco di droni o di detonazioni.
Caratteristiche principali del mezzo:
- telaio 4×4, capace di superare macerie, manto nevoso fino a 200 mm e strade danneggiate;
- monitore LSD-S40 con portata di 40 l/s e gittata fino a 65 m - le operazioni vengono condotte a distanza da un'area sicura;
- operatore: il comando viene gestito da un riparo protetto; in caso di disturbo delle comunicazioni radio mediante sistemi di guerra elettronica, il controllo passa automaticamente su cavo in fibra ottica rinforzato lungo fino a 350 m, garantendo il collegamento anche in presenza di contromisure attive;
- funzioni aggiuntive svolte dal mezzo: rilevamento della presenza di gas, bagnatura delle macerie e raffreddamento delle apparecchiature di processo.
I limiti sono coerenti con la classe del veicolo: raggio di comunicazione fino a 350 m, velocità di 15 km/h insufficiente per eludere un drone in picchiata ed erogazione dell'agente estinguente dipendente da una fonte esterna, come l'anello idrico antincendio o un'autobotte. Il «Rusak», pertanto, non sostituisce gli IRA fissi, ma ne costituisce il complemento manovrabile.
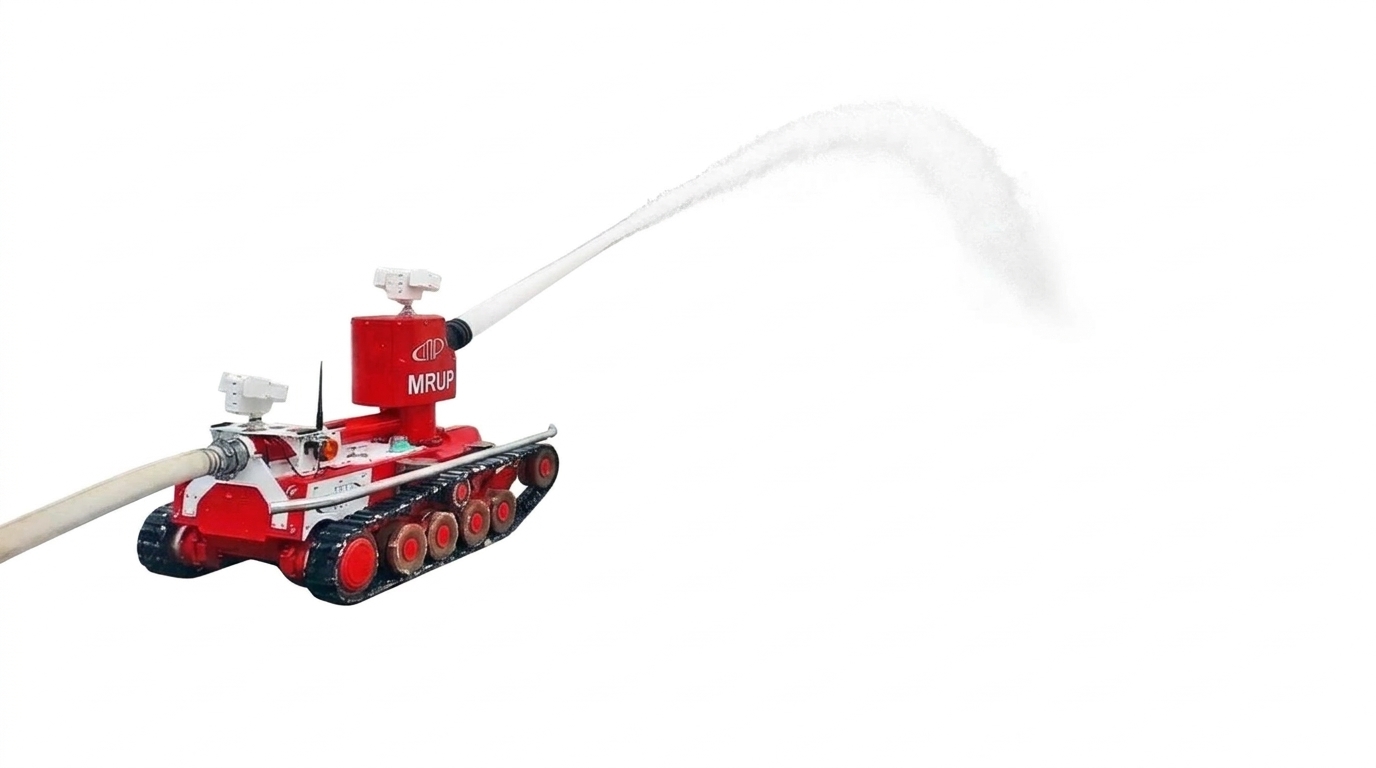
«YEL-4» e «YEL-10»: l'artiglieria pesante del VNIIPO dell'EMERCOM della Russia
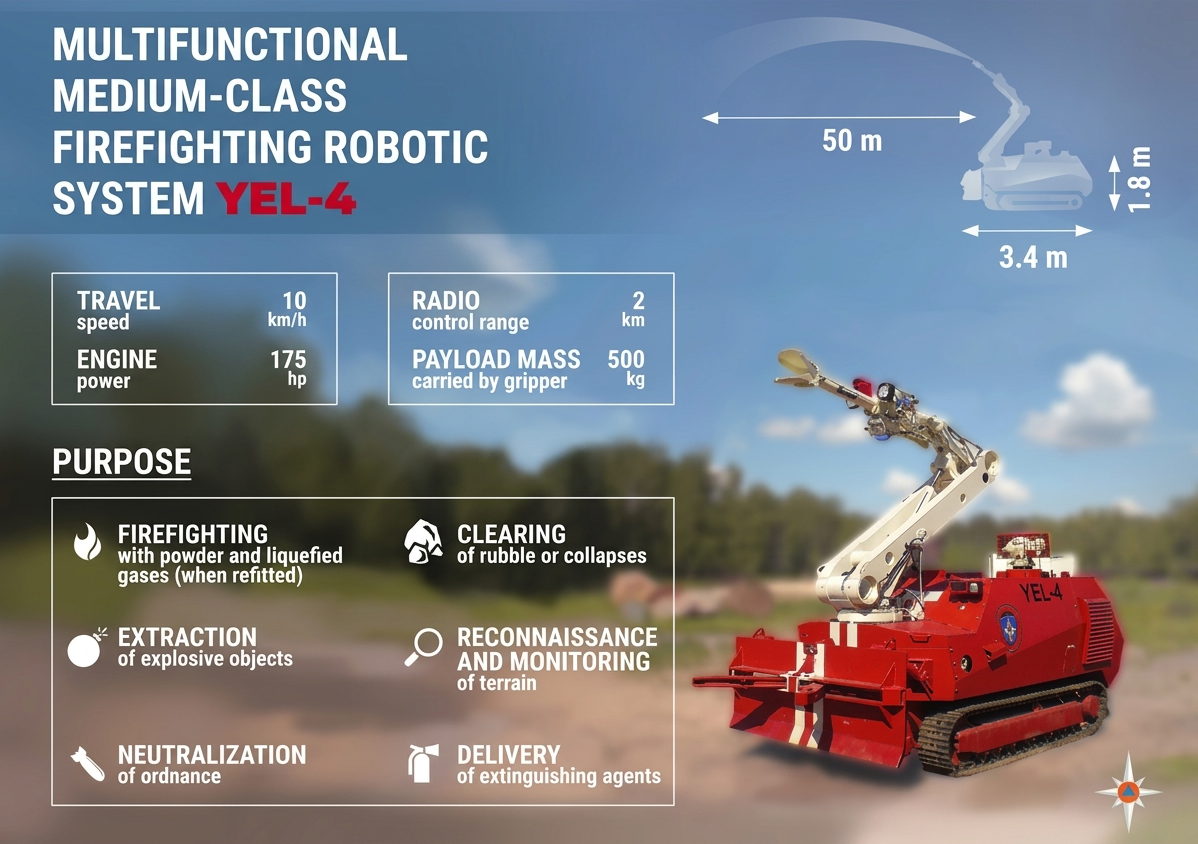
I sistemi robotici cingolati sviluppati dall'istituto di ricerca statale VNIIPO dell'EMERCOM della Russia (città di Balashikha) coprono compiti che né i mezzi ruotati né le squadre di ricognizione a piedi possono affrontare.
| Parametro | «YEL-4» | «YEL-10» |
|---|---|---|
| Massa in ordine di marcia | 9,2 t | 19,0 t |
| Motore | Perkins 1106C-E60TA, 170 CV | Perkins 1106D-E66TA, 234 CV |
| Riserva d'acqua / liquido schiumogeno | 1,4 t / 0,5 t | 2,5 t / 0,8 t |
| Gittata acqua / schiuma | fino a 70 m / 50 m | fino a 80 m / 50 m |
| Portata del monitore | 1200 l/min | fino a 2400 l/min |
| Capacità di sollevamento della pinza | fino a 500 kg | fino a 1000 kg (a sbraccio di 2,5 m) |
| Portata del radiocomando | fino a 2000 m | fino a 2000 m |
| Velocità | fino a 10 km/h | fino a 10 km/h |
Lo «YEL-4» è orientato alla gestione delle emergenze tecnologiche negli stabilimenti chimici, nelle centrali nucleari e nei depositi, all'operatività in zone con contaminazione radiologica e chimica, alla rimozione delle macerie tramite lama apripista e pinza idraulica e all'erogazione di acqua e schiuma sul focolaio oltre gli ostacoli mediante braccio manipolatore.
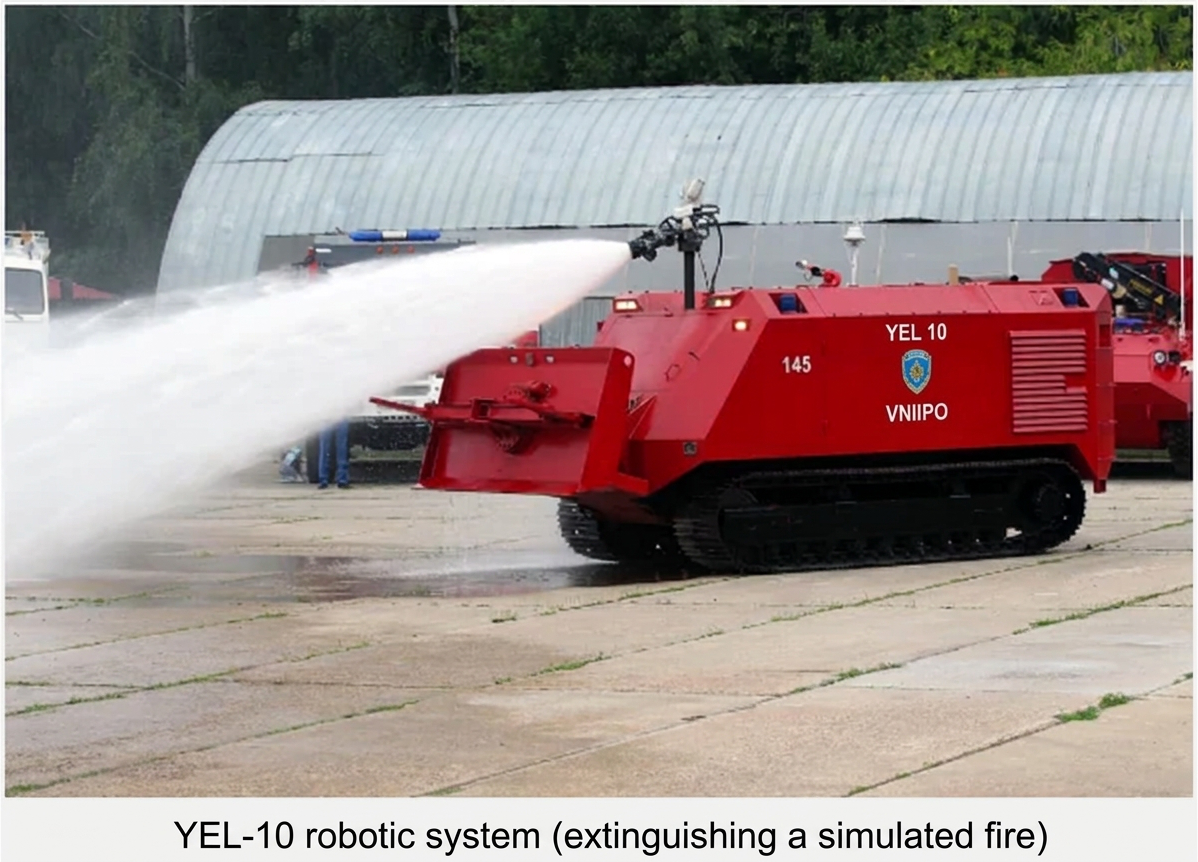
Lo «YEL-10» è un sistema di classe pesante progettato per condizioni di pericolo estremo: depositi di munizioni, depositi petroliferi, impianti nucleari e chimici interessati da crolli estesi ed esplosioni continue. I suoi punti di forza sono l'autonomia (scorta di agenti estinguenti a bordo), la resistenza alle alte temperature grazie all'autoraffreddamento tramite cortina d'acqua e la protezione balistica contro schegge ed esplosioni grazie a piastre corazzate da 8 mm di spessore. Per lo scenario di un «incendio in un sito ancora bersagliato dai droni», è esattamente la combinazione di caratteristiche necessaria.
«Uran-14»: il robot per le zone con ordigni esplosivi
Il sistema «Uran-14», prodotto da JSC «766 UPTK» (città di Nakhabino, parte di JSC «Kalashnikov Concern» della corporazione statale «Rostec»), è stato concepito fin dall'origine per compiti di estinzione incendi a distanza in siti pericolosi e di difficile accesso.
Caratteristiche tecniche: massa in ordine di marcia di 14 t, propulsore da 240 CV, portata della pompa di 2000 l/min, gittata del getto di 50 m, serbatoi da 2000 l d'acqua e 600 l di schiumogeno, controllo remoto via radio a una distanza di almeno 1000 m. Il monitore ruota a 360 gradi, aspetto fondamentale nella difesa di un impianto da minacce multidirezionali.
Il valore aggiunto dell'«Uran-14» risiede nella combinazione tra estinzione incendi e funzioni del genio: ricognizione dei focolai, inclusi quelli occulti, tramite telecamere ottiche e termiche; apertura di varchi tra le macerie; sollevamento e movimentazione mediante pinza di carichi pericolosi ed esplosivi fino a 1,5 t; spinta di carichi fino a 4 t. Nella documentazione del costruttore, lo scafo corazzato è espressamente motivato dall'impiego del mezzo «nello spegnimento di incendi in aree con presenza di ordigni esplosivi»: è esattamente il caso in cui il robot opera prima e in parallelo agli artificieri, anziché al loro posto.
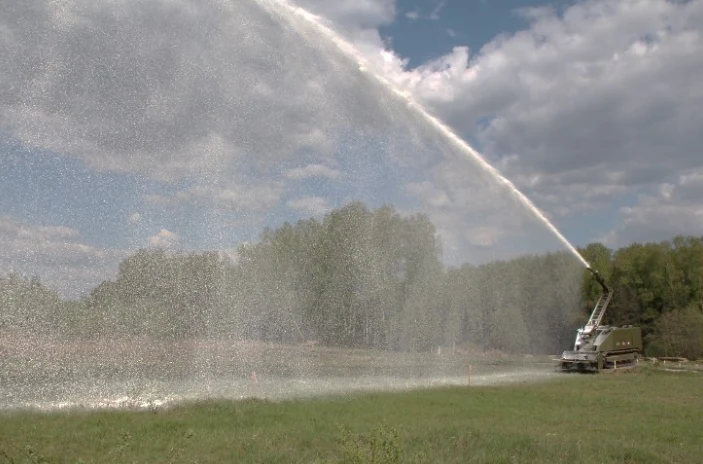
Altri sistemi robotizzati sul mercato: panoramica
Negli ultimi anni sul mercato russo si è formata un'intera gamma di mezzi robotizzati antincendio, dalle piattaforme ultraleggere alle macchine da venti tonnellate. Considerando il numero di modelli presenti sul mercato, Russia e Cina dominano il segmento dei robot antincendio mobili: uno studio di settore ha censito 69 modelli provenienti da 22 Paesi. È altrettanto rilevante che questa tecnologia abbia finalmente ottenuto una norma dedicata: la GOST 35035-2023 ha fissato la classificazione dei sistemi mobili per massa, i requisiti di mobilità fuoristrada, autonomia e impiego in ambienti contaminati da radiazioni, nonché i metodi di collaudo. Ciò ha fatto passare la robotica antincendio dalla categoria dei «prototipi sperimentali» a quella delle attrezzature regolamentate e certificate.
ANT-1000PM e «Pioner»: mezzi di serie di Rostec
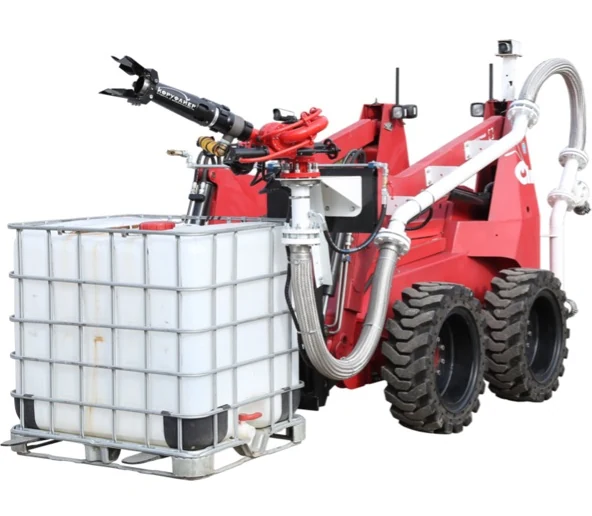
Il sistema robotico ANT-1000PM, realizzato dallo Stabilimento elettromeccanico di Kovrov e dall'istituto VNII «Signal» (holding «High-Precision Systems» della corporazione statale «Rostec»), è basato sulla minipala diesel di serie ANT-1000. Il modulo antincendio con monitore e ugello eiettore acqua-schiuma è installato su un braccio comandato a distanza: gli agenti estinguenti vengono erogati fino a 65 m di distanza e 35 m di altezza, con controllo remoto fino a 1 km tramite il sistema «Prometey», resistente a fumo denso e interferenze elettromagnetiche. L'affidabilità della macchina è stata confermata dai test presso il VNIIPO dell'EMERCOM della Russia e nel 2026 la holding ha consegnato il primo lotto di serie a un importante gruppo energetico russo.
Sulla stessa base tecnologica è sviluppato il sistema «Pioner» - il mezzo antincendio telecomandato PM-160 su telaio cingolato dello Stabilimento di costruzioni meccaniche di Kurgan, destinato allo spegnimento in aree difficilmente accessibili e alla protezione delle infrastrutture energetiche; unità analoghe sono già operative presso le centrali nucleari di Kalinin e di Rostov, dove svolgono attività di ricognizione ed estinzione in zone a rischio radiologico.
VARAN PL-30: la novità del 2026
Al salone «Sicurezza Integrata» del 2026, KAMAZ, insieme a JSC «Monolit» e con la partecipazione dell'Accademia dell'EMERCOM, ha presentato il sistema robotico cingolato VARAN PL-30: massa di 440 kg, monitore con portata di 30 l/s, gittata fino a 50 m, autonomia operativa continua di almeno 24 ore, equipaggiamento con termocamera e analizzatore di gas. Il sistema è già stato impiegato in siti del settore petrolifero e del gas, rispondendo quindi direttamente allo scenario dell'«incendio dopo attacco di UAV».
Classe leggera: ricognizione ed estinzione mirata
La versione MRUP-112 VR dello Stabilimento di attrezzature speciali antincendio di Vargashi (regione di Kurgan) è un'unità mobile radiocomandata antincendio di serie realizzata su commessa statale per l'EMERCOM della Russia: dispone di sistema di bordo per controllo remoto e radiotelemetria, due telecamere impermeabili con illuminazione IR, monitore telecomandato e raggio operativo superiore a 200 m. I mezzi sono stati forniti ai comandi dei vigili del fuoco di Mosca, San Pietroburgo, Nizhny Novgorod, Ekaterinburg e Volgograd.
Accanto ad essa figurano altre soluzioni della stessa classe leggera e ultraleggera: l'unità mobile robotizzata «Prometey» (CJSC NPO «KZST», Kurgan), l'unità telecomandata LUF-60 con massa di circa 2 t, l'unità mobile robotizzata antincendio (MUPR) con comando fino a 200 m e scansione video degli ambienti, il cingolato elettrico MRK-RP per interventi in locali chiusi invasi dal fumo (sviluppo congiunto del VNIIPO e dell'Università Tecnica Statale di Mosca Bauman) e il sistema compatto «Tropa-3» di OJSC «Reduktor», dal peso di soli 250 kg con motori elettrici e capacità di marcia sui binari ferroviari, indispensabile nelle gallerie della metropolitana.
Soluzioni fisse: la concorrenza nel mercato russo degli impianti automatici antincendio
Oltre agli IRA di «EFER» (robot antincendio con puntamento automatico su canali IR e TV, esecuzione antideflagrante, tempo di risposta dal segnale di allarme all'inizio dell'erogazione non superiore a 20 s, protezione di hangar, parchi serbatoi, pontili di carico e piattaforme offshore), operano sul mercato anche altri produttori:
- il sistema dell'azienda «Pozhtekhspas» - un complesso di dieci robot antincendio per edifici di grandi superfici e atri elevati; ogni robot effettua il puntamento tramite termocamera e videocamera, ogni punto è protetto da almeno due robot (requisito della norma SP 485.1311500.2020) e il sistema resta operativo anche in assenza di alimentazione elettrica grazie alle batterie di riserva;
- le soluzioni di «Uralspetsavtomatika» - robot industriali con portate da 10, 20 e 30 l/s e mini-robot per uffici e centri commerciali; secondo le stime del produttore, la robotizzazione consente di eliminare il 70–80% delle reti di tubazioni tradizionali, rendendo tali sistemi competitivi nei costi rispetto ai classici impianti automatici antincendio;
- l'impianto robotizzato «Strazh» (Associazione «Sistemservis» e Gruppo «Konstanta») per installazione fissa in impianti sportivi, poli petrolchimici, eliporti e hangar aeronautici.
Equivalenti esteri
All'estero il mercato dei robot antincendio mobili è rappresentato dai sistemi cingolati MVF-5 dell'azienda croata DOK-ING, dai mezzi della statunitense Howe & Howe, dai prodotti Magirus e da una serie di costruttori cinesi (Guoxing Intelligent, Kaicheng Intelligence), questi ultimi in concorrenza con i progetti russi soprattutto nelle classi leggera e media. Secondo gli analisti, la Russia detiene tradizionalmente la leadership nella classe pesante, mentre il mercato globale è concentrato su robot più leggeri destinati alla ricognizione e al supporto operativo.
Ripari protettivi mobili: quando l'intervento umano è inevitabile
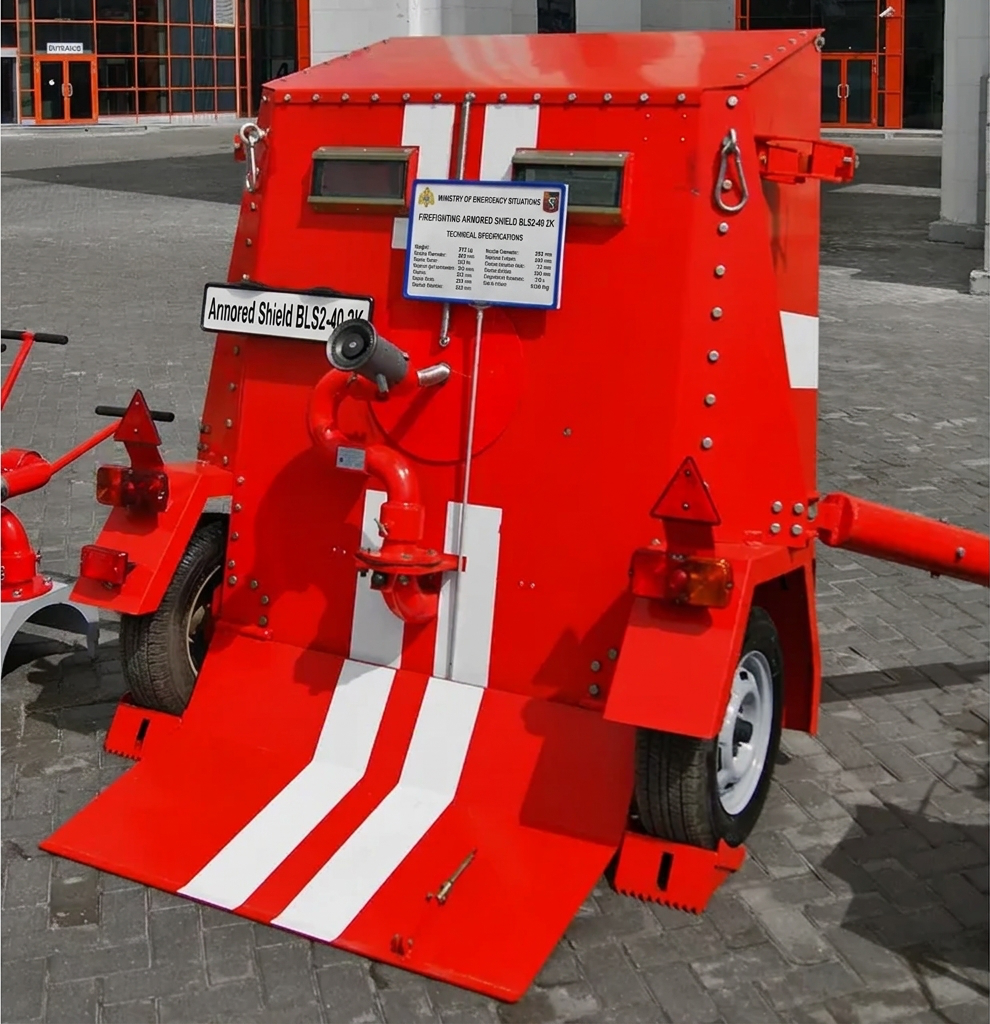
Gli scudi balistici per gli operatori alle lance non rappresentano un'alternativa ai robot, bensì l'ultima linea di difesa. Sono destinati alla protezione d'emergenza del personale dei vigili del fuoco e delle squadre di soccorso aziendali durante l'impiego manuale delle lance in condizioni di minaccia residua da UAV: offrono una protezione parziale contro onda d'urto, schegge e radiazione termica, consentono alla squadra di avvicinarsi al focolaio fino a 10-15 metri e vengono movimentati manualmente da almeno due operatori oppure tramite trattorini leggeri.
Il loro limite è evidente e strutturale: l'utilizzo degli scudi presuppone la presenza di persone in una zona che gli impianti robotizzati possono coprire in modo più sicuro. Dal punto di vista tattico, quindi, gli scudi balistici sono uno strumento per l'ingresso del personale solo dopo che i robot hanno circoscritto il focolaio e l'area è stata sottoposta a verifica.
Punti chiave
- La robotizzazione colma il divario temporale tra l'impatto dell'UAV e il via libera degli artificieri. Prima della diffusione degli IRA e dei sistemi robotici mobili, i primi 5-10 minuti successivi all'attacco di un UAV andavano persi ai fini dello spegnimento: il focolaio bruciava, ma il personale non era autorizzato a entrare in un'area non bonificata. Gli impianti fissi avviano l'erogazione dell'agente estinguente in 20-30 secondi sul segnale dei sensori, mentre i sistemi mobili operano a distanza nella «zona grigia»: il paradosso «brucia, ma non si può spegnere» viene superato con la tecnologia anziché mettendo a rischio vite umane.
- Il mercato russo della robotica antincendio è tra i più completi al mondo. Il Paese dispone dell'intera gamma di classi: dalle piattaforme ultraleggere («Tropa-3», MRK-RP), passando per la classe media («Rusak», MRUP-112 VR, VARAN PL-30, ANT-1000PM), fino ai mezzi pesanti («YEL-10», «Uran-14»), oltre a un segmento maturo di IRA fissi («EFER», «Strazh», «Pozhtekhspas», «Uralspetsavtomatika»). Per numero di modelli sul mercato, Russia e Cina dominano il comparto mondiale dei robot antincendio mobili.
- Il quadro normativo si è allineato alla tecnologia. Le norme SP 485.1311500.2020 e GOST R 59636-2021 hanno codificato la progettazione degli impianti robotizzati, mentre la GOST 35035-2023 ha standardizzato per la prima volta i sistemi mobili definendone classificazione, mobilità, autonomia e metodi di prova. Ciò significa che l'acquisto e l'impiego di impianti fissi e unità mobili robotizzate non sono più iniziative improvvisate, ma poggiano su requisiti formalizzati di efficacia e sicurezza.
- La resistenza alla guerra elettronica e ai danneggiamenti balistici costituisce il criterio di scelta decisivo sotto minaccia di UAV. La ridondanza del comando tramite fibra ottica («Rusak»), l'architettura distribuita delle reti fisse, la scorta autonoma di agenti estinguenti a bordo, la corazzatura e l'autoraffreddamento («YEL-10», «Uran-14») non sono «accessori opzionali», ma requisiti diretti dello scenario operativo: frequenze radio disturbate, proiezione di frammenti sull'area e possibile indisponibilità di acqua da reti esterne. La selezione del sistema per un sito esposto deve basarsi proprio su questi parametri, e non soltanto sui valori nominali di portata e gittata.
- Solo una difesa su più livelli è efficace, non le singole macchine isolate. Gli IRA proteggono le aree fisse ad alto rischio nei primi istanti, le unità mobili contengono il focolaio operando nella «zona grigia», i robot pesanti svolgono ricognizione, lavori del genio ed estinzione tra macerie, esplosioni e contaminazioni, mentre gli scudi balistici rappresentano l'ultimo presidio per l'intervento manuale delle squadre. Nessuna tipologia di mezzo copre da sola l'intero spettro delle esigenze; il progetto di protezione di un impianto a rischio deve integrare contemporaneamente tutti i livelli, altrimenti l'intera catena si spezza nell'anello più debole.
Conclusione
Gli attacchi condotti con velivoli a pilotaggio remoto hanno trasformato alla radice l'impostazione stessa della lotta antincendio nei siti industriali e infrastrutturali. Lo schema classico «ricezione dell'allarme - uscita delle squadre - attacco diretto al focolaio da parte degli operatori» ha cessato di essere sicuro nelle nuove condizioni e, di conseguenza, non è più applicabile: finché l'area non viene bonificata dagli artificieri, l'ingresso di persone è inammissibile, ma al termine delle verifiche l'incendio è ormai fuori controllo. La risposta a questa sfida è la robotizzazione, che non è più un'astrazione progettuale, bensì un mercato maturo con decine di modelli prodotti in serie, una normativa dedicata e un impiego operativo concreto nei reparti dell'EMERCOM e negli impianti del settore energetico.
L'indicazione pratica per i responsabili di stabilimento e dei servizi di sicurezza antincendio è considerare i sistemi robotizzati non come una costosa novità tecnologica, ma come una componente imprescindibile dei piani di protezione antincendio dei siti esposti, al pari degli impianti automatici di estinzione e dei sistemi di allarme. Gli investimenti in IRA fissi e robot mobili rappresentano una frazione del valore dell'asset protetto, mentre il costo di un singolo incendio a cascata in un parco serbatoi si misura in miliardi di rubli e, soprattutto, in vite umane. La lezione degli ultimi anni è semplice: là dove i robot affrontano il fuoco per primi, l'incendio resta un incidente circoscritto; là dove i primi minuti vanno persi, si trasforma in una catastrofe.