Integración segura de robots industriales en los procesos de fabricación de una empresa
Introducción
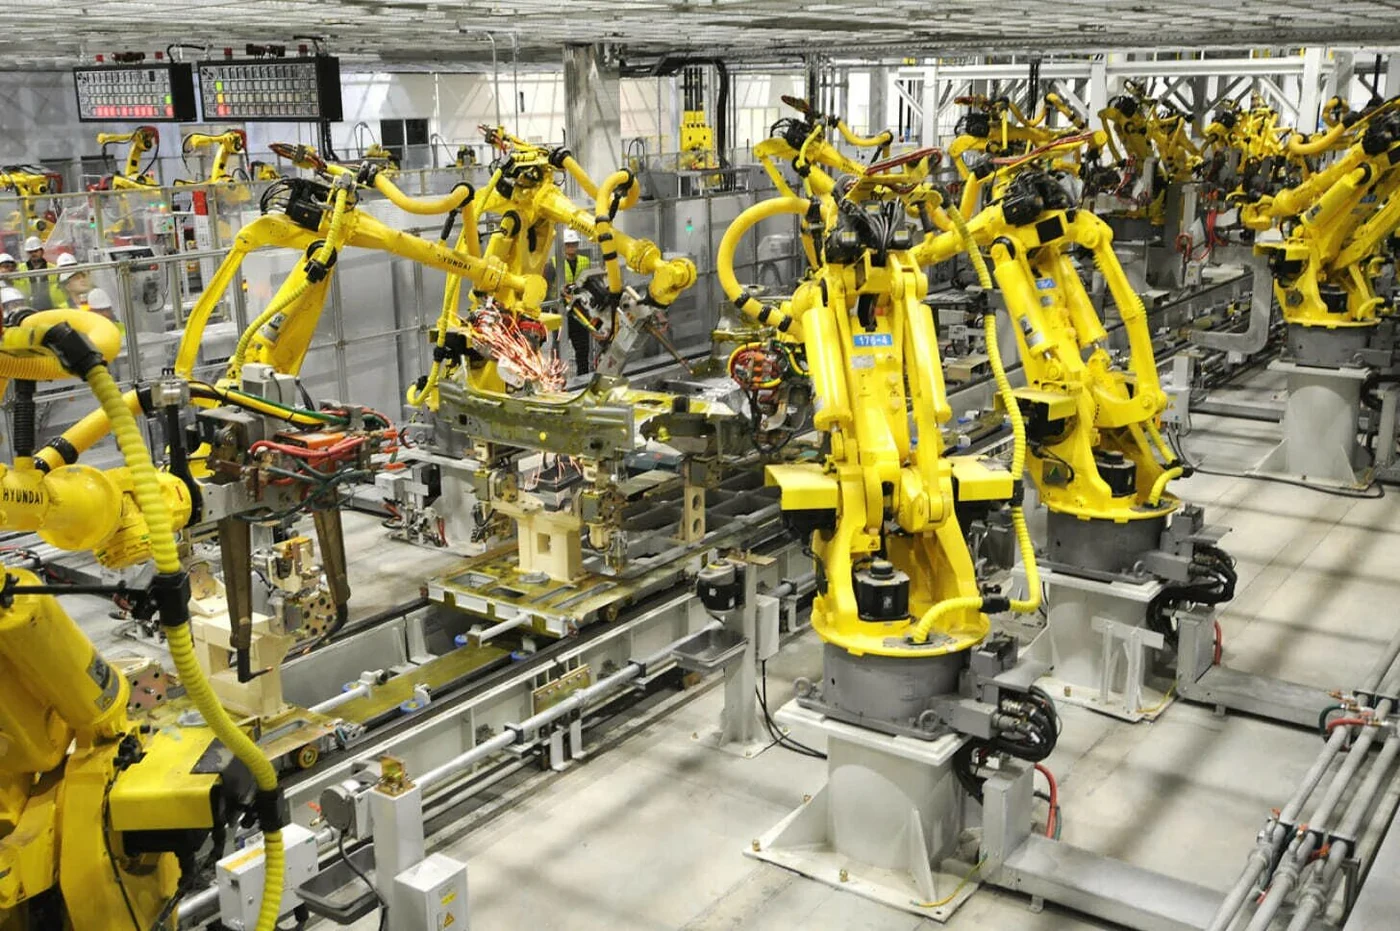
En un contexto de escasez de personal y desaceleración del crecimiento económico, la robotización se convierte en un factor clave para el desarrollo sostenible. La producción y el uso de la robótica industrial en Rusia están aumentando y, con ello, se intensifica la cuestión de la seguridad en las plantas: los incidentes en la interacción entre el ser humano y la máquina no solo implican riesgos para la salud de los trabajadores, sino también tiempos de inactividad en equipos de alto costo.
La historia ya conoce lecciones trágicas. La primera muerte de un trabajador causada por un robot ocurrió el 25 de enero de 1979 en la planta de fundición de Ford en Míchigan: el operario Robert Williams recibió un golpe en la cabeza y luego fue aplastado mortalmente por un manipulador automático de unas cinco toneladas encargado de extraer componentes metálicos de automóviles de las estanterías. El robot había comenzado a emitir datos erróneos sobre la cantidad de piezas almacenadas y enviaron a Williams a contarlas manualmente; en el tercer nivel de las estanterías fue alcanzado por el carro robotizado. Su cuerpo no fue descubierto hasta media hora después y, en 1983, un tribunal determinó que la causa del fallecimiento había sido la deficiente seguridad de la planta, incluida la ausencia de señales acústicas que advirtieran sobre la presencia humana.
Las estadísticas, pese a ser incompletas, confirman que el problema no ha quedado en el pasado. El Instituto Nacional para la Seguridad y Salud Ocupacional de EE. UU. registró 41 accidentes mortales relacionados con robots entre 1992 y 2017; según datos de las aseguradoras, en Alemania se producen anualmente alrededor de 100 incidentes con robots industriales; por su parte, la Administración de Seguridad y Salud Ocupacional de EE. UU. contabiliza cerca de 5000 lesiones laborales al año. Con mayor frecuencia, las lesiones se producen por golpes y colisiones, aplastamientos y atrapamientos dentro del radio de acción del robot, contacto con piezas mecánicas, descargas eléctricas y fallos en los sistemas de seguridad. En todo ello desempeñan un papel fundamental el factor humano y la organización del espacio de trabajo: muchos incidentes se deben a errores del personal o a una logística mal diseñada.
Surge así la cuestión central: cómo estructurar un sistema de integración segura de robots industriales en los procesos de fabricación de una empresa y de qué manera llevarlo por etapas, sin riesgos ni paradas, hasta su operación industrial.
1. Práctica de las empresas rusas: sector del petróleo y el gas
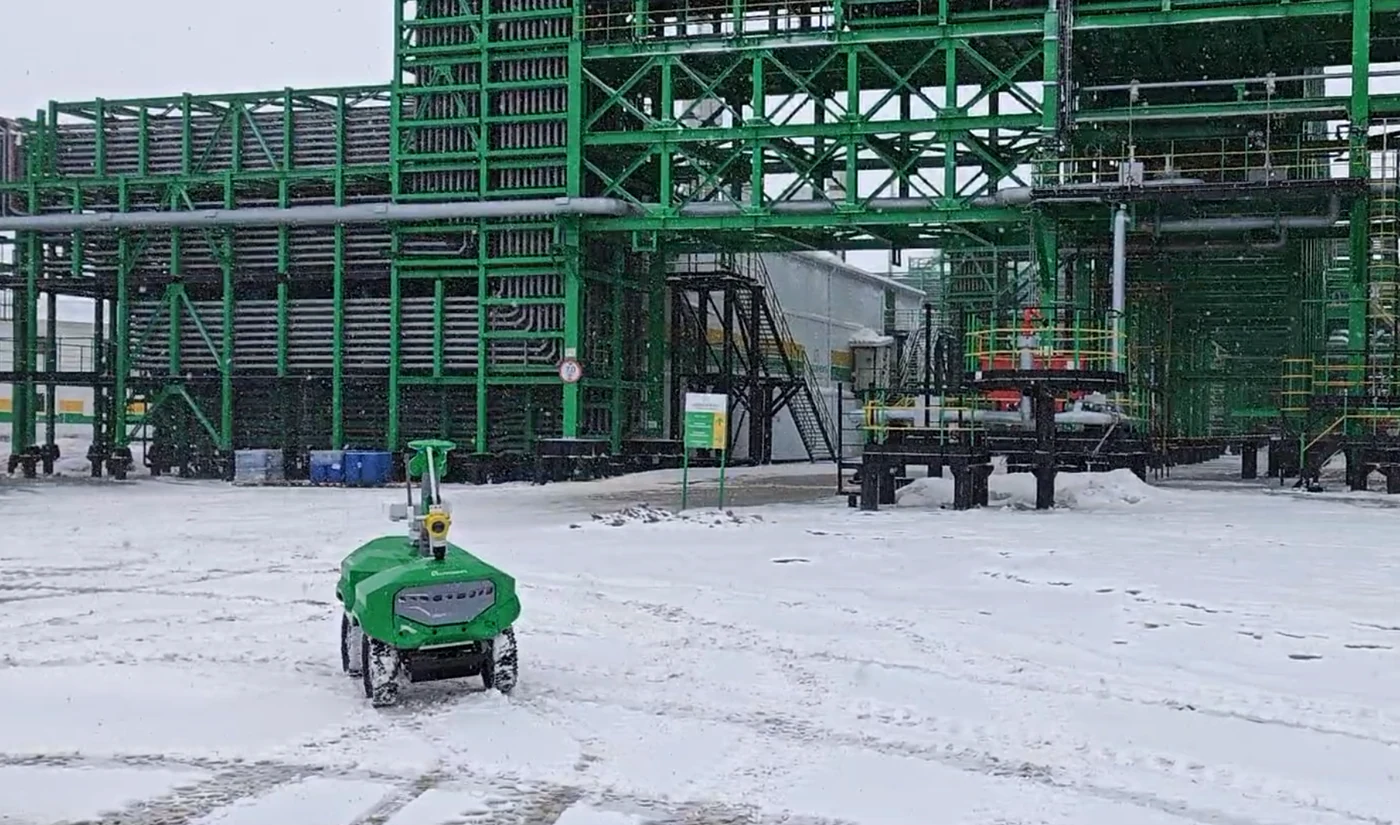
El sector ruso del petróleo y el gas ya está implementando activamente medidas de protección para el personal y los equipos, y la experiencia de las mayores compañías ilustra claramente los distintos enfoques para resolver este desafío.
La empresa LUKOIL utiliza, para la protección física frente a brazos manipuladores y robots de soldadura, pantallas de policarbonato con cerraduras magnéticas de seguridad integradas, protección contra la radiación UV y las salpicaduras, así como un indicador luminoso tipo semáforo del estado del robot que permite al personal comprender de forma intuitiva su modo de funcionamiento. En las plataformas marinas se emplean vehículos operados remotamente: la seguridad del trabajo conjunto con buzos y personal de cubierta se basa en una estricta delimitación de zonas, topes de cable y bloqueo por radiofrecuencia de la puesta en marcha cuando hay personas en la zona peligrosa.
En Rosneft se pone el énfasis en los robots móviles y de inspección, así como en la ejecución remota de operaciones peligrosas; esto constituye ya de por sí una forma de retirar al trabajador de la zona de riesgo, aunque todos los sistemas están dotados de circuitos de seguridad para el personal que se encuentra dentro del perímetro. Los sistemas robotizados de limpieza de tanques cuentan con un puesto de mando a distancia con supervisión del estado del robot, dispositivos de enclavamiento que impiden el suministro de producto mientras el robot está operando, así como señalización acústica y luminosa que indica que el equipo se encuentra en modo automático.
Tatneft desarrolla activamente la robotización en los servicios petroleros y en las plantas de construcción de maquinaria, centrándose en la seguridad del personal que trabaja cerca de equipos pesados. En los complejos de perforación automatizados, los robots manipuladores se encargan del descenso, izado y enroscado de tuberías; la «zona roja» de peligro alrededor de la mesa rotaria se supervisa mediante sensores LiDAR y columnas luminosas, mientras que la identificación obligatoria del personal mediante etiquetas RFID garantiza el bloqueo del robot en cuanto una persona ingresa en el sector de riesgo.
Gazprom Neft es líder por escala y enfoque sistémico de la robotización entre las petroleras rusas: aquí la integración segura de robots se concibe como parte de un concepto unificado de seguridad digital e industrial. En las refinerías se emplean cortinas ópticas y escáneres láser con zonas de desaceleración y parada, así como celdas de cerramiento con controladores de seguridad y enclavamientos de puertas. En las unidades de toma de muestras se utilizan manipuladores colaborativos con limitación integrada de fuerza y par —que se detienen ante el más mínimo contacto—, recubrimientos táctiles en las zonas de parada y muros virtuales programables. En la práctica, se crea un sistema adaptativo de interacción sin barreras físicas con protección multinivel.
Los ejemplos analizados demuestran que, a pesar de las diferencias de enfoque, todas las empresas combinan barreras físicas, detección sensorial de presencia humana y procedimientos organizativos. Precisamente esta combinación constituye la base del sistema que se propone a continuación y de su hoja de ruta.
2. Responsabilidad y marco normativo
Todos los participantes en el proceso son responsables de garantizar la seguridad al integrar robots en la producción. El fabricante responde de la conformidad del equipo con las normas vigentes, así como de la disponibilidad de certificados y manuales de operación segura. El integrador es responsable de la correcta instalación y configuración de los sistemas de protección. La empresa explotadora está obligada a capacitar al personal, instalar y supervisar el estado de las barreras de seguridad y cumplir las normas de HSE. Si una persona sufre daños a causa de una máquina, la responsabilidad se rige por el Código Civil de la Federación de Rusia y, en casos con consecuencias graves, se aplican las disposiciones del Código Penal de la Federación de Rusia.
Tanto a nivel internacional como en Rusia rigen normas que establecen los requisitos aplicables a los sistemas de seguridad de los robots industriales: describen cómo diseñar las instalaciones, verificar las soluciones de protección y controlar los modos de emergencia; sin su cumplimiento, los equipos no pueden ponerse en servicio. Las normas internacionales sirven como referencia universal con requisitos unificados para empresas de todo el mundo. El marco normativo ruso se basa en los mismos principios, pero incorpora las particularidades de la certificación nacional, la supervisión de Rostekhnadzor y la normativa de seguridad y salud en el trabajo.
Este marco normativo aporta valor práctico desde el inicio mismo de la implementación, al definir los requisitos técnicos del robot. Así, la clase de protección contra explosiones se determina conforme al «Reglamento de Instalaciones Eléctricas» (PUE), la norma GOST 31610.7-2017 (IEC 60079-7:2015) y el Reglamento Técnico de la Unión Aduanera «Sobre la seguridad de los equipos para trabajos en atmósferas explosivas» (TR TS 825); el grado de protección de la envolvente (código IP), según GOST 14254-2015 (IEC 60529:2013). Los requisitos de seguridad funcional vienen definidos por las series de normas IEC 61508 e IEC 61511 (GOST R IEC 61508, GOST R IEC 61511); los de ciberseguridad en sistemas industriales, por la serie IEC 62443 (GOST R IEC 62443); y la seguridad de los robots móviles de transporte logístico, por la norma GOST R 60.6.2.2-2025 (ISO 3691-4:2023).
3. Un sistema de cinco elementos
El sistema de integración segura de robots industriales consta de cinco elementos consecutivos: análisis de los procesos de fabricación, selección del robot y del equipamiento auxiliar, diseño del entorno productivo, capacitación del personal, y pruebas y puesta en marcha. Examinemos cada elemento en detalle.
3.1. Análisis de los procesos de fabricación
Un análisis integral de los procesos actuales sienta las bases para diseñar la futura arquitectura, reduce los riesgos y ayuda a justificar la inversión. Incluye tres líneas de trabajo:
- Evaluación de la infraestructura existente: inventario de activos materiales determinando el grado de desgaste de los equipos y evaluando su adecuación tecnológica.
- Identificación de peligros y riesgos potenciales: modelado y análisis de escenarios de riesgos operativos, logísticos y de producción.
- Detección de áreas susceptibles de automatización: priorización de procesos para implantar soluciones de software y robótica industrial, seleccionando las áreas donde la robotización aporta mayor valor, como la reducción del trabajo manual, la minimización de defectos, el ahorro de recursos o la mejora de la seguridad laboral.
3.2. Selección del robot y del equipamiento auxiliar
Elegir un robot industrial es una tarea de ingeniería compleja que exige contrastar con precisión las especificaciones del equipo frente a las condiciones de la instalación. Para garantizar la seguridad, optimizar los procesos y evitar sobrecostos, se realiza una auditoría basada en parámetros clave:
- Grado de protección (IP): resistencia del robot al polvo, la humedad y los ambientes agresivos.
- Capacidad de carga y alcance: peso máximo admisible y distancia máxima a la que puede llegar el robot.
- Precisión de posicionamiento (repetibilidad): estabilidad al retornar exactamente al mismo punto; un parámetro crítico en operaciones de soldadura, ensamblaje y atención de máquinas herramienta.
- Compatibilidad con equipos y software: el robot debe comunicarse fluidamente con los controladores e interfaces de red e integrarse en el sistema general de control; también resulta clave la compatibilidad con sistemas de visión artificial si se prevé su uso.
Esta lista no es exhaustiva y depende del entorno de trabajo, la naturaleza de las operaciones y las exigencias normativas y corporativas.
3.3. Diseño del entorno productivo
Una organización adecuada del espacio reduce los riesgos para las personas y los equipos y exige el cumplimiento de normas técnicas (como GOST R 60.1.2.2 y GOST ISO 10218). Las principales medidas de seguridad son:
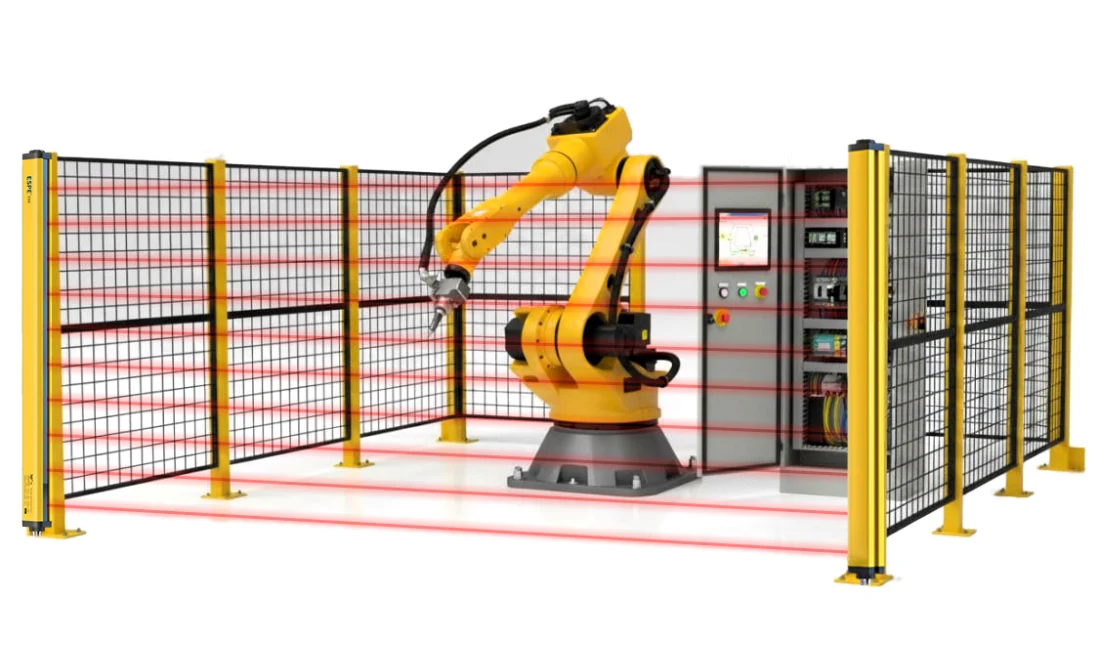
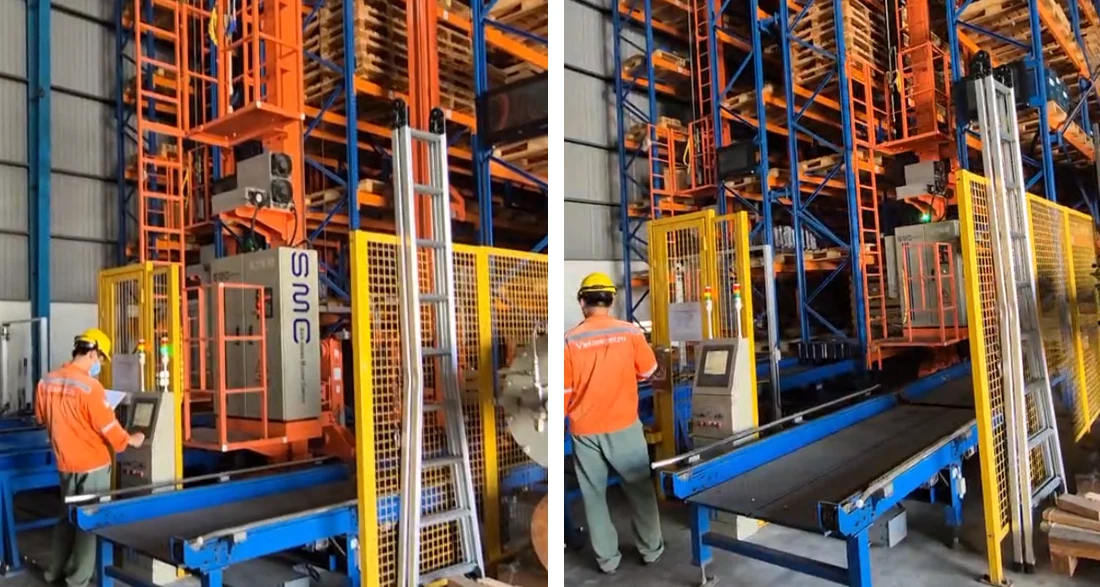
- Vallados y señalización. Paneles metálicos resistentes aíslan la zona de trabajo del robot, mientras que las barreras de balizamiento y las señales de advertencia delimitan las áreas peligrosas.
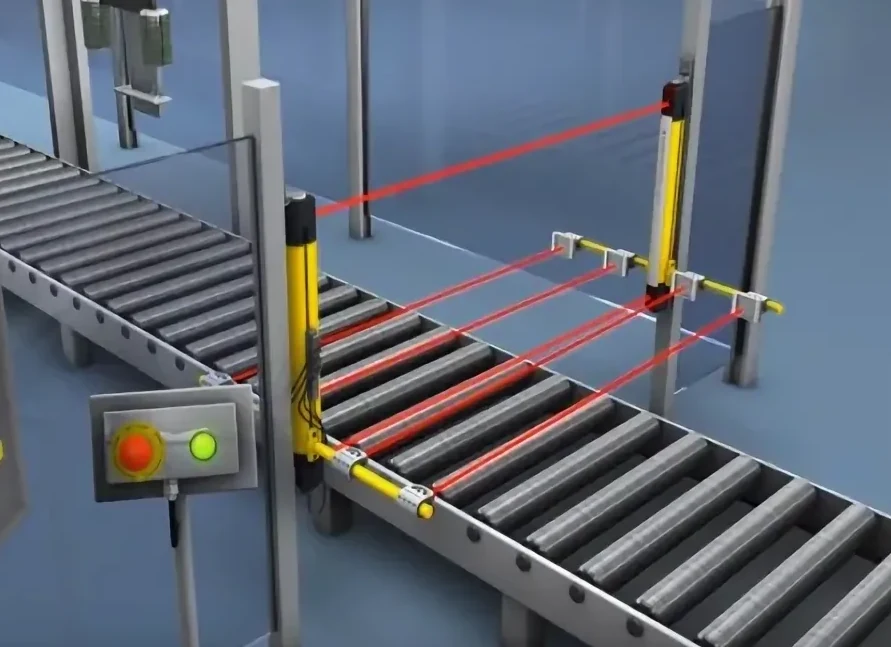
- Sensores de presencia. Las cortinas ópticas detienen instantáneamente el robot cuando se interrumpe el haz; los escáneres láser crean campos virtuales de protección para que, al entrar una persona, el robot reduzca su velocidad o se detenga.
- Alarmas y aviso. Los sensores, controladores y actuadores se integran en un conjunto único que previene accidentes y protege al personal.
3.4. Capacitación del personal
Formar a los empleados en el manejo de sistemas robotizados previene lesiones y optimiza los procesos. Los programas formativos y las charlas de seguridad familiarizan al personal con las normas de HSE, la estructura del equipo, los procedimientos de parada de emergencia y los protocolos de actuación ante situaciones anómalas. Sus componentes esenciales son:
- Documentación normativa interna: los documentos corporativos —por ejemplo, las instrucciones de seguridad laboral para la operación de robots— sintetizan la documentación técnica del fabricante y los requisitos de HSE.
- Charlas e instrucción de seguridad: se explican al personal los principios básicos de funcionamiento de los equipos y se le enseña a identificar riesgos, utilizar correctamente los resguardos de seguridad y respetar el protocolo de interacción humano-máquina.
- Práctica en simuladores: un método seguro y eficaz para dominar el control de robots sin riesgo de dañar equipos costosos ni sufrir lesiones.
- Práctica con equipos reales: fundamental para garantizar una operación segura, prevenir accidentes y minimizar los productos defectuosos.
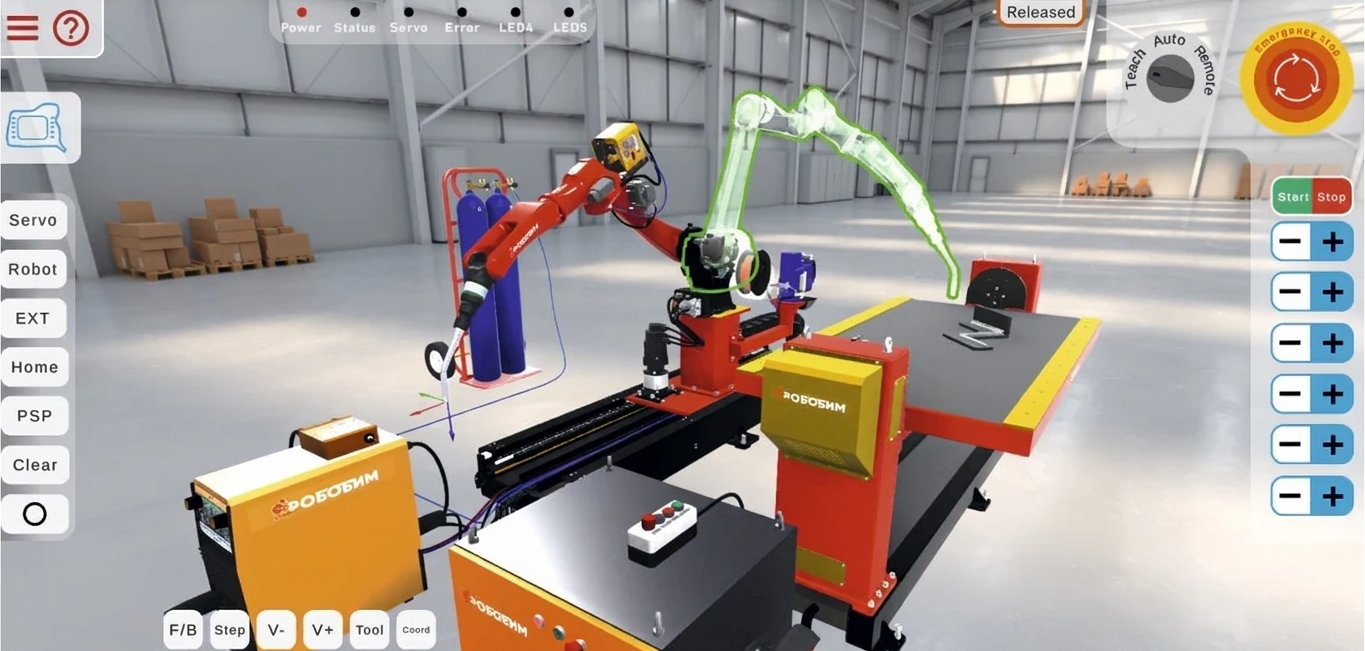
3.5. Pruebas y puesta en marcha
Se trata de un proceso de múltiples etapas que abarca simulación, ensayos en banco y puesta a punto en condiciones reales. Su objetivo es asegurar la precisión, la seguridad y la integración estable de la celda o complejo robótico. Las etapas principales son:
- Pruebas por componentes: verificación paso a paso de los conjuntos mecánicos, la electrónica y el software para prevenir averías y garantizar el funcionamiento seguro de cada elemento (manipulador, accionamiento, controlador).
- Pruebas de integración: comprobación de la interacción de todos los componentes con la línea de producción.
- Pruebas funcionales y de sistema: verificación de la exactitud en la ejecución de los comandos básicos del programa de control.
- Operación piloto industrial: ensayo final en condiciones reales previo al despliegue a gran escala para evaluar la fiabilidad, capacitar al personal y confirmar la rentabilidad económica de la robotización.
4. Hoja de ruta para la implementación del sistema
Para que los cinco elementos del sistema no se queden en un conjunto de recomendaciones aisladas, conviene desplegarlos en el tiempo mediante una hoja de ruta de implementación. Esta abarca cinco etapas: preparación y diagnóstico, diseño y preparación del piloto, implementación piloto, escalado y estandarización, y finalmente operación industrial con mejora continua. La duración total de las cuatro primeras etapas oscila entre ocho y catorce meses, tras lo cual el complejo pasa al régimen de operación permanente.
Etapa I: «Preparación y diagnóstico» (1-2 meses)
El objetivo es determinar la viabilidad y el alcance del proyecto, así como definir los requisitos para una integración segura. En esta etapa se identifican las operaciones tecnológicas con alto potencial de robotización y se seleccionan las instalaciones piloto; se evalúan las condiciones operativas: presencia de atmósferas explosivas —y, en consecuencia, la necesidad de una ejecución antideflagrante del robot— y condiciones climáticas como rango de temperaturas, humedad, presencia de polvo y ambientes corrosivos. Se identifican las amenazas a la seguridad funcional —el impacto de eventuales fallos del robot sobre el proceso tecnológico— y se realiza una evaluación preliminar de la seguridad física del personal y de los ciberriesgos derivados de conectar el robot a la red industrial. La etapa culmina con la elaboración de los requisitos técnicos (ejecución antideflagrante, grado de protección IP, desempeño de desplazamiento, autonomía y capacidad de carga), la definición de interfaces de integración con el sistema automatizado de control de procesos y el sistema instrumentado de seguridad (SIS), un estudio básico de viabilidad técnico-económica, la creación de un grupo de trabajo interdisciplinario y el análisis del marco normativo conforme a IEC 61508, IEC 62443 y GOST R 60.6.2.2-2025.
Etapa II: «Diseño y preparación del piloto» (2-4 meses)
El objetivo es desarrollar una arquitectura segura, seleccionar el equipamiento y acondicionar la zona piloto. Se define el concepto de integración segura: niveles de control (nivel de campo de robots y controladores de zona, nivel de supervisión y despacho), enrutamiento de datos e interacción con las protecciones de emergencia; se asignan los niveles integrales de seguridad (SIL) para los lazos de parada de emergencia y de control de salida del robot fuera de las zonas autorizadas; y se elabora la metodología de zonificación diferenciando zonas estrictamente prohibidas, zonas de trabajo colaborativo con el personal y zonas de libre circulación. Se redactan las especificaciones técnicas detalladas para el robot de inspección (diseño antideflagrante, cámaras, analizadores de gases, micrófono, altavoz y LiDAR) y para el carro robotizado, y se llevan a cabo negociaciones competitivas con fabricantes verificando los certificados de protección contra explosiones y el cumplimiento normativo. Paralelamente, se diseñan la red inalámbrica industrial con cobertura total de radio y redundancia de canales, así como la arquitectura de ciberseguridad: segmentación de red, aislamiento del tráfico de los robots respecto a los sistemas corporativos de oficina, cortafuegos, sistemas de detección de intrusiones, autenticación de dispositivos y actualización segura de software. La etapa concluye con la adaptación de la infraestructura del área piloto (estaciones de carga, líneas guía, etiquetas RFID y mapa digital de la planta) y las pruebas de aceptación de los prototipos junto con una auditoría preliminar de conformidad con las normas de seguridad funcional y ciberseguridad.
Etapa III: «Implementación piloto y validación tecnológica» (2-3 meses)
El objetivo es confirmar la operatividad, seguridad y eficacia de la solución en una instalación real. Se ejecutan el montaje y la puesta en marcha: instalación de los robots y del software de integración, calibración de sensores, ajuste de algoritmos de localización y verificación de la precisión de navegación. Se validan los escenarios operativos: entrenamiento de modelos de redes neuronales para reconocer objetivos específicos (lecturas de manómetros, estado de válvulas, fugas), programación de rondas de inspección y activación automática por eventos, e integración con el SIS para lograr la parada segura del robot al activarse la protección de emergencia y el despeje automático de las vías de evacuación. Un bloque específico se dedica al trabajo conjunto con el personal: puesta a punto de los sistemas de seguridad embarcados (escáneres láser, radares, señalización acústica y luminosa, pulsadores de parada de emergencia), programación de velocidades seguras y zonas de protección, y ensayos de campo con participación del personal operativo simulando situaciones de emergencia. Las pruebas de recepción incluyen la verificación de cada escenario y una marcha ininterrumpida de 72 horas sin intervención humana, la validación de los requisitos de ciberseguridad mediante pruebas de penetración y la formación de operadores y personal de mantenimiento, incluidas las empresas contratistas. Al cierre de la etapa se recopilan estadísticas —porcentaje de misiones completadas con éxito, precisión en la detección de defectos, falsas alarmas y tiempo medio entre fallos— y se evalúa el sistema de seguridad de los robots en función de los incidentes y situaciones anómalas registrados.
Etapa IV: «Escalado y estandarización» (3-5 meses)
El objetivo es extender la solución a los principales activos productivos unificando criterios. A partir de los resultados de las pruebas piloto industriales, se perfeccionan tanto el diseño físico de los robots (protección contra la acumulación de nieve, mejora de la capacidad todoterreno) como sus algoritmos, y se emiten las versiones definitivas de los reglamentos de interacción «humano-robot», las instrucciones de HSE y los programas de inducción. Se tramitan las gestiones normativas y permisos: peritaje de seguridad industrial, obtención de autorizaciones para emplear dispositivos técnicos en instalaciones industriales peligrosas y aprobación de estándares corporativos internos para la operación segura de robots móviles. Se estructura el sistema de soporte técnico: creación del servicio de operación y mantenimiento, implantación de diagnóstico predictivo del estado de los robots (análisis de horas de servicio, vibraciones y degradación de baterías) y capacitación del personal operativo en la resolución básica de fallos habituales. Por último, se establece una supervisión continua de la ciberseguridad: conexión de la flota de robots a los sistemas de monitoreo de la empresa, análisis periódico de registros en busca de anomalías y un plan proactivo de actualización de firmware y bases antivirus con validación previa en un entorno de pruebas antes de su despliegue en producción.
Etapa V: «Operación industrial y mejora continua»
El objetivo es consolidar los complejos robotizados como parte integral del proceso productivo e incrementar constantemente su aporte de valor. Se aprueban indicadores clave de desempeño (KPI): reducción del tiempo de respuesta ante desviaciones y disminución del número de rondas presenciales del personal en zonas peligrosas para el robot de inspección, junto con KPI equivalentes para otras clases de robots; además, las métricas operativas de los robots se incorporan a los informes diarios de producción. Se amplía la funcionalidad: cargas útiles adicionales, integración con sistemas superiores de visión artificial para el inventario y registro técnico automatizado de equipos y la predicción de fallos, así como el uso de gemelos digitales para optimizar rutas y simular situaciones de emergencia. Los robots de inspección interactúan con vehículos aéreos no tripulados al revisar estructuras de difícil acceso, mientras que los carros robotizados se enlazan con los sistemas de gestión de almacenes y control de inventarios. Finalmente, se instaura un ciclo de auditoría permanente: revisiones anuales de seguridad funcional y ciberseguridad —incluso con participación de expertos externos—, inclusión de módulos sobre interacción segura con robots en todas las charlas de seguridad y simulacros de emergencia, participación en foros sectoriales de robótica y adopción de mejores prácticas.
La estructura resumida de la hoja de ruta se presenta en la Tabla 1.
Tabla 1. Etapas de implementación del sistema de integración segura de robots
| Etapa | Plazos | Objetivo y contenido clave |
|---|---|---|
| I. Preparación y diagnóstico | 1-2 meses | Evaluación de áreas de automatización, riesgos y condiciones operativas; requisitos técnicos; estudio de viabilidad; grupo de trabajo; análisis normativo |
| II. Diseño y preparación del piloto | 2-4 meses | Arquitectura de integración segura, zonificación, especificaciones técnicas y selección de proveedor, infraestructura de red y ciberseguridad, pruebas de aceptación |
| III. Implementación piloto | 2-3 meses | Montaje y puesta en marcha, integración con el control de procesos y el SIS, trabajo conjunto con el personal, ensayos (marcha de 72 horas), capacitación |
| IV. Escalado y estandarización | 3-5 meses | Ajustes tras las pruebas piloto industriales, peritaje de seguridad industrial, estándares internos, servicio de mantenimiento, monitoreo de ciberseguridad |
| V. Operación industrial | Permanente | KPI de eficiencia, ampliación funcional, integración con sistemas externos, auditorías anuales de seguridad |
Conclusión
El sistema propuesto es universal, por lo que puede implantarse en cualquier empresa que planee incorporar robots a sus procesos.
Los robots industriales ya no son una moda pasajera, sino una condición indispensable para la competitividad. La automatización incrementa la productividad y reduce tanto la tasa de defectos como los costos operativos. Implementar un sistema de integración segura de robots permitirá pasar de reaccionar ante los incidentes a prevenirlos, disminuir la siniestralidad laboral, reducir los daños a los activos de la compañía y elevar la eficiencia global.
La hoja de ruta expuesta en este artículo aporta una dimensión práctica al sistema: muestra cómo distribuir las tareas de análisis de procesos, selección de equipos, diseño del entorno, formación del personal y puesta en servicio en etapas concretas con resultados medibles, desde un área piloto con una prueba ininterrumpida de 72 horas sin fallos hasta la operación industrial con auditorías anuales y mejora continua. De este modo, la seguridad deja de ser una medida puntual y se convierte en un atributo intrínseco de la cultura productiva de la empresa.