Integração segura de robôs industriais nos processos de fabricação de uma empresa
Introdução
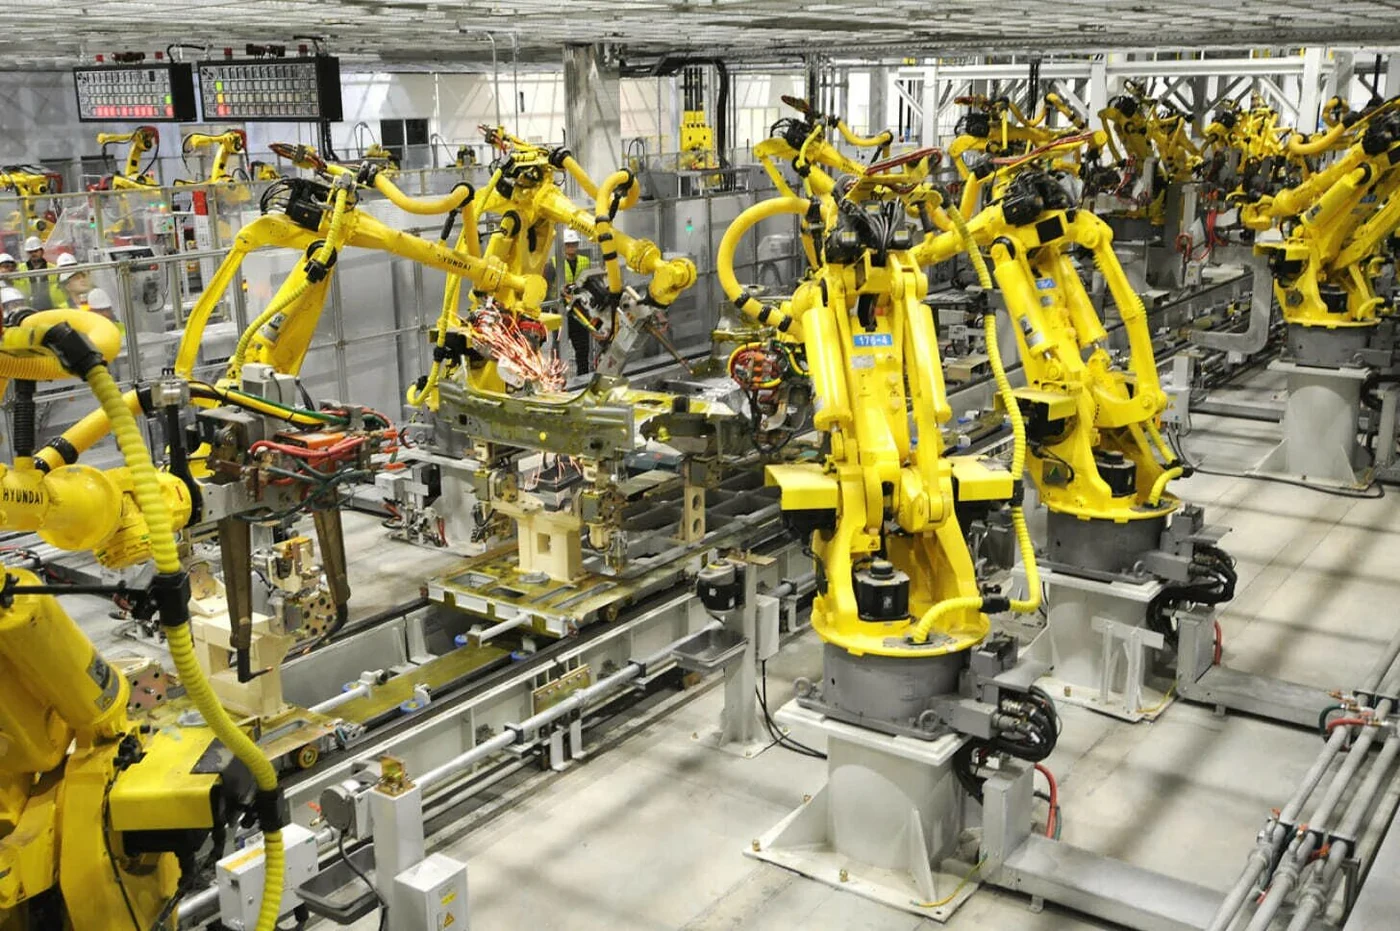
Em um cenário de escassez de mão de obra e desaceleração do crescimento econômico, a robotização torna-se um fator essencial para o desenvolvimento sustentável. A produção e o uso da robótica industrial na Rússia estão crescendo e, com isso, intensifica-se nas empresas a questão da segurança: incidentes na interação entre humanos e máquinas representam não apenas um risco para a saúde dos trabalhadores, mas também paradas de equipamentos de alto custo.
A história já registra lições trágicas. A primeira morte de um trabalhador causada por um robô ocorreu em 25 de janeiro de 1979, em uma fundição da Ford em Michigan: o operário Robert Williams foi atingido na cabeça e esmagado fatalmente por um manipulador automático de cerca de cinco toneladas, responsável por retirar componentes metálicos automotivos de estantes. O robô passou a fornecer dados incorretos sobre a quantidade de peças nas prateleiras, e Williams foi enviado para contá-las manualmente – no terceiro nível da estante, ele foi alcançado pelo carro robotizado. O corpo só foi encontrado meia hora depois e, em 1983, a justiça apontou como causa da morte a fragilidade do sistema de segurança da fábrica, incluindo a ausência de sinais sonoros que alertassem sobre a presença humana.
As estatísticas, mesmo incompletas, confirmam que o problema não ficou no passado. O Instituto Nacional de Segurança e Saúde Ocupacional dos EUA registrou 41 acidentes fatais relacionados a robôs entre 1992 e 2017; segundo dados de seguradoras, ocorrem cerca de 100 incidentes anuais com robôs industriais na Alemanha; e a Administração de Segurança e Saúde Ocupacional dos EUA contabiliza cerca de 5 mil lesões ocupacionais por ano. Na maioria das vezes, os acidentes resultam de impactos e colisões, esmagamento e aprisionamento na área de atuação do robô, contato com partes mecânicas, choque elétrico e falhas nos sistemas de segurança. Nesse contexto, o fator humano e a organização do espaço de trabalho desempenham um papel decisivo: muitos incidentes decorrem de erros operacionais da equipe ou de uma logística mal planejada.
Surge assim a questão central: como estruturar um sistema de integração segura de robôs industriais nos processos de fabricação da empresa e de que maneira conduzi-lo, etapa por etapa, sem riscos nem paradas não programadas, até a operação em escala industrial.
1. Práticas de empresas russas: setor de petróleo e gás
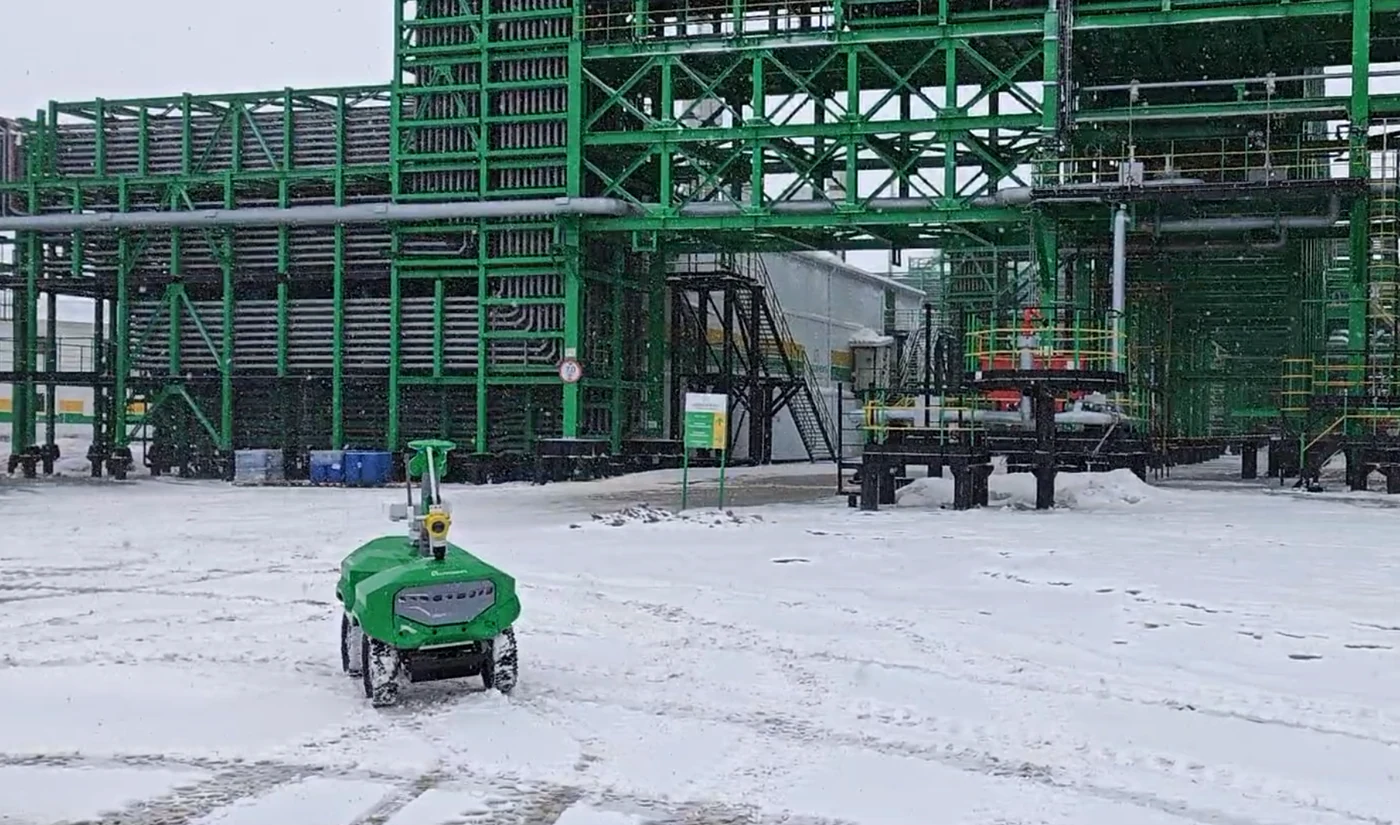
O setor russo de petróleo e gás já implementa ativamente medidas de proteção para pessoas e equipamentos, e a experiência das maiores empresas ilustra bem diferentes abordagens para enfrentar esse desafio.
A empresa LUKOIL utiliza, para proteção física contra robôs manipuladores e robôs de soldagem, escudos de policarbonato com travas magnéticas de segurança integradas, proteção contra radiação UV e projeção de respingos, além de um indicador luminoso tipo semáforo do status do robô, permitindo que a equipe compreenda intuitivamente seu modo de operação. Em plataformas marítimas, são empregados veículos submarinos operados remotamente: a segurança do trabalho conjunto com mergulhadores e equipes de superfície baseia-se em um rigoroso controle de zonas, limitadores de cabo e bloqueio por radiofrequência do acionamento caso haja pessoas na área de risco.
Na Rosneft, a ênfase recai sobre robôs móveis e de inspeção, bem como na execução remota de operações perigosas – o que por si só já é uma forma de retirar o trabalhador da zona de risco, embora todos os sistemas contem com circuitos de segurança para o pessoal presente no perímetro. Os sistemas robotizados de limpeza de tanques são equipados com posto de controle remoto com monitoramento de estado do robô, dispositivos de bloqueio e travamento que impedem a entrada de produto enquanto o robô está operando, além de sinalização sonora e luminosa indicando que o robô se encontra em modo automático.
A Tatneft desenvolve ativamente a robotização em serviços petrolíferos e em unidades de construção de máquinas, com foco na segurança dos trabalhadores que atuam próximos a equipamentos pesados. Em sondas de perfuração automatizadas, robôs manipuladores realizam a manobra de descida e subida de tubos e o enroscamento; a "zona vermelha" de perigo ao redor da mesa rotativa é monitorada por sensores LiDAR e colunas luminosas, enquanto a identificação obrigatória do pessoal por etiquetas RFID garante o bloqueio imediato do robô caso alguém entre no setor de risco.
A Gazprom Neft é líder em escala e sistematização da robotização entre as petrolíferas russas: aqui, a integração segura de robôs é tratada como parte de um conceito unificado de segurança digital e industrial. Nas refinarias, utilizam-se cortinas de luz e scanners a laser com zonas de desaceleração e parada, bem como células de proteção cercadas com controladores de segurança e intertravamento de portas. Nas unidades de amostragem, são empregados manipuladores colaborativos com limitação integrada de força e torque (parada ao menor contato), revestimentos táteis de zonas de parada e paredes virtuais programáveis. Na prática, cria-se um sistema adaptativo de interação sem barreiras físicas com proteção multinível.
Os exemplos analisados demonstram que, apesar das diferentes abordagens, todas as empresas combinam barreiras físicas, monitoramento sensorial da presença humana e procedimentos organizacionais. É exatamente essa combinação que serve de base para o sistema proposto a seguir e seu respectivo roteiro de implementação.
2. Responsabilidade e base normativa
Todos os participantes do processo respondem pela garantia da segurança na integração de robôs à produção. O fabricante é responsável pela conformidade do equipamento com as normas técnicas aplicáveis, pela certificação e pelo fornecimento de manuais de operação segura. O integrador responde pela correta instalação e configuração dos sistemas de proteção. Já a empresa operadora tem a obrigação de capacitar o pessoal, implementar e inspecionar o estado das barreiras de segurança e cumprir as normas de HSE. Caso uma pessoa sofra danos causados por uma máquina, a responsabilidade civil é regida pelo Código Civil da Federação Russa e, em ocorrências com consequências graves, aplicam-se as disposições do Código Penal da Federação Russa.
No âmbito internacional e na Rússia, vigoram normas que estabelecem os requisitos para sistemas de segurança de robôs industriais: elas descrevem como projetar instalações, validar soluções de proteção e controlar modos de emergência – sem o seu cumprimento, o equipamento não pode entrar em operação. As normas internacionais funcionam como referências universais com requisitos padronizados para empresas em todo o mundo. A base regulatória russa apoia-se nos mesmos princípios, mas considera as particularidades da certificação nacional, a fiscalização do Rostekhnadzor e as normas de segurança do trabalho.
A base normativa demonstra seu valor prático logo no início do projeto, na definição dos requisitos técnicos do robô. Assim, a classe de proteção à prova de explosão é determinada pelas Regras de Instalações Elétricas (PUE), pela norma GOST 31610.7-2017 (IEC 60079-7:2015) e pelo Regulamento Técnico da União Aduaneira sobre segurança de equipamentos para trabalho em atmosferas explosivas (TR TS 825); o grau de proteção do invólucro (código IP), pela norma GOST 14254-2015 (IEC 60529:2013). Os requisitos de segurança funcional são estabelecidos pelas séries de normas IEC 61508 e IEC 61511 (GOST R IEC 61508, GOST R IEC 61511); os requisitos de cibersegurança de sistemas industriais, pela série IEC 62443 (GOST R IEC 62443); e a segurança de robôs logísticos de transporte (móveis), pela norma GOST R 60.6.2.2-2025 (ISO 3691-4:2023).
3. O sistema de cinco elementos
O sistema de integração segura de robôs industriais compõe-se de cinco elementos sequenciais: análise dos processos produtivos, seleção do robô e de equipamentos auxiliares, projeto do ambiente de produção, treinamento de pessoal, além de testes e comissionamento. Vejamos cada elemento em detalhes.
3.1. Análise dos processos produtivos
Uma análise abrangente dos processos atuais estabelece o alicerce para o projeto da futura arquitetura, reduz riscos e ajuda a fundamentar os investimentos. Ela compreende três frentes de trabalho:
- Avaliação da infraestrutura existente – inventário dos ativos físicos com identificação do grau de desgaste dos equipamentos e avaliação da maturidade tecnológica.
- Identificação de perigos e riscos potenciais – modelagem e análise de cenários de riscos operacionais, logísticos e produtivos.
- Mapeamento de áreas para automação – priorização de processos para implementação de soluções de software e robotização industrial: selecionam-se os setores onde a robotização gera maior valor, como redução do trabalho manual, minimização de refugos, economia de recursos ou elevação da segurança no trabalho.
3.2. Seleção do robô e de equipamentos auxiliares
A escolha de um robô industrial é uma tarefa de engenharia complexa que exige a correspondência exata entre as especificações do equipamento e as condições da planta. Para assegurar a segurança, otimizar processos e evitar custos desnecessários, realiza-se uma auditoria com base em parâmetros-chave:
- Grau de proteção (IP) – resistência do robô à poeira, umidade e ambientes agressivos.
- Capacidade de carga e alcance – peso máximo suportado e distância máxima que o braço robótico consegue atingir.
- Precisão de posicionamento (repetibilidade) – estabilidade ao retornar exatamente ao mesmo ponto; parâmetro crítico para soldagem, montagem e alimentação de máquinas-ferramenta.
- Compatibilidade com equipamentos e software – o robô deve comunicar-se perfeitamente com controladores e interfaces de rede, integrando-se ao sistema geral de controle; também é importante o suporte à visão computacional, caso esteja prevista.
Essa lista não é exaustiva e depende do ambiente operacional, da natureza das operações e das exigências regulatórias e corporativas.
3.3. Projeto do ambiente de produção
A organização adequada do espaço reduz riscos para pessoas e equipamentos e exige conformidade com normas técnicas (como GOST R 60.1.2.2 e GOST ISO 10218). Principais medidas de segurança:
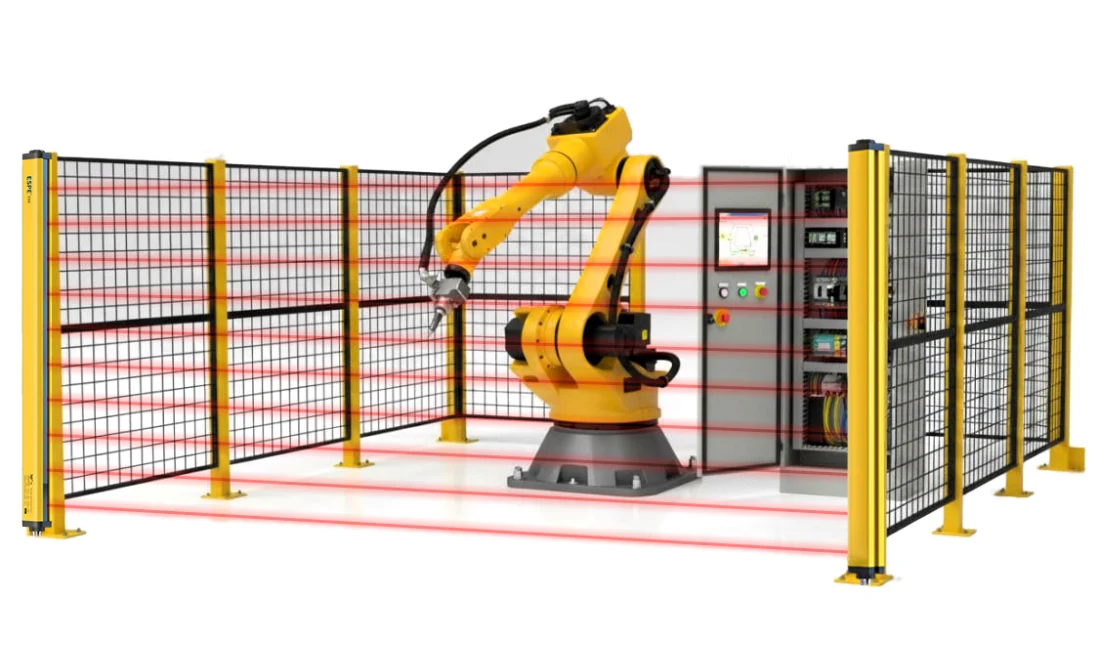
- Cercamentos e sinalização. Painéis metálicos resistentes isolam a zona de atuação do robô; barreiras de sinalização e placas de advertência delimitam os trechos perigosos.
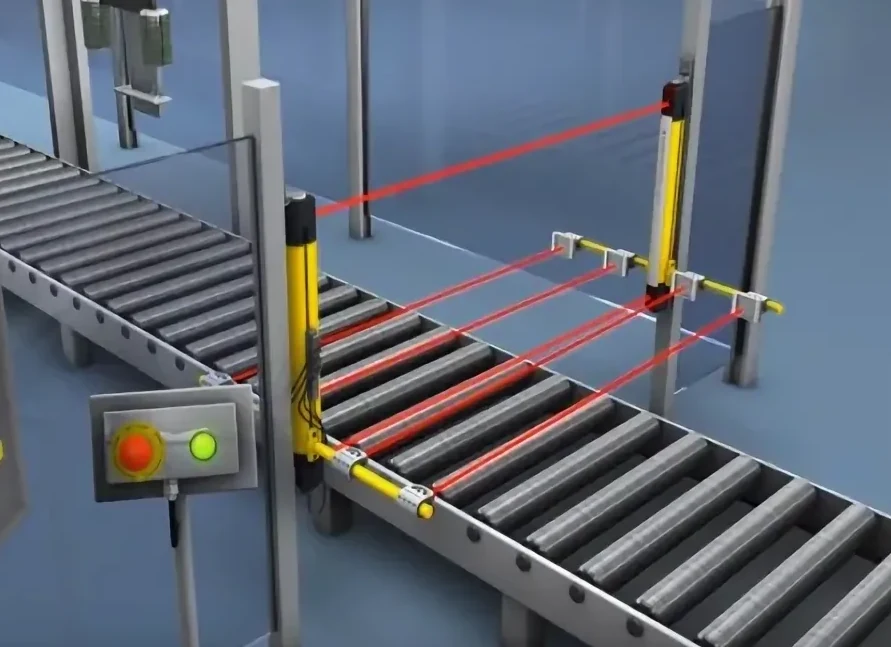
- Sensores de presença. Cortinas de luz interrompem instantaneamente o movimento do robô caso o feixe seja cruzado; scanners a laser criam campos virtuais de proteção – quando uma pessoa entra na área, o robô desacelera ou para.
- Alarmes e alertas. Sensores, controladores e atuadores são integrados em um sistema único capaz de prevenir acidentes e proteger os trabalhadores.
3.4. Treinamento de pessoal
A capacitação dos colaboradores para trabalhar com sistemas robotizados previne lesões e otimiza os processos. Programas formativos e instruções de segurança familiarizam a equipe com as normas de HSE, a estrutura do equipamento, os procedimentos de parada de emergência e os protocolos de atuação em situações anormais. Componentes essenciais:
- Base normativa interna: documentos corporativos – por exemplo, instruções de segurança do trabalho na operação de robôs – sintetizam a documentação técnica do fabricante e os requisitos legais de segurança ocupacional.
- Instruções de segurança: explicam-se aos trabalhadores os princípios básicos de funcionamento do equipamento, ensinando-os a reconhecer riscos, utilizar corretamente as proteções físicas e cumprir as regras de interação humano-máquina.
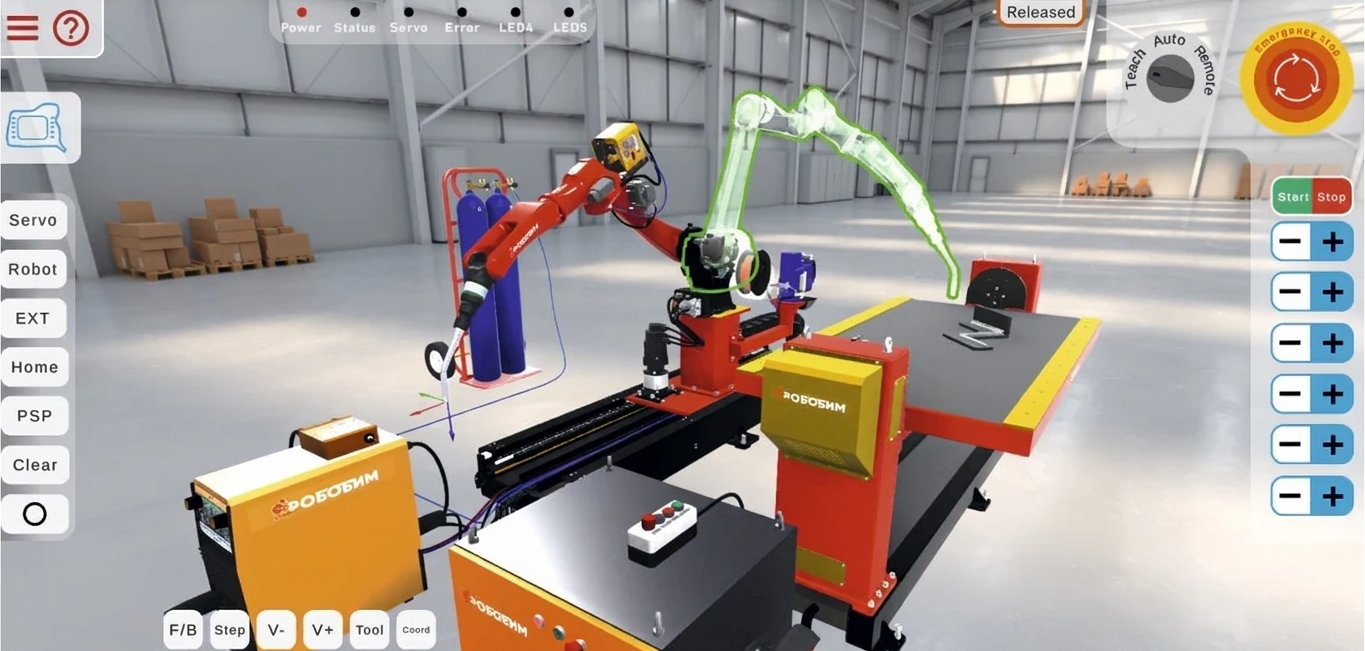
- Prática em simuladores: forma segura e eficaz de dominar o controle de robôs sem o risco de danificar equipamentos caros ou sofrer acidentes.
- Prática no equipamento real: fundamental para uma operação segura, prevenção de acidentes e minimização de defeitos de produção.
3.5. Testes e comissionamento
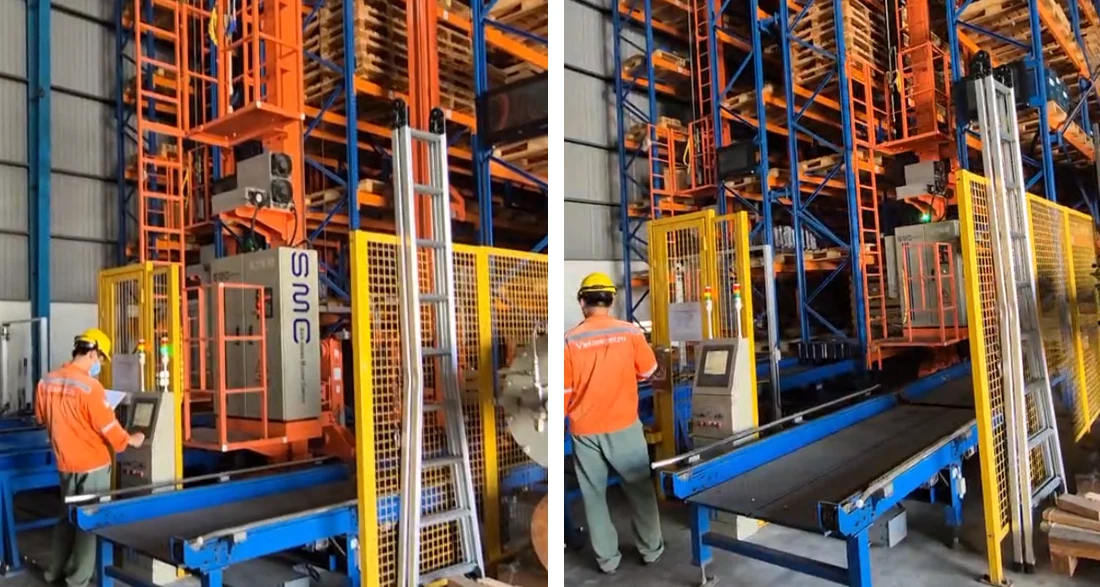
Trata-se de um processo em múltiplas etapas que abrange simulação, ensaios em bancada e ajustes em condições reais. Seu objetivo é garantir precisão, segurança e integração estável do complexo robótico. Etapas principais:
- Teste de componentes – verificação passo a passo de conjuntos mecânicos, eletrônica e software, prevenindo falhas e assegurando o funcionamento seguro de cada item (manipulador, acionamento, controlador).
- Teste de integração – validação da interação de todos os componentes com a linha de produção.
- Teste funcional e de sistema – verificação da exatidão na execução dos comandos básicos do programa de controle.
- Operação piloto industrial – teste final em condições reais antes da implantação em larga escala: avaliação da confiabilidade, treinamento da equipe e confirmação da viabilidade econômica da robotização.
4. Roteiro de implementação do sistema
Para que os cinco elementos do sistema não permaneçam apenas como um conjunto de recomendações isoladas, convém estruturá-los ao longo do tempo na forma de um roteiro de implementação. Ele abrange cinco etapas: preparação e diagnóstico, projeto e preparação do piloto, implementação-piloto, expansão e padronização e, por fim, operação industrial com melhoria contínua. A duração total das quatro primeiras etapas varia de oito a quatorze meses, após os quais o complexo passa ao regime de operação permanente.
Etapa I – "Preparação e diagnóstico" (1–2 meses)
O objetivo é definir a viabilidade e o escopo do projeto, bem como formular os requisitos para uma integração segura. Nesta etapa, identificam-se as operações tecnológicas com alto potencial de robotização e selecionam-se as unidades-piloto; avaliam-se as condições operacionais: presença de áreas classificadas com risco de explosão (e, consequentemente, a necessidade de execução à prova de explosão para o robô) e condições climáticas – faixa de temperatura, umidade, nível de poeira e meios agressivos. Realiza-se a identificação de ameaças à segurança funcional (impacto de falhas do robô sobre o processo tecnológico) e uma avaliação preliminar da segurança física dos trabalhadores e dos riscos cibernéticos ao conectar o robô à rede industrial. Concluem a etapa a elaboração dos requisitos técnicos (proteção à prova de explosão, grau de proteção IP, desempenho de locomoção, autonomia, capacidade de carga), a definição das interfaces de integração com o sistema automatizado de controle de processos e o sistema instrumentado de segurança, o estudo básico de viabilidade técnico-econômica, a criação de um grupo de trabalho multidisciplinar e a análise regulatória com base nas normas IEC 61508, IEC 62443 e GOST R 60.6.2.2-2025.
Etapa II – "Projeto e preparação do piloto" (2–4 meses)
O objetivo é desenvolver uma arquitetura segura, selecionar os equipamentos e preparar a área-piloto. Estrutura-se o conceito de integração segura: níveis de controle (nível de campo dos robôs e controladores de zona, nível de supervisão e despacho), roteamento de dados e interação com o sistema de proteção de emergência; atribuem-se níveis de integridade de segurança (SIL) para os circuitos de parada de emergência e de controle de saída do robô das áreas permitidas; e elabora-se a metodologia de zoneamento – delimitação de zonas estritamente proibidas, zonas de trabalho colaborativo com pessoas e zonas de livre circulação. Redige-se a especificação técnica detalhada para o robô de inspeção (execução à prova de explosão, câmeras, analisadores de gases, microfone, alto-falante, LiDAR) e para o robô transportador, conduzindo-se negociações competitivas com fabricantes e verificação dos certificados de proteção contra explosão e conformidade normativa. Paralelamente, projetam-se a rede industrial sem fio com cobertura total de rádio e redundância de canais e a arquitetura de cibersegurança: segmentação de rede, isolamento do tráfego dos robôs em relação aos sistemas corporativos de escritório, firewalls, sistemas de detecção de intrusão, autenticação de dispositivos e atualização segura de firmware. A etapa encerra-se com a adaptação da infraestrutura da área-piloto (estações de recarga, faixas demarcadoras e etiquetas RFID, mapa digital da instalação) e com os testes de aceitação dos protótipos, acompanhados de auditoria preliminar de conformidade com as normas de segurança funcional e cibersegurança.
Etapa III – "Implementação-piloto e validação da tecnologia" (2–3 meses)
O objetivo é comprovar a operacionalidade, a segurança e a eficiência da solução em uma instalação real. Executam-se a montagem e o comissionamento: instalação dos robôs e do software de integração, calibração de sensores, ajuste de algoritmos de localização e verificação da precisão de navegação. Validam-se os cenários operacionais: treinamento de modelos de redes neurais para reconhecimento de alvos específicos (leituras de manômetros, posição de válvulas, vazamentos), cronograma de rondas e acionamento automático por evento, além da integração com o sistema instrumentado de segurança – parada segura do robô quando a proteção de emergência é ativada e liberação automática das rotas de evacuação. Um bloco específico dedica-se ao trabalho conjunto com a equipe: comissionamento dos sistemas embarcados de segurança (scanners a laser, radares, sinalização sonora e visual, botões de parada de emergência), programação de velocidades seguras e zonas de proteção e testes de campo com participação da equipe operacional simulando situações de emergência. Os testes de aceitação em campo incluem a verificação de cada cenário e uma operação contínua de 72 horas sem intervenção humana, validação dos requisitos de cibersegurança mediante testes de intrusão, bem como treinamento de operadores e equipes de manutenção, incluindo empresas contratadas. Ao final da etapa, consolidam-se estatísticas – percentual de missões concluídas com êxito, precisão na detecção de anomalias, falsos alarmes, tempo médio entre falhas – e avalia-se o sistema de segurança dos robôs com base nos registros de incidentes e desvios operacionais.
Etapa IV – "Expansão e padronização" (3–5 meses)
O objetivo é estender a solução aos principais ativos produtivos, unificando as abordagens. Com base nos resultados dos testes operacionais piloto, aprimoram-se o projeto construtivo dos robôs (proteção contra acúmulo de neve, melhoria da capacidade de transposição de obstáculos) e os algoritmos, emitindo-se as versões definitivas dos procedimentos de interação humano-robô, instruções de segurança no trabalho e treinamentos de integração. Realiza-se o processo regulatório e de licenciamento: perícia de segurança industrial e obtenção de autorização para uso de dispositivos técnicos em instalações industriais perigosas, além da aprovação de padrões corporativos internos para operação segura de robôs móveis. Estrutura-se o sistema de suporte técnico: equipe própria de operação e manutenção, implementação de diagnóstico preditivo da condição dos robôs (análise de horímetro, vibração e desgaste de baterias) e capacitação do pessoal operacional na solução de falhas recorrentes. Por fim, estabelece-se o monitoramento contínuo de cibersegurança: integração da frota de robôs aos sistemas corporativos de segurança, análise periódica de logs em busca de anomalias e plano proativo de atualização de firmware e bases antivírus com testes prévios em ambiente homologado antes da implantação em produção.
Etapa V – "Operação industrial e melhoria contínua"
O objetivo é consolidar os sistemas robotizados como parte integrante do processo produtivo e ampliar continuamente o valor gerado. Aprovam-se indicadores de desempenho (KPIs): redução do tempo de resposta a desvios e diminuição do número de rondas presenciais em áreas perigosas para o robô de inspeção, além de KPIs equivalentes para outras classes de robôs; os indicadores operacionais dos robôs passam a integrar os relatórios diários de produção. Expande-se a funcionalidade: cargas úteis adicionais, integração com sistemas superiores de visão computacional para inventário técnico automatizado de equipamentos e previsão de falhas, além do uso de gêmeos digitais para otimização de rotas e simulação de cenários de emergência. Os robôs de inspeção passam a operar de forma coordenada com veículos aéreos não tripulados na vistoria de estruturas de difícil acesso, enquanto os robôs transportadores conectam-se aos sistemas de gerenciamento de armazéns e controle de estoques. Por fim, institui-se um ciclo de auditoria permanente: verificações anuais de segurança funcional e cibersegurança, inclusive com apoio de especialistas independentes, inclusão de módulos sobre interação segura com robôs em todos os treinamentos de segurança e simulados de emergência, participação em fóruns setoriais de robótica e adoção das melhores práticas do mercado.
A estrutura resumida do roteiro é apresentada na Tabela 1.
Tabela 1. Etapas de implementação do sistema de integração segura de robôs
| Etapa | Prazo | Objetivo e conteúdo principal |
|---|---|---|
| I. Preparação e diagnóstico | 1–2 meses | Avaliação de áreas de automação, riscos e condições operacionais; requisitos técnicos; estudo de viabilidade; grupo de trabalho; análise da base normativa |
| II. Projeto e preparação do piloto | 2–4 meses | Arquitetura de integração segura, zoneamento, especificações técnicas e seleção de fornecedor, infraestrutura de rede e cibersegurança, testes de aceitação |
| III. Implementação-piloto | 2–3 meses | Montagem e comissionamento, integração com controle de processos e parada de emergência, trabalho conjunto com equipes, testes (ciclo de 72 horas), treinamento |
| IV. Expansão e padronização | 3–5 meses | Ajustes pós-piloto, perícia de segurança industrial, padrões internos, equipe de operação e manutenção, monitoramento de cibersegurança |
| V. Operação industrial | Contínuo | KPIs de eficiência, expansão de funcionalidades, integração com sistemas externos, auditorias anuais de segurança |
Conclusão
O sistema proposto é universal e, por isso, pode ser implementado em qualquer empresa que planeje incorporar robôs aos seus processos.
Os robôs industriais deixaram de ser uma tendência passageira para se tornarem uma condição indispensável de competitividade. A automação eleva a produtividade, reduz o índice de refugo e diminui os custos operacionais. A adoção de um sistema estruturado de integração segura de robôs permite migrar da reação a acidentes para a sua prevenção proativa, reduzir a acidentalidade ocupacional, mitigar danos aos ativos da empresa e aumentar a eficiência operacional global.
O roteiro apresentado neste artigo confere uma dimensão prática ao sistema: ele demonstra como distribuir o trabalho de análise de processos, seleção de equipamentos, projeto do ambiente, treinamento de pessoal e comissionamento em etapas claras com resultados mensuráveis – desde a célula-piloto com teste contínuo de 72 horas sem falhas até a operação industrial plena com auditorias anuais e melhoria contínua. Dessa forma, a segurança deixa de ser uma ação pontual e passa a constituir um atributo intrínseco da cultura produtiva da empresa.