Integrazione sicura dei robot industriali nei processi produttivi di un'azienda
Introduzione
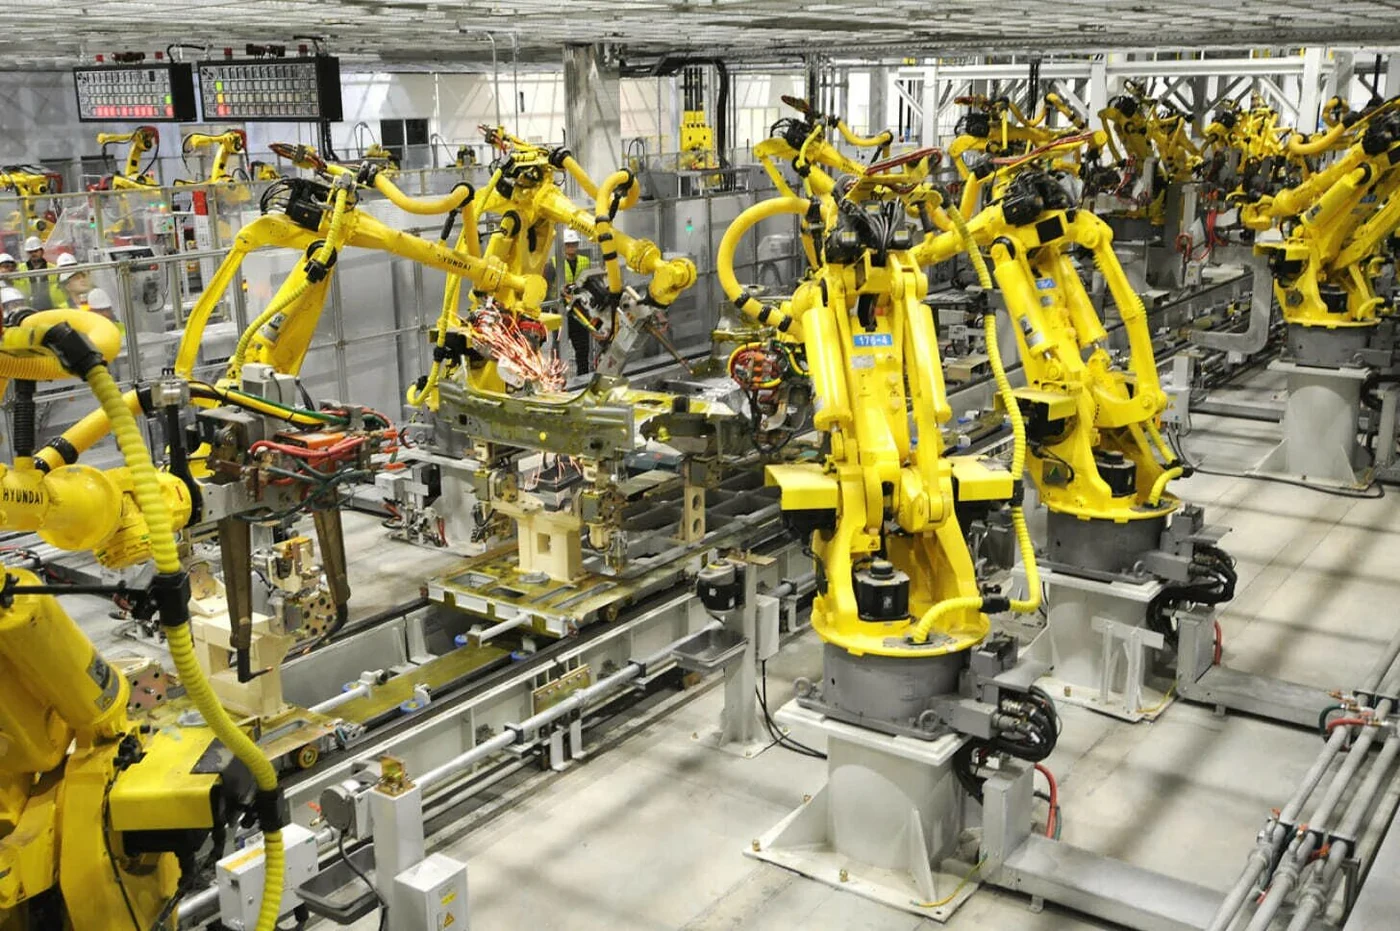
In un contesto di carenza di personale e rallentamento della crescita economica, la robotizzazione diventa un fattore chiave per lo sviluppo sostenibile. La produzione e l'impiego della robotica industriale in Russia sono in aumento e, di pari passo, nelle aziende si fa sempre più urgente il tema della sicurezza: gli incidenti nell'interazione uomo-macchina comportano non solo rischi per la salute dei lavoratori, ma anche fermi produttivi di impianti ad alto costo.
La storia conosce già lezioni drammatiche. Il primo decesso di un lavoratore causato da un robot avvenne il 25 gennaio 1979 presso la fonderia Ford nel Michigan: l'operaio Robert Williams fu colpito alla testa e poi schiacciato mortalmente da un manipolatore automatico di circa cinque tonnellate addetto al prelievo di componenti metallici automobilistici dalle scaffalature. Il robot aveva iniziato a fornire dati errati sul numero di pezzi presenti sugli scaffali e Williams fu inviato a ricontarli manualmente: al terzo livello della scaffalatura fu raggiunto dal carrello robotizzato. Il corpo venne scoperto solo mezz'ora dopo e, nel 1983, il tribunale individuò come causa del decesso la carenza del sistema di sicurezza aziendale, inclusa l'assenza di segnali acustici che avvisassero della presenza umana.
Le statistiche, pur nella loro incompletezza, confermano che il problema non appartiene al passato. Tra il 1992 e il 2017 l'Istituto nazionale per la sicurezza e la salute sul lavoro degli Stati Uniti ha registrato 41 casi mortali legati ai robot; secondo i dati delle compagnie assicurative, in Germania si verificano ogni anno circa 100 incidenti con robot industriali; l'Amministrazione per la sicurezza e la salute sul lavoro degli Stati Uniti registra circa 5 mila infortuni sul lavoro all'anno. Nella maggior parte dei casi gli infortuni derivano da urti e collisioni, schiacciamento e intrappolamento nel raggio d'azione del robot, contatto con organi meccanici, folgorazione e guasti dei sistemi di sicurezza. Un ruolo decisivo è giocato dal fattore umano e dall'organizzazione dello spazio di lavoro: molti incidenti avvengono per errori del personale o per una logistica mal progettata.
Sorge così la domanda centrale: come strutturare un sistema per l'integrazione sicura dei robot industriali nei processi produttivi aziendali e come portarlo gradualmente, senza rischi né fermi impianto, fino al pieno esercizio industriale.
1. La prassi delle aziende russe: il settore oil & gas
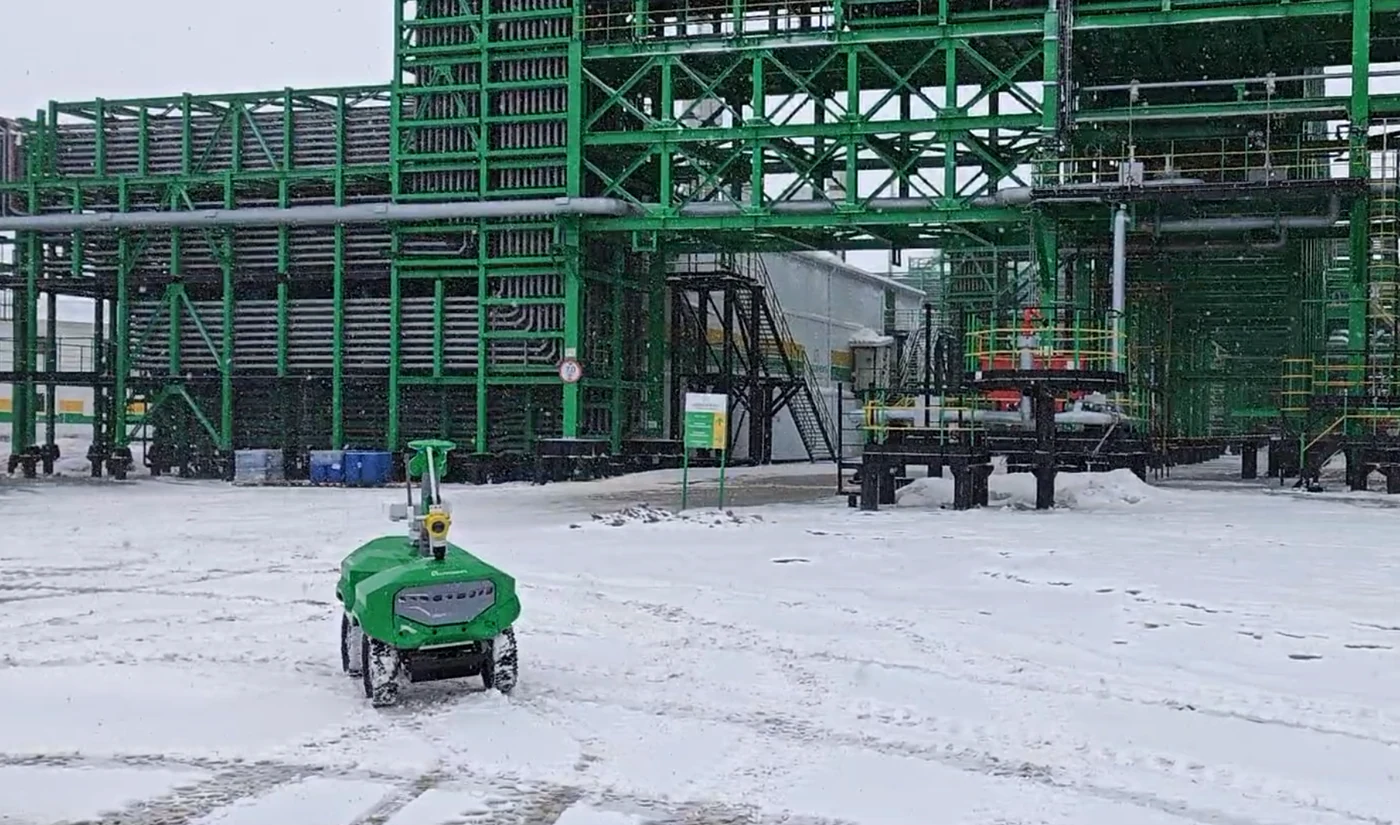
Il settore petrolifero e del gas russo sta già adottando attivamente misure per proteggere il personale e gli impianti, e l'esperienza delle maggiori aziende illustra chiaramente i diversi approcci alla risoluzione di questa sfida.
LUKOIL, per la protezione fisica dai bracci manipolatori e dai robot di saldatura, utilizza schermi in policarbonato con elettroserrature magnetiche di sicurezza integrate, protezioni contro le radiazioni UV e gli spruzzi di saldatura, oltre a una colonnina luminosa a semaforo che indica lo stato del robot e consente al personale di comprenderne intuitivamente la modalità operativa. Sulle piattaforme offshore vengono impiegati veicoli subacquei teleguidati senza equipaggio: la sicurezza delle operazioni congiunte con i sommozzatori e il personale di coperta si basa su una rigorosa regolamentazione delle zone, fermi per cavi e interblocchi a radiofrequenza che inibiscono l'avvio in presenza di persone nell'area pericolosa.
In Rosneft l'attenzione si concentra sui robot mobili e di ispezione, nonché sull'esecuzione da remoto delle operazioni pericolose: ciò costituisce già di per sé un modo per escludere l'uomo dalla zona di rischio, ma tutti i sistemi sono comunque dotati di circuiti di sicurezza per il personale presente nel perimetro. I sistemi robotizzati per la bonifica dei serbatoi sono equipaggiati con una postazione di comando a distanza con monitoraggio dello stato del robot, interblocchi meccanici che impediscono l'immissione di prodotto mentre il robot è in funzione, nonché segnalazioni acustiche e luminose che indicano il funzionamento in modalità automatica.
Tatneft sviluppa attivamente la robotizzazione nei servizi petroliferi e negli stabilimenti metalmeccanici, ponendo l'accento sulla sicurezza del personale che opera in prossimità di mezzi pesanti. Negli impianti di perforazione automatizzati, i robot manipolatori gestiscono la discesa, il sollevamento e l'avvitamento delle aste di perforazione; la «zona rossa» pericolosa attorno alla tavola rotante è monitorata tramite LiDAR e colonnine fotoelettriche, mentre l'identificazione obbligatoria del personale tramite tag RFID garantisce il blocco immediato del robot qualora un operatore entri nel settore pericoloso.
Gazprom Neft è leader per scala e sistematicità della robotizzazione tra le compagnie petrolifere russe: qui l'integrazione sicura dei robot è concepita come parte di un quadro unitario di sicurezza digitale e industriale. Nelle raffinerie vengono impiegate barriere fotoelettriche e scanner laser con zone di rallentamento e di arresto, oltre a gabbie perimetrali dotate di controllori di sicurezza e interblocchi sulle porte. Nelle unità di campionamento si utilizzano manipolatori collaborativi con limitazione integrata di forza e coppia (arresto al minimo contatto), rivestimenti tattili con zone di arresto e pareti virtuali programmabili. Di fatto viene creato un sistema adattivo di interazione senza barriere fisiche con protezione multilivello.
Gli esempi esaminati dimostrano che, nonostante la diversità degli approcci, tutte le aziende combinano barriere fisiche, rilevamento sensoriale della presenza umana e procedure organizzative. Proprio questa combinazione costituisce la base del sistema proposto di seguito e della relativa roadmap.
2. Responsabilità e quadro normativo
Della sicurezza nell'integrazione dei robot in produzione rispondono tutti i soggetti coinvolti nel processo. Il costruttore è responsabile della conformità delle macchine agli standard vigenti, della disponibilità dei certificati e dei manuali per l'uso sicuro. L'integratore risponde della corretta installazione e configurazione dei sistemi di protezione. L'azienda utilizzatrice ha l'obbligo di formare il personale, realizzare e verificare lo stato delle barriere di sicurezza e rispettare le norme HSE. Se una persona subisce danni a causa di una macchina, la responsabilità è disciplinata dal Codice Civile della Federazione Russa, mentre nei casi con conseguenze gravi si applicano le disposizioni del Codice Penale della Federazione Russa.
A livello internazionale e in Russia sono in vigore norme che definiscono i requisiti per i sistemi di sicurezza dei robot industriali: esse descrivono come progettare gli impianti, verificare le soluzioni di protezione e gestire le condizioni di emergenza; senza il loro rispetto le apparecchiature non possono essere messe in servizio. Gli standard internazionali fungono da riferimenti universali con requisiti uniformi per le aziende di tutto il mondo. Il quadro normativo russo si fonda sugli stessi principi, ma tiene conto delle specificità della certificazione nazionale, della vigilanza del Rostekhnadzor e delle norme sulla sicurezza sul lavoro.
Il quadro normativo assume un valore pratico fin dall'avvio del progetto, al momento della definizione dei requisiti tecnici del robot. Ad esempio, la classe di esecuzione antideflagrante viene determinata secondo le «Norme per la realizzazione degli impianti elettrici» (PUE), la norma GOST 31610.7-2017 (IEC 60079-7:2015) e il regolamento tecnico dell'Unione doganale «Sulla sicurezza delle apparecchiature destinate a funzionare in atmosfere esplosive» (TR CU 825); il grado di protezione dell'involucro (codice IP) è definito dalla norma GOST 14254-2015 (IEC 60529:2013). I requisiti di sicurezza funzionale sono stabiliti dalle serie di norme IEC 61508 e IEC 61511 (GOST R IEC 61508, GOST R IEC 61511), i requisiti di cybersecurity per i sistemi industriali dalla serie IEC 62443 (GOST R IEC 62443), mentre la sicurezza dei robot mobili per il trasporto logistico è disciplinata dalla norma GOST R 60.6.2.2-2025 (ISO 3691-4:2023).
3. Il sistema in cinque elementi
Il sistema per l'integrazione sicura dei robot industriali si articola in cinque elementi sequenziali: analisi dei processi produttivi, selezione del robot e delle apparecchiature ausiliarie, progettazione dell'ambiente produttivo, formazione del personale, collaudo e messa in servizio. Esaminiamo ciascun elemento nel dettaglio.
3.1. Analisi dei processi produttivi
Un'analisi approfondita dei processi attuali getta le basi per la progettazione della futura architettura, riduce i rischi e aiuta a giustificare gli investimenti. Comprende tre direttrici di lavoro:
- Valutazione dell'infrastruttura esistente – inventario degli asset materiali con rilevazione del grado di usura degli impianti e valutazione dell'adeguatezza tecnologica.
- Identificazione dei rischi e dei pericoli potenziali – modellazione e analisi di scenario dei rischi operativi, logistici e produttivi.
- Individuazione delle aree da automatizzare – definizione delle priorità tra i processi per l'introduzione di soluzioni software e robotica industriale: vengono selezionati i reparti in cui la robotizzazione genera il massimo valore, come riduzione del lavoro manuale, minimizzazione degli scarti, risparmio di risorse o miglioramento della sicurezza sul lavoro.
3.2. Selezione del robot e delle apparecchiature ausiliarie
La scelta di un robot industriale è un compito ingegneristico complesso che richiede un confronto rigoroso tra le specifiche tecniche dell'apparecchiatura e le condizioni del sito. Per garantire la sicurezza, ottimizzare i processi ed evitare costi superflui, si esegue un audit sui parametri chiave:
- Grado di protezione (IP) – resistenza del robot a polvere, umidità e agenti aggressivi.
- Portata e sbraccio – il carico massimo sollevabile e la distanza massima raggiungibile dal robot.
- Precisione di posizionamento (ripetibilità) – costanza nel ritorno esattamente nello stesso punto; un parametro critico per saldatura, assemblaggio e asservimento macchine utensili.
- Compatibilità con impianti e software – il robot deve «dialogare» con i controllori e le interfacce di comunicazione, integrandosi nel sistema di controllo generale; è importante anche il supporto per la visione artificiale, qualora sia prevista.
L'elenco non è esaustivo e dipende dall'ambiente operativo, dalla natura delle lavorazioni e dai requisiti normativi e aziendali.
3.3. Progettazione dell'ambiente produttivo
Una corretta organizzazione dello spazio riduce i rischi per le persone e gli impianti e richiede il rispetto degli standard tecnici (quali GOST R 60.1.2.2 e GOST ISO 10218). Le principali misure di sicurezza includono:
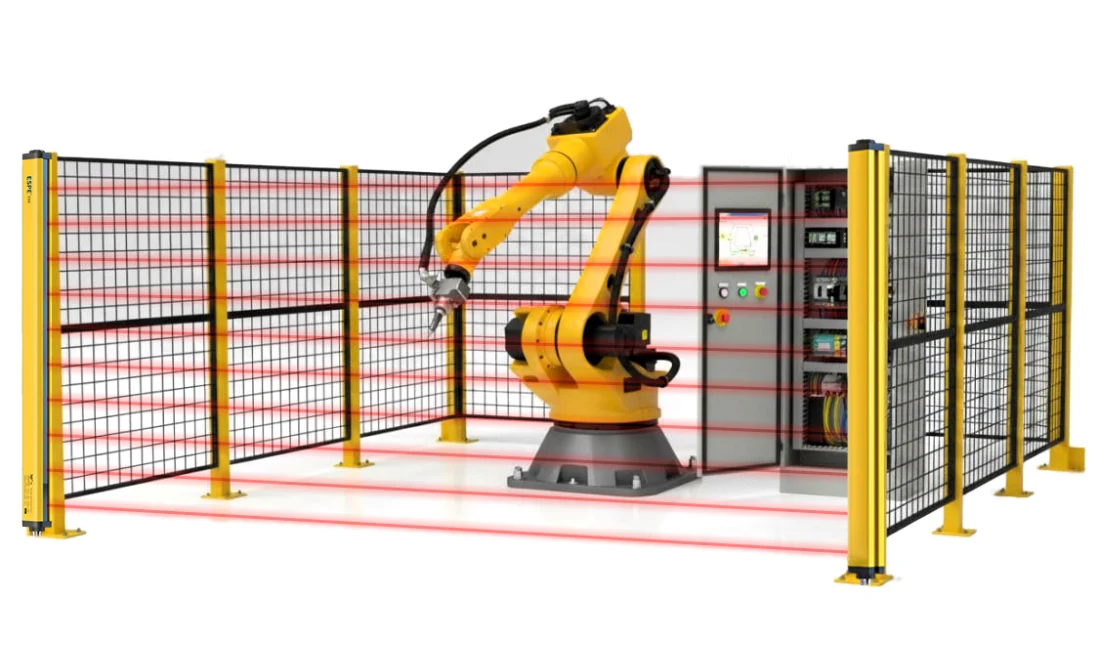
- Recinzioni e segnaletica. Robusti pannelli metallici isolano la cella operativa del robot; delimitazioni di sicurezza e cartelli di avvertimento segnalano le aree pericolose.
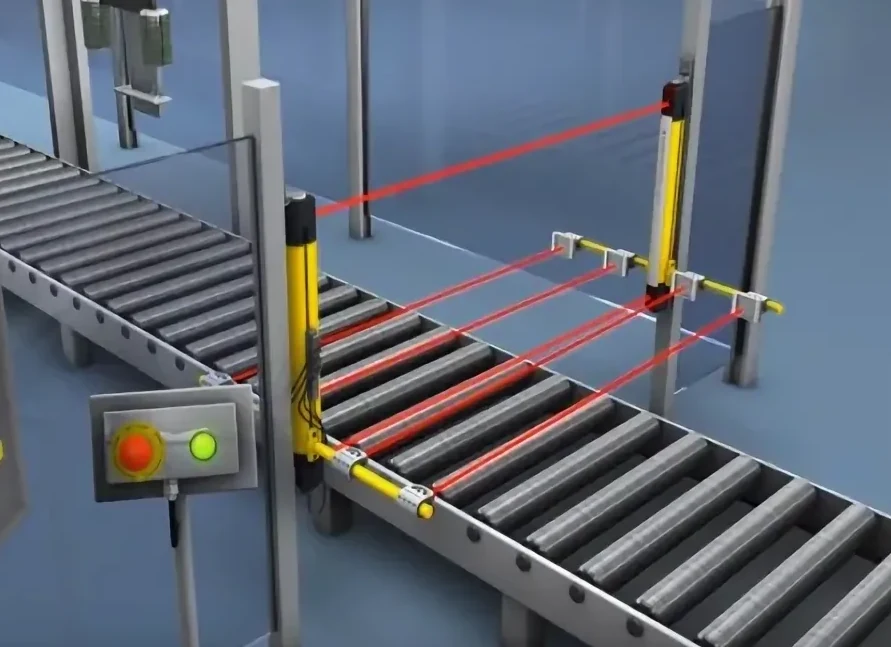
- Sensori di presenza. Le barriere fotoelettriche arrestano istantaneamente il robot in caso di interruzione del fascio ottico; gli scanner laser creano campi protettivi virtuali che fanno rallentare o fermare il robot all'ingresso di una persona.
- Sistemi di allarme e avviso. Sensori, controllori e attuatori sono integrati in un unico sistema che previene gli incidenti e protegge il personale.
3.4. Formazione del personale
La formazione dei dipendenti sull'uso dei sistemi robotizzati previene gli infortuni e ottimizza i processi. I programmi formativi e i briefing illustrano al personale le norme di sicurezza sul lavoro, la struttura delle apparecchiature, le procedure di arresto di emergenza e le modalità di intervento in situazioni anomale. Gli elementi fondamentali sono:
- Documentazione normativa interna: i documenti aziendali – ad esempio le istruzioni di sicurezza per l'esercizio dei robot – sintetizzano la documentazione tecnica del costruttore e i requisiti HSE.
- Addestramento e briefing: al personale vengono spiegati i principi di funzionamento di base degli impianti, insegnando a riconoscere i rischi, utilizzare correttamente i ripari di sicurezza e rispettare le regole di interazione uomo-macchina.
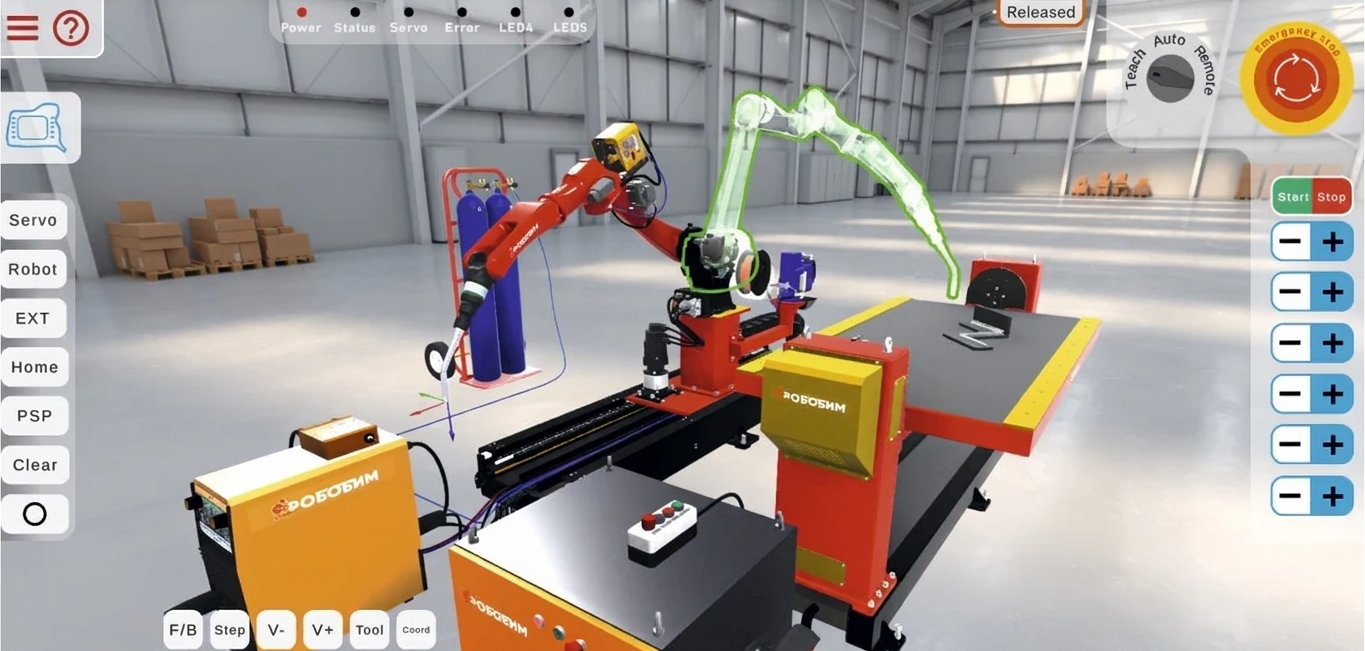
- Esercitazione su simulatori: un metodo sicuro ed efficace per apprendere il controllo dei robot senza il rischio di danneggiare macchinari costosi o subire infortuni.
- Pratica sugli impianti reali: indispensabile per garantire una conduzione sicura, prevenire gli infortuni e ridurre al minimo gli scarti di produzione.
3.5. Collaudo e messa in servizio
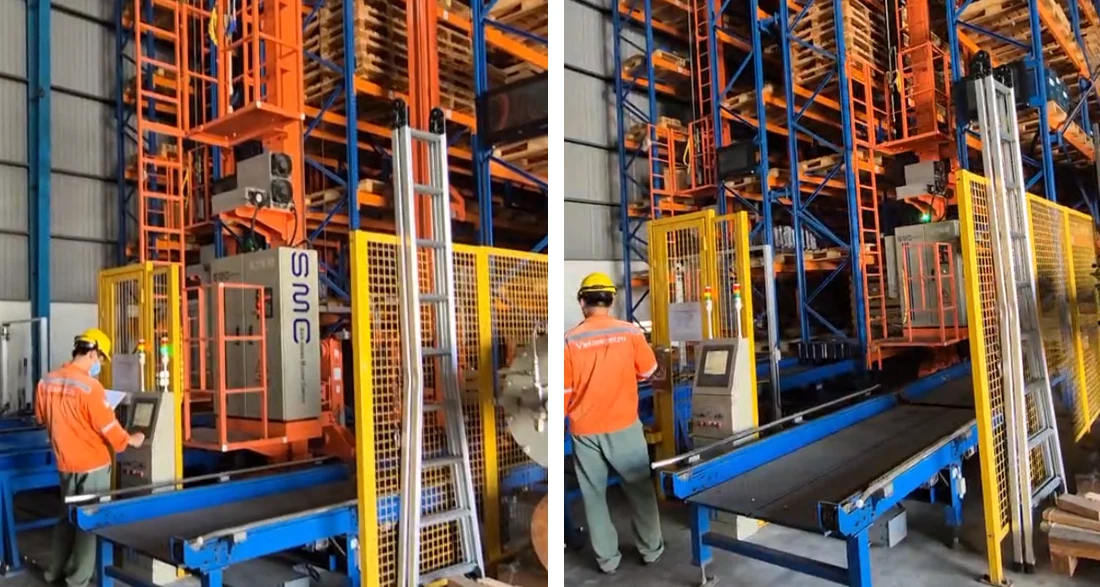
Si tratta di un processo articolato in più fasi che comprende simulazioni, prove a banco e messa a punto in condizioni reali. L'obiettivo è garantire precisione, sicurezza e un'integrazione stabile della cella robotizzata. Le fasi principali sono:
- Test sui singoli componenti – verifica passo dopo passo dei gruppi meccanici, dell'elettronica e del software per prevenire guasti e garantire il funzionamento sicuro di ogni elemento (manipolatore, azionamento, controllore).
- Test di integrazione – verifica dell'interazione di tutti i componenti con la linea produttiva.
- Test funzionale e di sistema – verifica della corretta esecuzione dei comandi base del programma di controllo.
- Esercizio pre-industriale – collaudo finale in condizioni operative reali prima dell'implementazione su larga scala: valutazione dell'affidabilità, affiancamento del personale e conferma della redditività economica della robotizzazione.
4. Roadmap di implementazione del sistema
Affinché i cinque elementi del sistema non restino un insieme di raccomandazioni slegate, è opportuno declinarli nel tempo sotto forma di una roadmap di implementazione. Essa si sviluppa in cinque fasi: preparazione e sopralluogo, progettazione e allestimento del progetto pilota, implementazione pilota, scalabilità e standardizzazione e, infine, esercizio industriale con miglioramento continuo. La durata complessiva delle prime quattro fasi varia da otto a quattordici mesi, dopodiché il sistema passa al regime di esercizio permanente.
Fase I – «Preparazione e sopralluogo» (1-2 mesi)
L'obiettivo è definire la fattibilità e il perimetro del progetto, formulando i requisiti per un'integrazione sicura. In questa fase si individuano le operazioni tecnologiche ad alto potenziale di robotizzazione e si selezionano i siti pilota; si valutano le condizioni operative: presenza di atmosfere potenzialmente esplosive (e, di conseguenza, la necessità di un'esecuzione antideflagrante del robot) e condizioni climatiche quali escursione termica, umidità, polverosità e ambienti aggressivi. Si procede all'identificazione delle minacce alla sicurezza funzionale (l'impatto di eventuali guasti del robot sul processo tecnologico) e a una valutazione preliminare della sicurezza fisica del personale e dei rischi informatici connessi al collegamento del robot alla rete industriale. Concludono la fase la stesura delle specifiche tecniche (esecuzione antideflagrante, grado di protezione IP, prestazioni di mobilità, autonomia, portata), la definizione delle interfacce di integrazione con il sistema di controllo di processo e il sistema strumentato di sicurezza, lo studio di fattibilità tecnico-economica di base, la costituzione di un gruppo di lavoro interfunzionale e l'analisi del quadro normativo secondo gli standard IEC 61508, IEC 62443 e GOST R 60.6.2.2-2025.
Fase II – «Progettazione e allestimento del progetto pilota» (2–4 mesi)
L'obiettivo è sviluppare un'architettura sicura, selezionare le apparecchiature e predisporre l'area pilota. Viene definita la concezione di integrazione sicura: livelli di controllo (livello di campo dei robot e dei controllori di zona, livello di supervisione), instradamento dei dati e interazione con i sistemi di blocco di emergenza; si assegnano i livelli di integrità della sicurezza (SIL) per i circuiti di arresto di emergenza e per il controllo dello sconfinamento del robot oltre le aree consentite; si elabora la metodologia di zonizzazione, distinguendo zone di divieto assoluto, zone di lavoro condiviso con il personale e zone di transito libero. Viene redatto il capitolato tecnico dettagliato per il robot di ispezione (esecuzione antideflagrante, telecamere, analizzatori di gas, microfono, altoparlante, LiDAR) e per il carrello robotizzato, conducendo negoziazioni competitive con i fornitori e verificando i certificati antideflagranti e la conformità normativa. Parallelamente si progettano la rete wireless industriale con copertura radio completa e ridondanza dei canali e l'architettura di cybersecurity: segmentazione della rete, isolamento del traffico dei robot dai sistemi gestionali d'ufficio, firewall, sistemi di rilevamento delle intrusioni, autenticazione dei dispositivi e aggiornamento protetto del firmware. La fase si chiude con l'adeguamento dell'infrastruttura del reparto pilota (stazioni di ricarica, linee guida e tag RFID, mappa digitale dell'impianto) e con i collaudi di accettazione dei prototipi accompagnati da un audit preliminare di conformità agli standard di sicurezza funzionale e informatica.
Fase III – «Implementazione pilota e validazione tecnologica» (2-3 mesi)
L'obiettivo è confermare l'operatività, la sicurezza e l'efficacia della soluzione in un impianto reale. Si eseguono il montaggio e la messa in servizio: installazione dei robot e del software di integrazione, calibrazione dei sensori, taratura degli algoritmi di localizzazione e verifica della precisione di navigazione. Vengono testati gli scenari operativi: addestramento dei modelli di reti neurali per il riconoscimento degli oggetti target (lettura dei manometri, stato delle valvole, perdite), pianificazione dei giri di ispezione e attivazione automatica su evento, integrazione con il sistema di arresto di emergenza per garantire la fermata in sicurezza del robot in caso di allarme e lo sgombero automatico delle vie di esodo. Un modulo specifico è dedicato alla coesistenza con il personale: messa a punto dei sistemi di sicurezza di bordo (scanner laser, radar, segnalatori acustici e luminosi, pulsanti di arresto di emergenza), programmazione delle velocità di sicurezza e delle zone protette, prove sul campo con il personale operativo simulando situazioni di emergenza. I collaudi finali comprendono la verifica di ogni scenario e un test continuativo di 72 ore senza intervento umano, la validazione dei requisiti di cybersecurity tramite penetration test e la formazione degli operatori e degli addetti alla manutenzione, incluse le ditte appaltatrici. Al termine della fase si raccolgono i dati statistici – percentuale di missioni completate con successo, precisione nel rilevamento delle anomalie, falsi allarmi, tempo medio tra i guasti – e si valuta il sistema di sicurezza dei robot sulla base degli eventuali incidenti o anomalie riscontrati.
Fase IV – «Scalabilità e standardizzazione» (3-5 mesi)
L'obiettivo è estendere la soluzione ai principali asset produttivi uniformando gli approcci. Sulla scorta dei risultati delle prove pre-industriali si perfezionano il design costruttivo dei robot (protezione contro l'accumulo di neve, miglioramento della mobilità su terreni difficili) e gli algoritmi, pubblicando le versioni definitive delle procedure di interazione uomo-robot, delle istruzioni di sicurezza sul lavoro e dei moduli di addestramento. Si svolgono le pratiche autorizzative e normative: perizia di sicurezza industriale, ottenimento delle autorizzazioni per l'impiego delle apparecchiature tecniche nei siti produttivi a rischio rilevante e approvazione degli standard aziendali interni per l'esercizio sicuro dei robot mobili. Viene strutturato il servizio di assistenza tecnica: creazione di un team di gestione operativa, introduzione della diagnostica predittiva dello stato dei robot (analisi delle ore di esercizio, delle vibrazioni e del degrado delle batterie) e formazione del personale operativo sulla risoluzione dei guasti ricorrenti. Infine, si attiva il monitoraggio continuo della cybersecurity: collegamento della flotta robotica ai sistemi di sicurezza aziendali, analisi periodica dei log per individuare eventuali anomalie e piano di aggiornamento proattivo del firmware e delle definizioni antivirus con test preventivi in ambiente di prova prima del rilascio in produzione.
Fase V – «Esercizio industriale e miglioramento continuo»
L'obiettivo è consolidare i sistemi robotizzati come parte integrante del processo produttivo, accrescendone costantemente il valore. Vengono approvati gli indicatori chiave di prestazione: riduzione dei tempi di risposta alle anomalie e diminuzione del numero di ispezioni manuali nelle aree pericolose per il robot di ispezione, oltre a KPI analoghi per le altre classi di robot; le metriche operative dei robot vengono integrate nei report giornalieri di produzione. Si ampliano le funzionalità: carichi utili aggiuntivi, integrazione con sistemi di visione artificiale di livello superiore per la catalogazione automatica degli impianti e la previsione dei guasti, utilizzo di gemelli digitali per ottimizzare i percorsi e simulare situazioni di emergenza. I robot di ispezione cooperano con i droni per il controllo delle strutture difficilmente accessibili, mentre i carrelli robotizzati si interfacciano con i sistemi di gestione del magazzino e di contabilità materiali. Infine, si istituisce un ciclo di audit permanente: verifiche annuali della sicurezza funzionale e informatica, anche con il coinvolgimento di esperti esterni, inserimento di moduli sull'interazione sicura con i robot in tutti i briefing HSE e nelle esercitazioni di emergenza, partecipazione ai gruppi di lavoro di settore sulla robotizzazione e adozione delle migliori pratiche.
La struttura riepilogativa della roadmap è riportata nella Tabella 1.
Tabella 1. Articolazione in fasi del sistema di integrazione sicura dei robot
| Fase | Tempistiche | Obiettivo e contenuti chiave |
|---|---|---|
| I. Preparazione e sopralluogo | 1-2 mesi | Valutazione delle aree di automazione, dei rischi e delle condizioni operative; requisiti tecnici; studio di fattibilità; gruppo di lavoro; analisi del quadro normativo |
| II. Progettazione e allestimento del pilota | 2-4 mesi | Architettura di integrazione sicura, zonizzazione, capitolato tecnico e selezione fornitore, infrastruttura di rete e cybersecurity, collaudi di accettazione |
| III. Implementazione pilota | 2-3 mesi | Montaggio e messa in servizio, integrazione con controllo di processo e blocco di emergenza, lavoro condiviso col personale, test (72 ore continuative), formazione |
| IV. Scalabilità e standardizzazione | 3-5 mesi | Ottimizzazione post-prove operative, perizia di sicurezza industriale, standard interni, servizio di manutenzione, monitoraggio della cybersecurity |
| V. Esercizio industriale | Continuo | KPI di efficienza, ampliamento delle funzionalità, integrazione con sistemi esterni, audit annuali di sicurezza |
Conclusione
Il sistema proposto ha carattere universale e può quindi essere adottato da tutte le imprese che intendono introdurre robot nei propri processi produttivi.
I robot industriali non sono più una moda passeggera, ma un requisito imprescindibile di competitività. L'automazione incrementa la produttività, riduce la percentuale di scarti e abbatte i costi operativi. L'adozione di un sistema strutturato per l'integrazione sicura dei robot consente di passare dalla reazione agli incidenti alla loro prevenzione, ridurre gli infortuni sul lavoro, limitare i danni agli asset aziendali e migliorare l'efficienza complessiva.
La roadmap illustrata in questo articolo conferisce al sistema una dimensione concreta: mostra come distribuire le attività di analisi dei processi, selezione delle apparecchiature, progettazione degli spazi, formazione del personale e messa in servizio lungo fasi ben definite e con risultati misurabili – dal reparto pilota con un test di 72 ore senza guasti fino all'esercizio industriale accompagnato da audit annuali e miglioramento continuo. In questo modo la sicurezza cessa di essere un intervento isolato e diventa una caratteristica intrinseca della cultura produttiva aziendale.