Sichere Integration von Industrierobotern in die Fertigungsprozesse eines Unternehmens
Einleitung
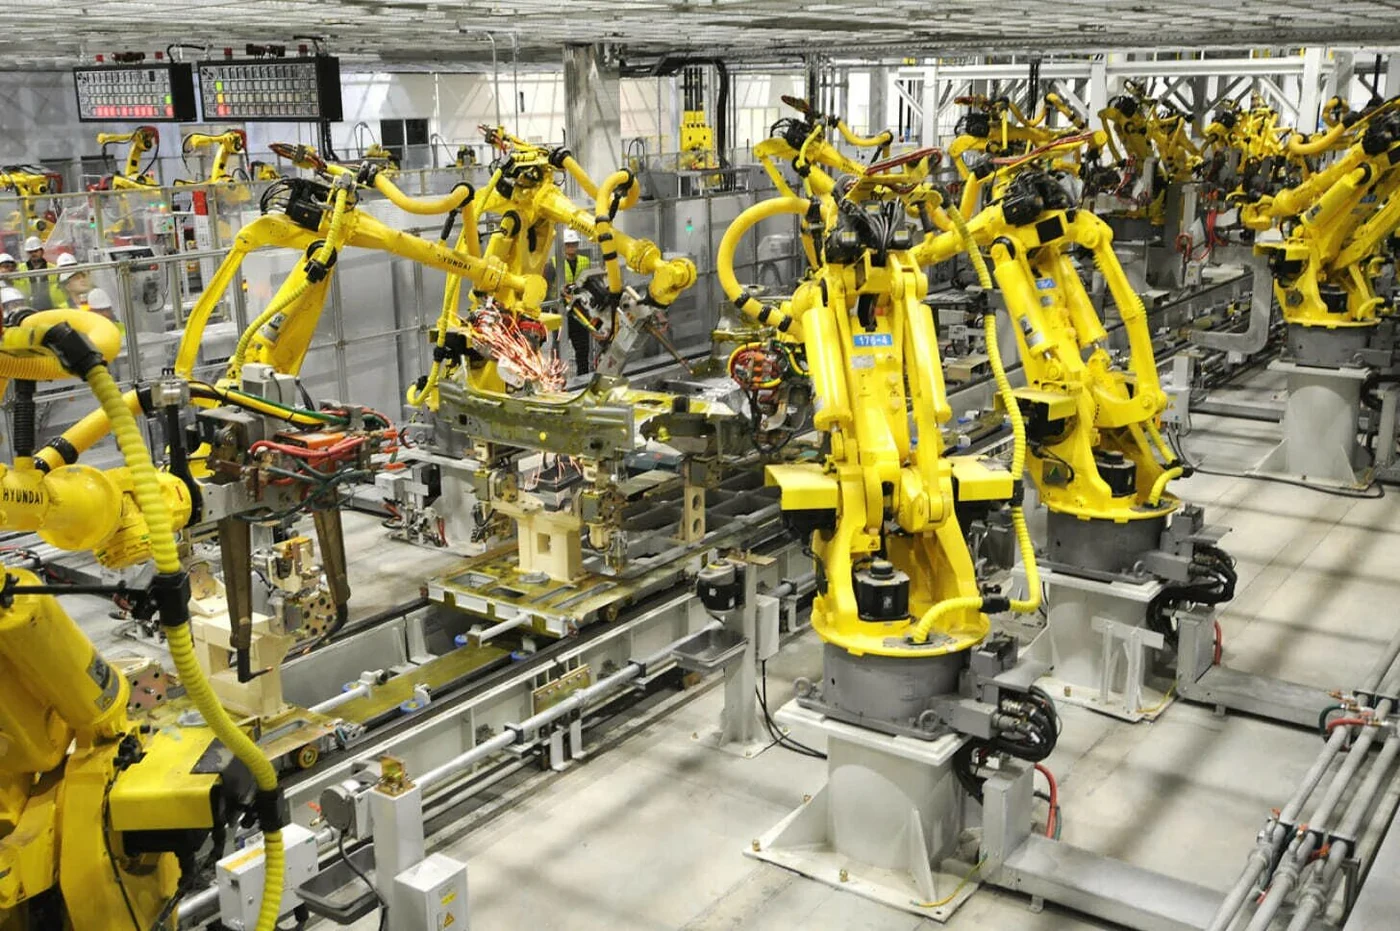
Angesichts des Fachkräftemangels und eines sich verlangsamenden Wirtschaftswachstums wird die Robotisierung zu einem Schlüsselfaktor für eine nachhaltige Unternehmensentwicklung. Die Produktion und der Einsatz von Industrierobotik in Russland nehmen zu, und damit rückt in den Betrieben auch die Sicherheitsfrage stärker in den Fokus: Zwischenfälle an der Schnittstelle zwischen Mensch und Maschine bedeuten nicht nur ein Gesundheitsrisiko für die Beschäftigten, sondern auch kostspielige Anlagenstillstände.
Die Geschichte kennt bereits tragische Lehren. Der erste tödliche Arbeitsunfall durch einen Roboter ereignete sich am 25. Januar 1979 in einer Gießerei von Ford in Michigan: Der Arbeiter Robert Williams wurde von einem rund fünf Tonnen schweren Regalbediengerät, das metallische Fahrzeugbaugruppen aus Hochregalen entnahm, am Kopf getroffen und tödlich erdrückt. Der Roboter hatte fehlerhafte Bestandsdaten gemeldet, woraufhin Williams geschickt wurde, um die Teile manuell nachzuzählen – auf der dritten Regalebene wurde er vom automatisierten Förderfahrzeug erfasst. Sein Körper wurde erst nach einer halben Stunde entdeckt, und ein Gericht stellte 1983 fest, dass ein unzureichendes betriebliches Sicherheitssystem – darunter fehlende akustische Warnsignale bei Anwesenheit von Personen – die Todesursache war.
Die Statistik bestätigt trotz ihrer Lückenhaftigkeit, dass dieses Problem keineswegs der Vergangenheit angehört. Das Nationale Institut für Arbeitsschutz der USA erfasste im Zeitraum von 1992 bis 2017 insgesamt 41 tödliche Unfälle im Zusammenhang mit Robotern; nach Angaben von Versicherungsgesellschaften ereignen sich in Deutschland jährlich rund 100 Zwischenfälle mit Industrierobotern; die US-Behörde für Arbeitssicherheit und Gesundheitsschutz registriert etwa 5.000 Arbeitsunfälle pro Jahr. Am häufigsten entstehen Verletzungen durch Stöße und Kollisionen, Quetschen und Einklemmen im Arbeitsbereich des Roboters, Einwirkung mechanischer Bauteile, Stromschläge sowie Ausfälle von Sicherheitssystemen. Eine zentrale Rolle spielen dabei der Faktor Mensch und die Arbeitsplatzgestaltung: Viele Vorfälle resultieren aus Bedienfehlern des Personals oder einer mangelhaft durchdachten innerbetrieblichen Logistik.
Daraus ergibt sich die zentrale Frage: Wie lässt sich ein System zur sicheren Integration von Industrierobotern in die Fertigungsprozesse eines Unternehmens aufbauen und schrittweise – ohne Risiken und Produktionsausfälle – bis in den industriellen Regelbetrieb überführen?
1. Praxis russischer Unternehmen: Der Öl- und Gassektor
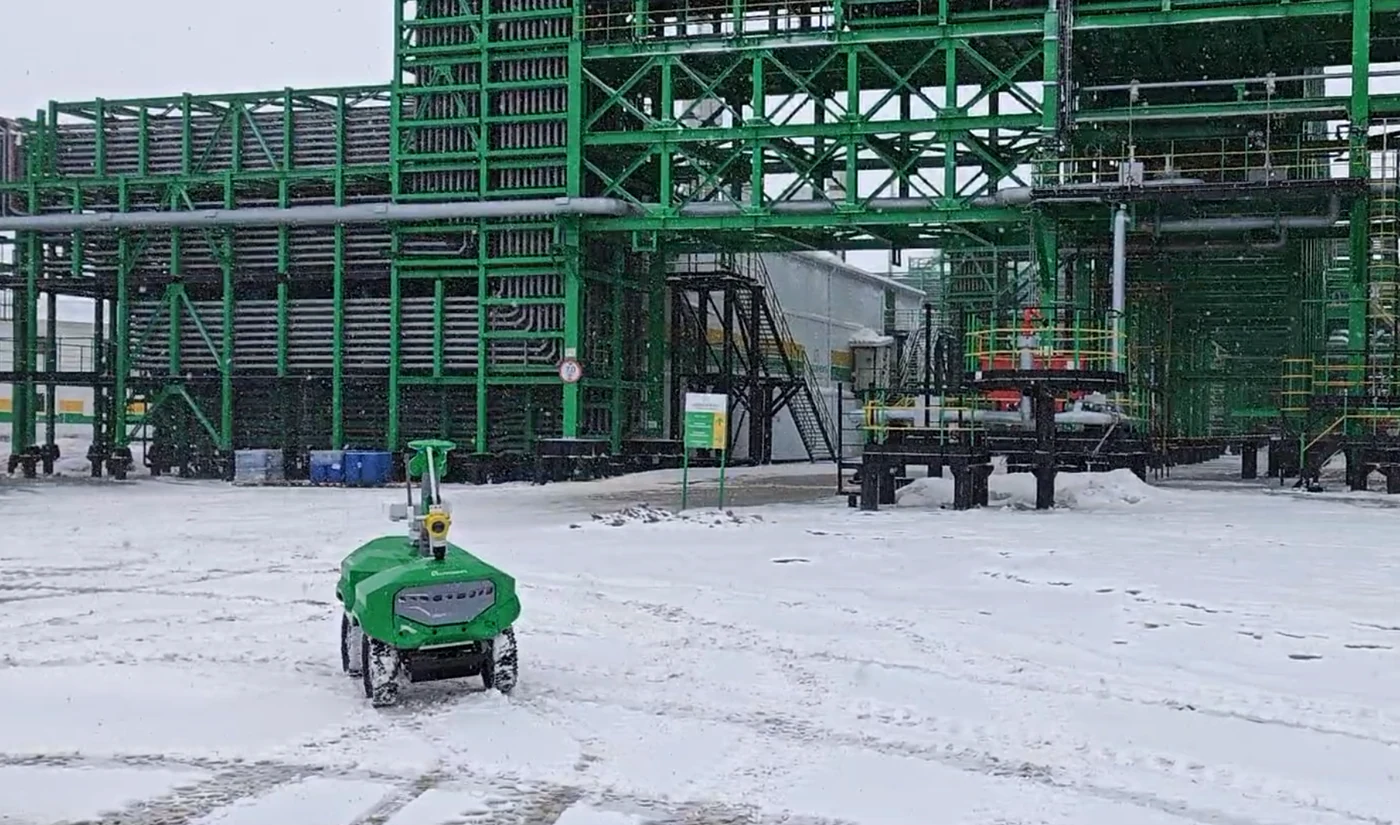
Der russische Öl- und Gassektor setzt bereits intensiv Maßnahmen zum Schutz von Personal und Anlagen um, und die Erfahrungen der größten Unternehmen veranschaulichen unterschiedliche Ansätze zur Lösung dieser Aufgabe.
Das Unternehmen LUKOIL nutzt zur physischen Abschirmung von Handhabungs- und Schweißrobotern Polycarbonat-Schutzwände mit integrierten Sicherheitsmagnetverriegelungen, UV- und Spritzerschutz sowie eine Ampelanzeige für den Betriebszustand des Roboters, mit der das Personal den jeweiligen Arbeitsmodus intuitiv erfassen kann. Auf Offshore-Plattformen kommen ferngesteuerte Unterwasserfahrzeuge zum Einsatz: Die Sicherheit beim parallelen Arbeiten mit Tauchern und dem Deckspersonal basiert auf strengen Zonenvorgaben, Seilstoppern und einer funkbasierten Anlaufsperre, sobald sich Personen im Gefahrenbereich aufhalten.
Bei Rosneft liegt der Schwerpunkt auf mobilen und Inspektionsrobotern sowie auf der Fernausführung gefährlicher Tätigkeiten – was bereits für sich genommen den Menschen aus der Gefahrenzone nimmt; dennoch sind sämtliche Systeme mit Sicherheitskreisen für das im Umfeld tätige Personal ausgestattet. Robotergestützte Tankreinigungssysteme verfügen über einen Fernleitstand zur Zustandsüberwachung des Roboters, Verriegelungsschlösser, die eine Produktzufuhr bei laufendem Roboter verhindern, sowie optische und akustische Warnsignale für den Automatikbetrieb.
Tatneft treibt die Robotisierung im Ölfeldservice und in Maschinenbaubetrieben aktiv voran, wobei der Fokus auf der Sicherheit von Beschäftigten liegt, die in unmittelbarer Nähe schwerer Technik arbeiten. Auf automatisierten Bohranlagen übernehmen Manipulationsroboter das Ein- und Ausbauen sowie das Verschrauben von Bohrrohren; die gefährliche „rote Zone“ rund um den Drehtisch wird durch LiDAR-Sensoren und Lichtsäulen überwacht, und eine verbindliche Personalidentifikation per RFID-Transponder stellt sicher, dass der Roboter beim Betreten des Gefahrensektors sofort gesperrt wird.
Gazprom Neft ist hinsichtlich Umfang und Systematik der Robotisierung führend unter den russischen Mineralölunternehmen: Hier wird die sichere Roboterintegration als Bestandteil eines ganzheitlichen Konzepts für digitale Sicherheit und Anlagensicherheit verstanden. In Raffinerien kommen Sicherheitslichtvorhänge und Laserscanner mit Verzögerungs- und Stoppzonen sowie Schutzzäune mit Sicherheitssteuerungen und Türverriegelungen zum Einsatz. An Probenahmeanlagen werden kollaborative Roboterarme mit integrierter Kraft- und Momentenbegrenzung (sofortiger Stopp bei kleinster Berührung), taktilen Schaltmatten für Stoppzonen und programmierbaren virtuellen Wänden genutzt. Faktisch entsteht so ein adaptives System für die schutzzaunlose Mensch-Roboter-Kollaboration mit mehrstufiger Absicherung.
Die betrachteten Beispiele zeigen: Trotz unterschiedlicher Ansätze kombinieren alle Unternehmen physische Trenneinrichtungen, sensorische Anwesenheitsüberwachung und organisatorische Regelwerke. Genau dieses Zusammenspiel bildet das Fundament des im Folgenden vorgestellten Systems und seiner Einführungs-Roadmap.
2. Verantwortung und regulatorischer Rahmen
Für die Gewährleistung der Sicherheit bei der Integration von Robotern in die Produktion tragen alle Prozessbeteiligten Verantwortung. Der Hersteller haftet für die Normenkonformität der Technik, das Vorliegen erforderlicher Zertifikate sowie für Betriebsanleitungen zur sicheren Nutzung. Der Systemintegrator verantwortet die fachgerechte Installation und Parametrierung der Schutzeinrichtungen. Der Betreiber ist verpflichtet, das Personal zu unterweisen, Sicherheitsbarrieren einzurichten und deren Zustand zu überwachen sowie die Arbeitsschutzvorschriften (HSE) einzuhalten. Kommt durch eine Maschine ein Mensch zu Schaden, richtet sich die Haftung nach dem Zivilgesetzbuch der Russischen Föderation, und bei schweren Unfallfolgen greifen die Bestimmungen des Strafgesetzbuchs der Russischen Föderation.
Weltweit wie auch in Russland gelten Normen, die verbindliche Anforderungen an Sicherheitssysteme für Industrieroboter definieren: Sie legen fest, wie Anlagen auszulegen, Schutzlösungen zu validieren und Notfallmodi zu beherrschen sind – ohne deren Erfüllung darf eine Anlage nicht in Betrieb genommen werden. Internationale Standards dienen als universelle Leitlinien mit einheitlichen Vorgaben für Unternehmen auf der ganzen Welt. Das russische Regelwerk beruht auf denselben Prinzipien, berücksichtigt jedoch die Besonderheiten der nationalen Zertifizierung, die Aufsicht durch Rostekhnadzor sowie die nationalen Arbeitsschutzvorschriften.
Praktischen Nutzen entfaltet das Regelwerk bereits zu Projektbeginn – bei der Ausarbeitung der technischen Spezifikationen für den Roboter. So bestimmt sich die Explosionsschutzklasse nach den Regeln für die Errichtung elektrischer Anlagen (PUE), GOST 31610.7-2017 (IEC 60079-7:2015) und dem Technischen Reglement der Zollunion über die Sicherheit von Geräten für den Einsatz in explosionsgefährdeten Bereichen (TR TS 825); die Schutzart des Gehäuses (IP-Code) richtet sich nach GOST 14254-2015 (IEC 60529:2013). Anforderungen an die funktionale Sicherheit definieren die Normenreihen IEC 61508 und IEC 61511 (GOST R IEC 61508, GOST R IEC 61511), Anforderungen an die industrielle Cybersicherheit die Normenreihe IEC 62443 (GOST R IEC 62443) und die Sicherheit fahrerloser Transportsysteme beziehungsweise mobiler Logistikroboter die Norm GOST R 60.6.2.2-2025 (ISO 3691-4:2023).
3. Das System aus fünf Elementen
Das System zur sicheren Integration von Industrierobotern besteht aus fünf aufeinanderfolgenden Elementen: Analyse der Fertigungsprozesse, Auswahl des Roboters und der Peripherie, Gestaltung der Produktionsumgebung, Personalschulung sowie Prüfung und Inbetriebnahme. Betrachten wir jedes Element im Detail.
3.1. Analyse der Fertigungsprozesse
Eine umfassende Analyse der bestehenden Prozesse legt das Fundament für die Planung der künftigen Systemarchitektur, senkt Risiken und hilft bei der Investitionsbegründung. Sie umfasst drei Arbeitsfelder:
- Bewertung der bestehenden Infrastruktur – Bestandsaufnahme der Sachanlagen inklusive Ermittlung des Verschleißgrads der Ausrüstung und Bewertung der technologischen Eignung.
- Ermittlung potenzieller Risiken und Gefährdungen – Modellierung und Szenarioanalyse betrieblicher, logistischer und fertigungstechnischer Risiken im Rahmen einer Gefährdungsbeurteilung.
- Identifizierung von Automatisierungspotenzialen – Priorisierung von Prozessen für Softwarelösungen und industrielle Robotik: Ausgewählt werden Bereiche, in denen die Robotisierung den größten Mehrwert bietet – Reduzierung manueller Arbeit, Minimierung von Ausschuss, Ressourceneinsparung oder Erhöhung der Arbeitssicherheit.
3.2. Auswahl des Roboters und der Peripherie
Die Auswahl eines Industrieroboters ist eine anspruchsvolle Ingenieuraufgabe, die einen präzisen Abgleich der Gerätespezifikationen mit den Einsatzbedingungen vor Ort erfordert. Um Sicherheit zu gewährleisten, Prozesse zu optimieren und unnötige Kosten zu vermeiden, erfolgt eine Prüfung anhand zentraler Parameter:
- Schutzart (IP) – Beständigkeit des Roboters gegenüber Staub, Feuchtigkeit und aggressiven Medien.
- Traglast und Reichweite – maximale Nutzlast und maximale Distanz, die der Roboterarm erreichen kann.
- Positioniergenauigkeit (Wiederholgenauigkeit) – Präzision beim wiederholten Anfahren desselben Punktes; dieser Parameter ist entscheidend beim Schweißen, in der Montage und bei der Maschinenbeschickung.
- Kompatibilität mit Anlagen und Software – der Roboter muss Steuerungen und Kommunikationsschnittstellen unterstützen und sich nahtlos in das übergeordnete Leitsystem einfügen; wichtig ist zudem die Unterstützung von industrieller Bildverarbeitung, sofern diese vorgesehen ist.
Diese Aufzählung ist nicht abschließend und hängt von der Arbeitsumgebung, der Art der Tätigkeiten sowie von gesetzlichen und unternehmensinternen Vorgaben ab.
3.3. Gestaltung der Produktionsumgebung
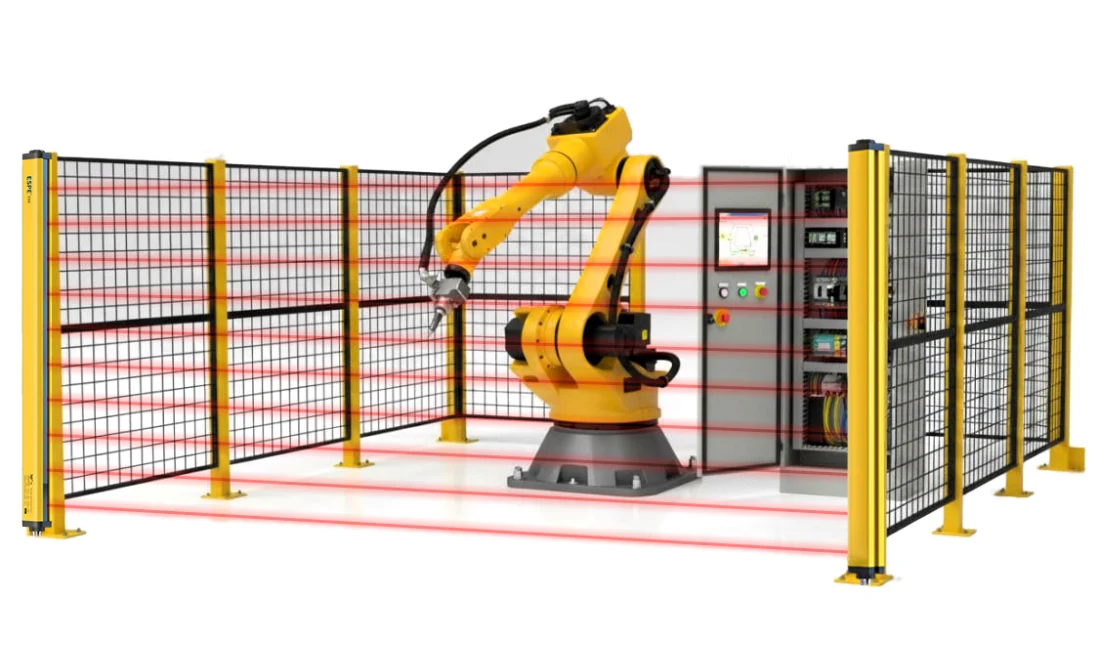
Eine fachgerechte Raumgestaltung reduziert Risiken für Mensch und Maschine und erfordert die Einhaltung einschlägiger Normen (wie GOST R 60.1.2.2 und GOST ISO 10218). Zu den grundlegenden Schutzmaßnahmen zählen:
- Schutzzäune und Sicherheitskennzeichnung. Robuste Metallpaneele trennen den Arbeitsbereich des Roboters physisch ab; Warnabsperrungen und Sicherheitszeichen markieren Gefahrenbereiche.
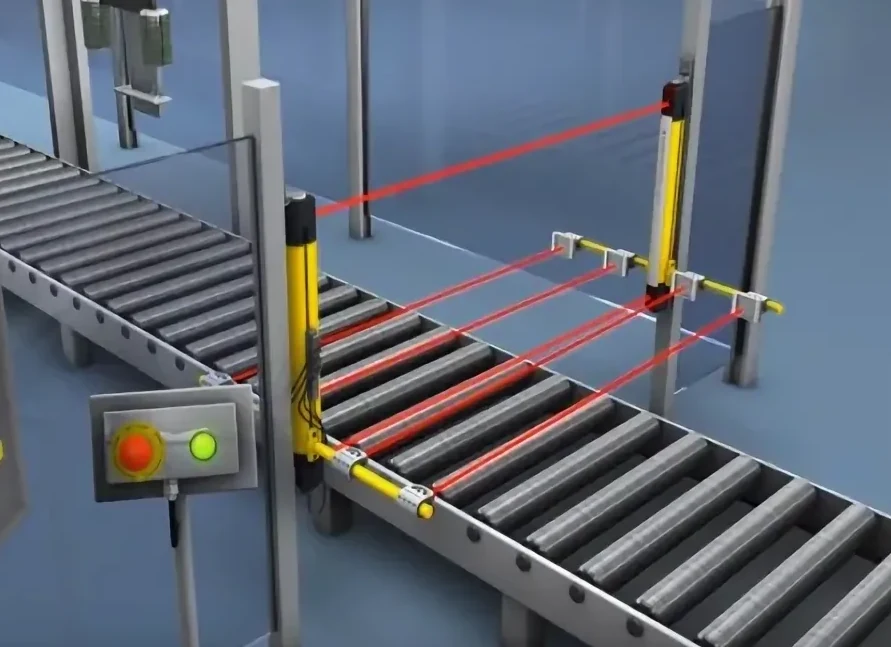
- Anwesenheitssensoren. Sicherheitslichtvorhänge stoppen den Roboter sofort bei Unterbrechung des Lichtstrahls; Laserscanner erzeugen virtuelle Schutzfelder – betritt eine Person den Bereich, reduziert der Roboter seine Geschwindigkeit oder geht in den sicheren Halt über.
- Signalgebung und Alarmierung. Sensoren, Sicherheitssteuerungen und Aktoren werden zu einem integrierten Gesamtsystem vernetzt, das Unfälle verhindert und das Personal schützt.
3.4. Personalschulung
Die Qualifizierung der Mitarbeitenden für den Umgang mit Robotersystemen beugt Arbeitsunfällen vor und optimiert die Betriebsabläufe. Schulungsprogramme und Sicherheitsunterweisungen machen das Personal mit den HSE-Regeln, dem Aufbau der Anlagen, den Not-Halt-Prozeduren und den Handlungsabläufen in Störfällen vertraut. Wesentliche Bausteine sind:
- Betriebliches Regelwerk: Interne Dokumente – etwa Betriebsanweisungen für den sicheren Betrieb von Robotern – führen die technische Herstellerdokumentation und die Anforderungen des Arbeitsschutzes zusammen.
- Unterweisung: Dem Personal werden die Funktionsprinzipien der Anlage erläutert; es lernt, Gefährdungen zu erkennen, Schutzeinrichtungen bestimmungsgemäß zu nutzen und die Vorgaben für die Mensch-Maschine-Interaktion einzuhalten.
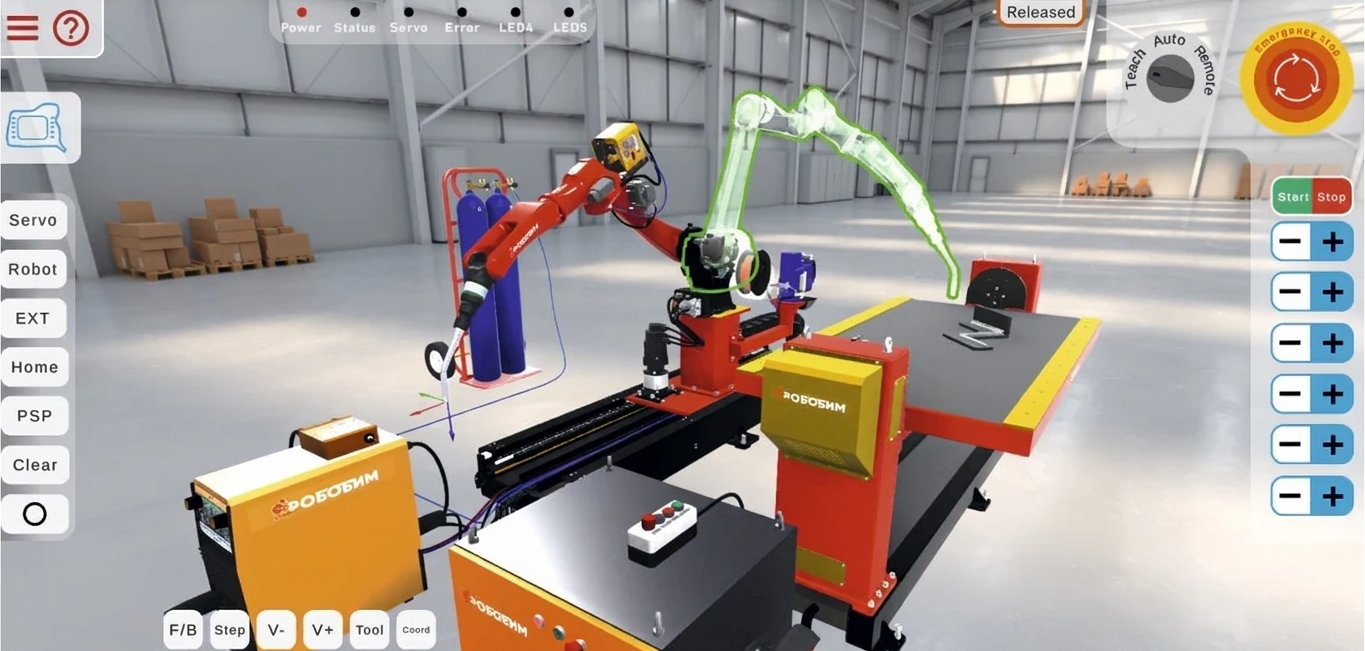
- Training an Simulatoren: Eine sichere und effektive Methode, die Robotersteuerung zu erlernen, ohne kostspielige Anlagen zu beschädigen oder sich selbst zu gefährden.
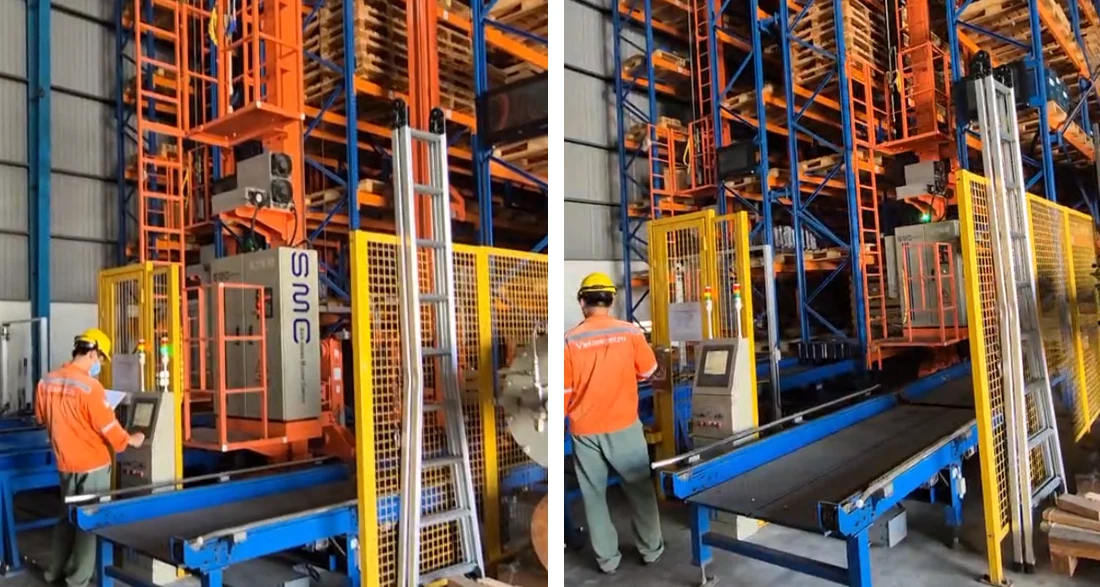
- Praxis an der realen Anlage: Unverzichtbar für einen sicheren Betrieb, die Vermeidung von Verletzungen und die Minimierung von Produktionsausschuss.
3.5. Prüfung und Inbetriebnahme
Hierbei handelt es sich um einen mehrstufigen Prozess aus Simulation, Prüfstandtests und Erprobung unter realen Produktionsbedingungen. Ziel ist es, Präzision, Sicherheit und eine stabile Einbindung der Roboteranlage sicherzustellen. Die wichtigsten Phasen sind:
- Komponententests – schrittweise Überprüfung mechanischer Baugruppen, der Elektronik und der Software, um Ausfälle zu verhindern und den sicheren Betrieb jedes Einzelelements (Manipulator, Antrieb, Steuerung) zu gewährleisten.
- Integrationstests – Überprüfung des Zusammenspiels aller Systemkomponenten mit der Fertigungslinie.
- Funktions- und Systemtests – Prüfung der präzisen Ausführung grundlegender Steuerungsbefehle.
- Probebetrieb unter Produktionsbedingungen – abschließende Betriebserprobung im realen Umfeld vor dem vollständigen Rollout: Bewertung der Zuverlässigkeit, Qualifizierung des Personals und Nachweis der Wirtschaftlichkeit der Robotisierung.
4. Roadmap zur Systemeinführung
Damit die fünf Elemente des Systems keine lose Sammlung von Einzelempfehlungen bleiben, empfiehlt es sich, sie zeitlich in Form einer Einführungs-Roadmap zu strukturieren. Diese umfasst fünf Phasen: Vorbereitung und Bestandsaufnahme, Planung und Pilotvorbereitung, Pilotbetrieb, Skalierung und Standardisierung sowie anschließend den industriellen Regelbetrieb mit kontinuierlicher Verbesserung. Die Gesamtdauer der ersten vier Phasen beträgt acht bis vierzehn Monate, danach geht das System in den Dauerbetrieb über.
Phase I – „Vorbereitung und Bestandsaufnahme“ (1–2 Monate)
Ziel ist es, die Machbarkeit und die Projektgrenzen zu bestimmen sowie die Anforderungen an eine sichere Integration zu definieren. In dieser Phase werden Prozessschritte mit hohem Robotisierungspotenzial identifiziert und Pilotstandorte ausgewählt; zudem werden die Einsatzbedingungen bewertet: das Vorhandensein explosionsgefährdeter Bereiche (und die daraus resultierende Notwendigkeit einer Ex-geschützten Ausführung des Roboters) sowie klimatische Einflüsse wie Temperaturbereich, Luftfeuchtigkeit, Staubbelastung und aggressive Medien. Es erfolgen eine Identifizierung von Risiken für die funktionale Sicherheit (Auswirkungen von Roboterausfällen auf den Produktionsprozess) sowie eine vorläufige Bewertung der physischen Personensicherheit und der Cyberrisiken bei der Anbindung des Roboters an das Industrienetzwerk. Abgeschlossen wird die Phase mit der Ausarbeitung der technischen Anforderungen (Explosionsschutz, IP-Schutzart, Fahreigenschaften, Autonomie, Traglast), der Festlegung der Schnittstellen zum Prozessleitsystem (PLS) und zum Notabschaltsystem (ESD), einer grundlegenden Machbarkeits- und Wirtschaftlichkeitsstudie, der Bildung einer Arbeitsgruppe aus den zuständigen Fachabteilungen sowie einer Normenanalyse gemäß IEC 61508, IEC 62443 und GOST R 60.6.2.2-2025.
Phase II – „Planung und Pilotvorbereitung“ (2–4 Monate)
Ziel ist es, eine sichere Systemarchitektur zu entwerfen, die Ausrüstung auszuwählen und den Pilotbereich vorzubereiten. Es wird ein Sicherheitsintegrationskonzept erstellt: Steuerungsebenen (Feldebene der Roboter und Zonensteuerungen, Leitstandebene), Datenrouting und Zusammenspiel mit dem Notabschaltsystem; für Not-Halt-Kreise und die Überwachung gegen ein Verlassen freigegebener Bereiche werden Sicherheitsintegritätslevel (SIL) festgelegt; außerdem wird eine Zonierungsmethodik entwickelt – mit strikten Sperrzonen, Kooperationszonen mit dem Personal und freien Fahrbereichen. Es wird ein detailliertes Lastenheft für einen Inspektionsroboter (Ex-Schutz-Ausführung, Kameras, Gaswarngeräte, Mikrofon, Lautsprecher, LiDAR) und einen Transportroboter erstellt, gefolgt von Vergabeverhandlungen mit Herstellern samt Prüfung der Ex-Schutz-Zertifikate und der Normenkonformität. Parallel dazu werden ein industrielles Funknetz mit lückenloser Abdeckung und Kanalredundanz sowie die Cybersicherheitsarchitektur geplant: Netzwerksegmentierung, Isolierung des Roboterdatenverkehrs von IT-Bürosystemen, Firewalls, Angriffserkennungssysteme (IDS), Geräteauthentifizierung und abgesicherte Software-Updates. Den Abschluss bilden die Anpassung der Infrastruktur im Pilotbereich (Ladestationen, Leitlinien und RFID-Tags, digitale Anlagenkarte) sowie Werksabnahmetests der Prototypen einschließlich eines Voraudits zur Einhaltung der Normen für funktionale Sicherheit und Cybersicherheit.
Phase III – „Pilotbetrieb und Technologieerprobung“ (2–3 Monate)
Ziel ist der Nachweis der Funktionsfähigkeit, Sicherheit und Effizienz der Lösung an einer realen Anlage. Durchgeführt werden Montage und Inbetriebnahme: Installation der Roboter und der Integrationssoftware, Kalibrierung der Sensorik, Parametrierung der Lokalisierungsalgorithmen und Verifizierung der Navigationsgenauigkeit. Betriebsszenarien werden eingespielt: Training neuronaler Netze zur Objekterkennung (Manometerstände, Ventilstellungen, Leckagen), Inspektionszeitpläne und ereignisgesteuerter Automatikstart sowie die Einbindung in das Notabschaltsystem – sicherer Stopp des Roboters bei Auslösung des ESD-Systems und automatisches Freimachen von Flucht- und Rettungswegen. Ein eigener Schwerpunkt gilt dem Zusammenwirken mit dem Personal: Inbetriebnahme der fahrzeugseitigen Sicherheitssysteme (Laserscanner, Radarsensoren, akustische und optische Warneinrichtungen, Not-Halt-Taster), Programmierung sicherer Geschwindigkeiten und Schutzfelder sowie Praxistests unter Beteiligung des Betriebspersonals mit simulierten Notfallsituationen. Die Abnahmeprüfungen umfassen den Test jedes Einzelszenarios und einen 72-stündigen Dauerlauf ohne menschlichen Eingriff, den Nachweis der Cybersicherheitsanforderungen durch Penetrationstests sowie die Schulung des Bedien- und Instandhaltungspersonals einschließlich der Fremdfirmen. Am Ende der Phase werden Betriebsdaten ausgewertet – Anteil erfolgreich ausgeführter Aufträge, Trefferquote bei der Defekterkennung, Fehlalarme, mittlere Betriebsdauer zwischen Ausfällen (MTBF) – und das Sicherheitssystem der Roboter anhand real aufgetretener Zwischenfälle und Abweichungen bewertet.
Phase IV – „Skalierung und Standardisierung“ (3–5 Monate)
Ziel ist die Ausrollung der Lösung auf die wesentlichen Produktionsanlagen bei gleichzeitiger Vereinheitlichung der Standards. Auf Basis der Ergebnisse aus der Betriebserprobung werden die Roboterkonstruktion (Schutz gegen Schneeanhaftungen, verbesserte Geländegängigkeit) und die Algorithmen weiterentwickelt sowie die endgültigen Fassungen der Regelwerke für die Mensch-Roboter-Interaktion, der Betriebsanweisungen und der Sicherheitsunterweisungen freigegeben. Zudem erfolgen die regulatorischen Genehmigungsverfahren: Begutachtung der Anlagensicherheit, Einholung der Einsatzgenehmigung für technische Geräte in überwachungsbedürftigen Industrieanlagen sowie Verabschiedung konzerninterner Standards für den sicheren Betrieb mobiler Roboter. Parallel wird der technische Support aufgebaut: Einrichtung eines Betriebsdienstes, Einführung einer vorausschauenden Zustandsdiagnose der Roboter (Auswertung von Betriebsstunden, Schwingungen und Batteriealterung) sowie Schulung des Betriebspersonals zur Behebung typischer Störungen. Schließlich wird ein kontinuierliches Cybersicherheits-Monitoring etabliert: Anbindung der Roboterflotte an die Unternehmenssysteme, regelmäßige Log-Analyse auf Anomalien sowie ein präventiver Update-Plan für Firmware und Virensignaturen inklusive Vorabtests auf einem Testfeld vor der produktiven Einspielung.
Phase V – „Industrieller Regelbetrieb und kontinuierliche Verbesserung“
Ziel ist es, die Robotersysteme fest im Produktionsprozess zu verankern und ihren Wertbeitrag laufend zu steigern. Es werden Leistungskennzahlen (KPIs) festgelegt: Verkürzung der Reaktionszeit auf Abweichungen und Reduzierung manueller Kontrollgänge in Gefahrenbereichen beim Inspektionsroboter sowie analoge KPIs für weitere Roboterklassen; die Leistungsdaten der Roboter fließen in das operative Berichtswesen ein. Der Funktionsumfang wird schrittweise erweitert: zusätzliche Nutzlasten, Integration mit übergeordneten Bildverarbeitungssystemen zur automatischen Anlagendokumentation und Ausfallprognose sowie der Einsatz digitaler Zwillinge zur Routenoptimierung und Simulation von Störfällen. Inspektionsroboter kooperieren bei der Überprüfung schwer zugänglicher Anlagenbereiche mit unbemannten Luftfahrzeugen (Drohnen), während Transportroboter an Lagerverwaltungssysteme und Materialwirtschaftssysteme angebunden werden. Abschließend wird ein kontinuierlicher Auditzyklus etabliert: jährliche Überprüfungen der funktionalen Sicherheit und der Cybersicherheit – auch unter Einbindung externer Sachverständiger –, Aufnahme von Modulen zum sicheren Umgang mit Robotern in sämtliche Unterweisungen und Notfallübungen sowie aktive Mitarbeit in Brancheninitiativen zur Robotisierung und Übernahme von Best Practices.
Die Gesamtstruktur der Roadmap ist in Tabelle 1 zusammengefasst.
Tabelle 1. Phasenmodell für das System zur sicheren Integration von Robotern
| Phase | Dauer | Ziel und wesentliche Inhalte |
|---|---|---|
| I. Vorbereitung und Bestandsaufnahme | 1–2 Monate | Bewertung von Automatisierungsbereichen, Risiken und Einsatzbedingungen; technische Anforderungen; Machbarkeitsstudie; Arbeitsgruppe; Normenanalyse |
| II. Planung und Pilotvorbereitung | 2–4 Monate | Sicherheitsarchitektur, Zonierung, Lastenheft und Lieferantenauswahl, Kommunikations- und Cybersicherheitsinfrastruktur, Werksabnahmetests |
| III. Pilotbetrieb | 2–3 Monate | Montage und Inbetriebnahme, Integration in PLS und ESD, Zusammenspiel mit dem Personal, Prüfungen (72-Stunden-Dauerlauf), Schulung |
| IV. Skalierung und Standardisierung | 3–5 Monate | Optimierung nach Betriebserprobung, Sicherheitsbegutachtung, interne Standards, Betriebsdienst, Cybersicherheits-Monitoring |
| V. Industrieller Regelbetrieb | Dauerhaft | Effizienz-KPIs, Funktionserweiterung, Anbindung an Drittsysteme, jährliche Sicherheitsaudits |
Fazit
Das vorgestellte System ist universell ausgelegt und lässt sich daher in allen Unternehmen einführen, die den Einsatz von Robotern in ihren Prozessen planen.
Industrieroboter sind längst kein kurzlebiger Trend mehr, sondern eine unverzichtbare Voraussetzung für Wettbewerbsfähigkeit. Automatisierung steigert die Produktivität und senkt sowohl die Ausschussquote als auch die Betriebskosten. Die Einführung eines Systems zur sicheren Roboterintegration ermöglicht den Wandel von der bloßen Reaktion auf Vorfälle hin zur aktiven Prävention, reduziert Arbeitsunfälle, begrenzt Schäden an Unternehmenswerten und erhöht die Gesamteffizienz.
Die in diesem Beitrag dargestellte Roadmap verleiht dem System eine praxisnahe zeitliche Dimension: Sie zeigt, wie sich Prozessanalyse, Geräteauswahl, Arbeitsplatzgestaltung, Personalschulung und Inbetriebnahme in klar abgegrenzte Phasen mit messbaren Ergebnissen gliedern lassen – vom Pilotbereich mit einem 72-stündigen störungsfreien Dauerlauf bis hin zum industriellen Regelbetrieb mit jährlichen Audits und kontinuierlicher Verbesserung. Auf diese Weise ist Arbeitssicherheit keine einmalige Maßnahme mehr, sondern wird zu einem fest verankerten Bestandteil der betrieblichen Sicherheitskultur.