Intégration sécurisée des robots industriels dans les processus de fabrication d'une entreprise
Introduction
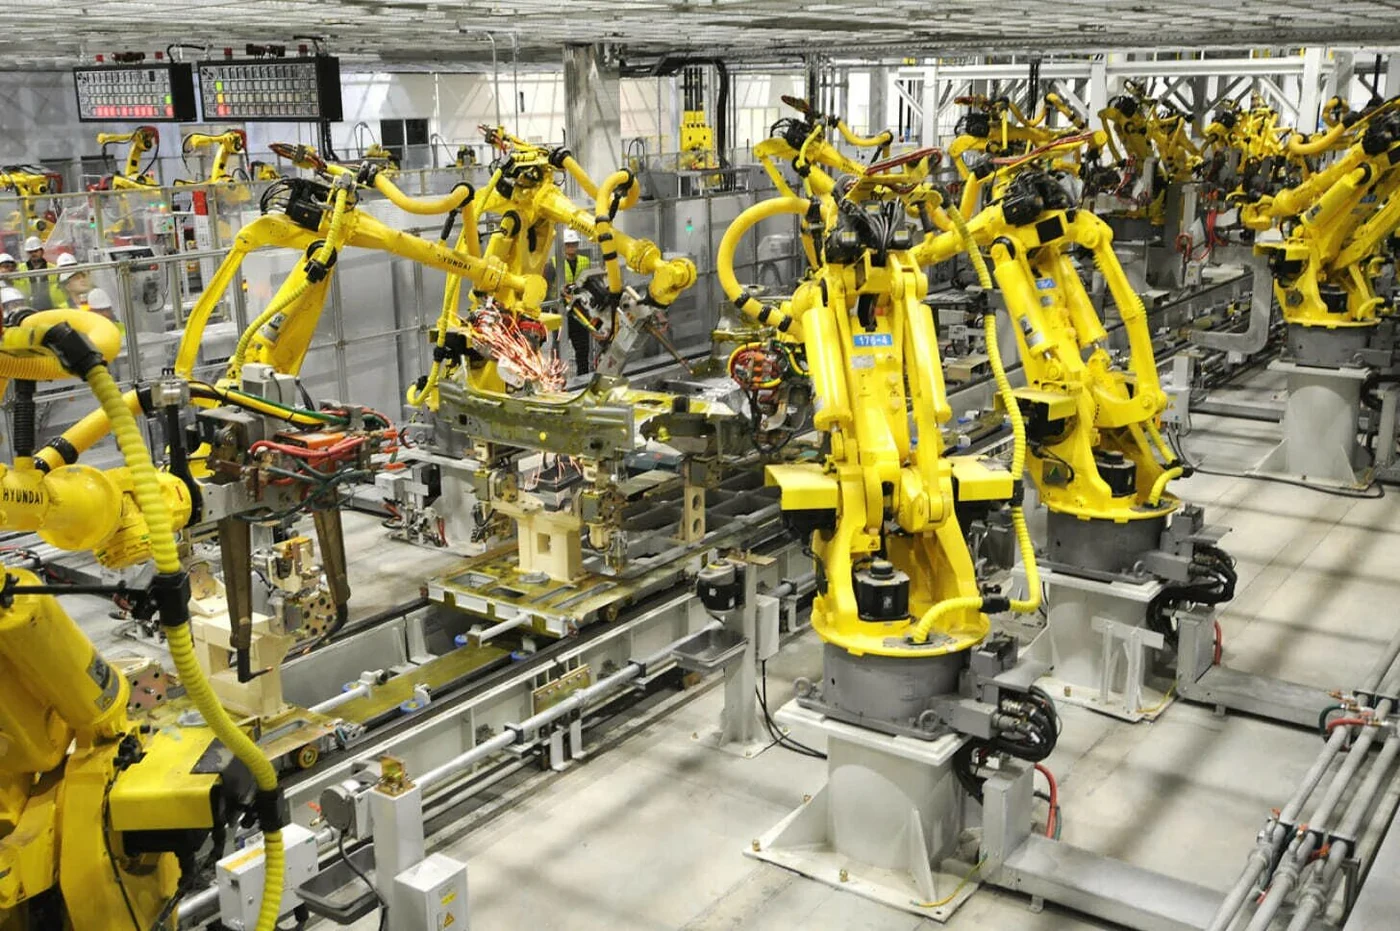
Dans un contexte de pénurie de main-d'œuvre et de ralentissement de la croissance économique, la robotisation devient un facteur clé du développement durable. La production et l'utilisation de la robotique industrielle progressent en Russie, ce qui accentue simultanément l'enjeu de la sécurité au sein des entreprises : les incidents liés à l'interaction homme-machine représentent non seulement un risque pour la santé des travailleurs, mais entraînent également des arrêts coûteux d'équipements de grande valeur.
L'histoire a déjà livré de terribles leçons. Le premier décès d'un travailleur causé par un robot est survenu le 25 janvier 1979 dans une fonderie de Ford dans le Michigan : l'ouvrier Robert Williams a été frappé à la tête puis écrasé mortellement par un manipulateur automatique d'environ cinq tonnes chargé de prélever des composants métalliques automobiles sur des rayonnages. Le robot ayant commencé à transmettre des données erronées sur le nombre de pièces en stock, Williams avait été envoyé pour les recompter manuellement ; c'est au troisième niveau du rayonnage que le chariot robotisé l'a percuté. Son corps n'a été découvert qu'une demi-heure plus tard et, en 1983, le tribunal a jugé que le décès résultait des défaillances du système de sécurité de l'usine, notamment de l'absence d'alarmes sonores signalant la présence d'un opérateur.
Les statistiques, bien qu'incomplètes, confirment que le problème appartient toujours au présent. L'Institut national pour la sécurité et la santé au travail des États-Unis a recensé 41 accidents mortels impliquant des robots entre 1992 et 2017 ; selon les compagnies d'assurance, environ 100 incidents liés à des robots industriels se produisent chaque année en Allemagne ; l'Administration américaine de la sécurité et de la santé au travail enregistre quant à elle près de 5 000 accidents du travail par an. Le plus souvent, les blessures résultent de chocs et de collisions, d'écrasements et de coincements dans la zone d'évolution du robot, de l'action de pièces mécaniques, d'électrisations ou de défaillances des systèmes de sécurité. À cet égard, le facteur humain et l'aménagement du poste de travail jouent un rôle déterminant : de nombreux incidents découlent d'erreurs du personnel ou d'une logistique mal conçue.
Dès lors se pose une question centrale : comment bâtir un système d'intégration sécurisée des robots industriels dans les processus de fabrication d'une entreprise et comment le mener progressivement, sans risques ni temps d'arrêt, jusqu'à l'exploitation industrielle ?
1. Pratique des entreprises russes : le secteur pétrolier et gazier
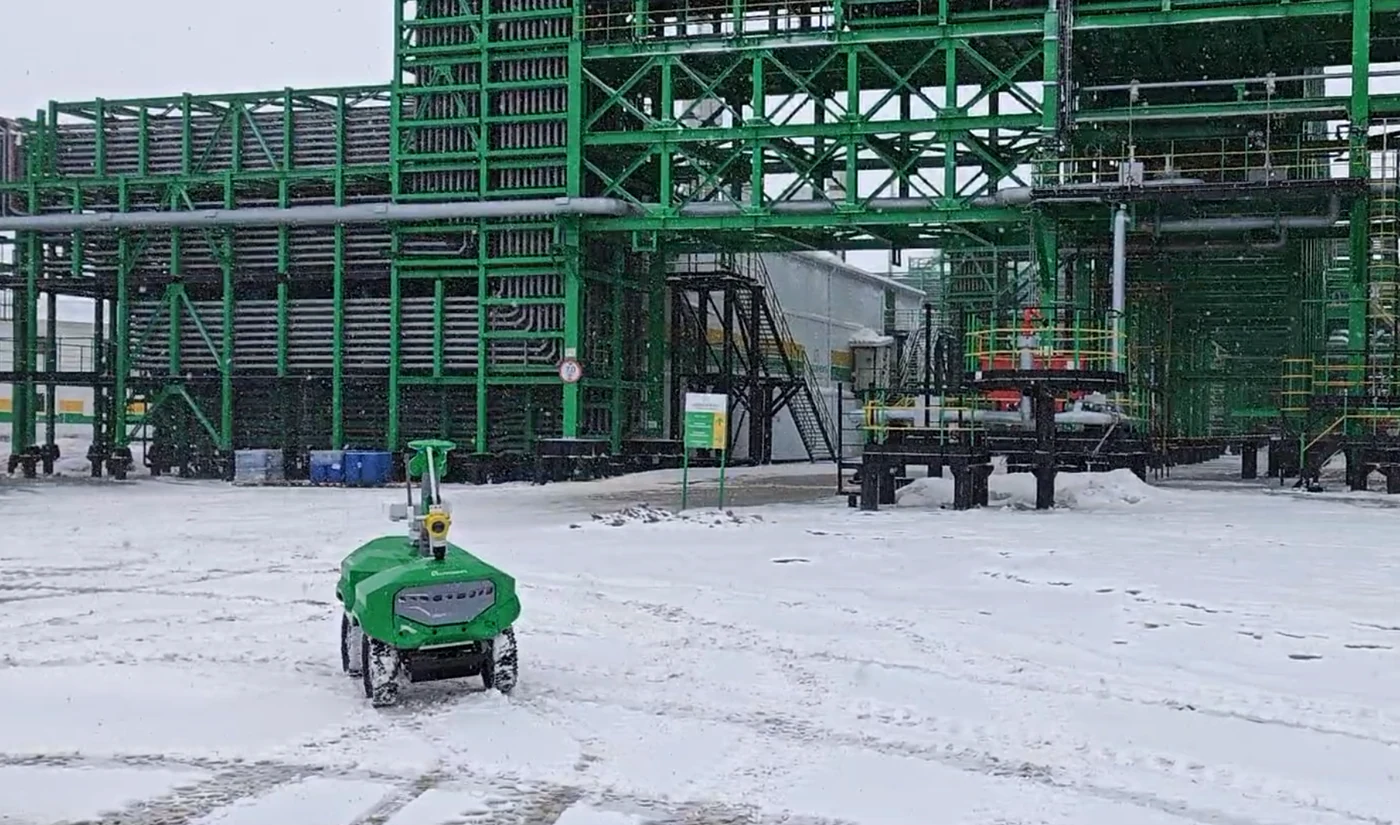
Le secteur pétrolier et gazier russe déploie déjà activement des mesures de protection du personnel et des équipements, et l'expérience des plus grandes compagnies illustre clairement différentes approches pour relever ce défi.
La société LUKOIL utilise, pour la protection physique contre les robots manipulateurs et les robots de soudage, des écrans en polycarbonate dotés de verrouillages magnétiques de sécurité intégrés, une protection contre le rayonnement UV et les projections d'étincelles, ainsi qu'une colonne lumineuse tricolore indiquant l'état du robot afin de permettre au personnel d'identifier intuitivement son mode de fonctionnement. Sur les plateformes offshore, des véhicules sous-marins téléopérés sont mobilisés : la sécurité des opérations conjointes avec les scaphandriers et les équipes de surface repose sur un zonage strictement réglementé, des butées à câble et un verrouillage radiofréquence empêchant tout démarrage en cas de présence humaine dans la zone dangereuse.
Chez Rosneft, l'accent est mis sur les robots mobiles et d'inspection ainsi que sur l'exécution à distance des opérations dangereuses — ce qui constitue en soi un moyen d'éloigner l'opérateur de la zone de risque, tout en équipant chaque système de boucles de sécurité pour protéger le personnel présent dans le périmètre. Les systèmes robotisés de nettoyage des réservoirs disposent d'un poste de commande à distance surveillant l'état du robot, de dispositifs d'interverrouillage empêchant l'arrivée de produit lorsque le robot fonctionne, ainsi que d'une signalisation sonore et lumineuse indiquant le fonctionnement en mode automatique.
Tatneft développe activement la robotisation dans les services parapétroliers et les usines de construction mécanique, en privilégiant la sécurité du personnel amené à travailler à proximité d'équipements lourds. Sur les installations de forage automatisées, des robots manipulateurs assurent la descente, la remontée et le vissage des tiges ; la « zone rouge » dangereuse autour de la table de rotation est surveillée par des capteurs LiDAR et des bornes lumineuses, tandis que l'identification obligatoire du personnel par badges RFID garantit l'arrêt immédiat du robot dès qu'une personne pénètre dans le secteur à risque.
Gazprom Neft fait figure de leader par l'ampleur et le caractère systémique de sa robotisation parmi les compagnies pétrolières russes : l'intégration sécurisée des robots y est envisagée comme un volet d'une stratégie globale de sécurité numérique et industrielle. Dans les raffineries, des barrières immatérielles et des scrutateurs laser dotés de zones de ralentissement et d'arrêt sont associés à des enceintes grillagées équipées d'automates de sécurité et d'interverrouillages de portes. Sur les unités d'échantillonnage, des manipulateurs collaboratifs à limitation intégrée d'effort et de couple (s'arrêtant au moindre contact), complétés par des revêtements tactiles sensibles et des murs virtuels programmables, sont mis en œuvre. Il en résulte un véritable système adaptatif d'interaction sans barrières physiques, doté d'une protection multiniveau.
Ces exemples montrent que, malgré la diversité des approches, toutes les entreprises combinent barrières matérielles, détection par capteurs de la présence humaine et procédures organisationnelles. C'est précisément cette combinaison qui fonde le système proposé ci-après ainsi que sa feuille de route.
2. Responsabilités et cadre réglementaire
Tous les acteurs impliqués dans l'intégration de robots en production partagent la responsabilité de la sécurité. Le fabricant garantit la conformité des équipements aux normes en vigueur, la disponibilité des certificats et la fourniture des notices d'exploitation sécurisée. L'intégrateur est responsable de l'installation et du paramétrage corrects des dispositifs de protection. L'entreprise exploitante est tenue de former le personnel, de mettre en place et de contrôler l'état des barrières de sécurité, ainsi que de respecter la réglementation HSE. Si une personne subit un préjudice du fait d'une machine, la responsabilité est régie par le Code civil de la Fédération de Russie et, en cas de conséquences graves, les dispositions du Code pénal de la Fédération de Russie s'appliquent.
À l'échelle internationale comme en Russie, des normes définissent les exigences applicables aux systèmes de sécurité des robots industriels : elles précisent comment concevoir les cellules, vérifier les solutions de protection et maîtriser les modes dégradés ou d'urgence — sans leur respect, aucun équipement ne peut être mis en service. Les normes internationales servent de référentiels universels fixant des exigences harmonisées pour les entreprises du monde entier. Le cadre réglementaire russe repose sur les mêmes principes, tout en intégrant les spécificités de la certification nationale, le contrôle exercé par Rostechnadzor et les règles HSE nationales.
Ce cadre normatif revêt une valeur pratique dès le lancement du projet, lors de l'élaboration des spécifications techniques du robot. Ainsi, la classe de protection contre les explosions est déterminée selon les « Règles d'installation électrique » (PUE), la norme GOST 31610.7-2017 (IEC 60079-7:2015) et le règlement technique de l'Union douanière « Sur la sécurité des équipements destinés à être utilisés en atmosphères explosibles » (TR CU 825) ; l'indice de protection de l'enveloppe (code IP) est défini selon la norme GOST 14254-2015 (IEC 60529:2013). Les exigences de sécurité fonctionnelle relèvent des séries de normes IEC 61508 et IEC 61511 (GOST R IEC 61508, GOST R IEC 61511), celles de cybersécurité des systèmes industriels de la série IEC 62443 (GOST R IEC 62443), tandis que la sécurité des robots mobiles de transport logistique est encadrée par la norme GOST R 60.6.2.2-2025 (ISO 3691-4:2023).
3. Un système en cinq piliers
Le système d'intégration sécurisée des robots industriels s'articule autour de cinq étapes successives : l'analyse des processus de fabrication, le choix du robot et des équipements périphériques, la conception de l'environnement de production, la formation du personnel, puis les essais et la mise en service. Examinons chaque élément en détail.
3.1. Analyse des processus de fabrication
Une analyse approfondie des processus existants pose les bases de la future architecture, réduit les risques et aide à justifier les investissements. Elle comprend trois axes de travail :
- Évaluation de l'infrastructure existante – inventaire des actifs matériels afin de mesurer le degré d'usure des équipements et d'évaluer la maturité technologique des installations.
- Identification des risques et dangers potentiels – modélisation et analyse par scénarios des risques opérationnels, logistiques et industriels.
- Ciblage des domaines à automatiser – hiérarchisation des processus en vue du déploiement de solutions logicielles et de la robotisation industrielle : on sélectionne les secteurs où la robotisation apporte la plus forte valeur ajoutée, qu'il s'agisse de réduire les tâches manuelles, de minimiser les rebuts, d'économiser les ressources ou d'améliorer la sécurité au travail.
3.2. Choix du robot et des équipements périphériques
La sélection d'un robot industriel est un exercice d'ingénierie complexe qui exige de confronter précisément les spécifications du matériel aux conditions réelles du site. Pour garantir la sécurité, optimiser les flux et éviter les surcoûts, un audit est mené selon plusieurs paramètres clés :
- Indice de protection (IP) – résistance du robot à la poussière, à l'humidité et aux milieux agressifs.
- Charge utile et portée – poids maximal supporté et distance maximale que le bras du robot peut atteindre.
- Précision de positionnement (répétabilité) – stabilité du retour exact au même point, paramètre critique pour le soudage, l'assemblage et le chargement de machines-outils.
- Compatibilité matérielle et logicielle – capacité du robot à communiquer avec les automates et interfaces réseau et à s'intégrer au système global de supervision, y compris la prise en charge de la vision industrielle lorsqu'elle est prévue.
Cette liste n'est pas exhaustive et dépend de l'environnement de travail, de la nature des opérations ainsi que des exigences réglementaires et internes de l'entreprise.
3.3. Conception de l'environnement de production
Un aménagement rigoureux de l'espace réduit les risques pour le personnel comme pour le matériel et impose le respect des normes applicables (telles que GOST R 60.1.2.2 et GOST ISO 10218). Les principales mesures de sécurité comprennent :
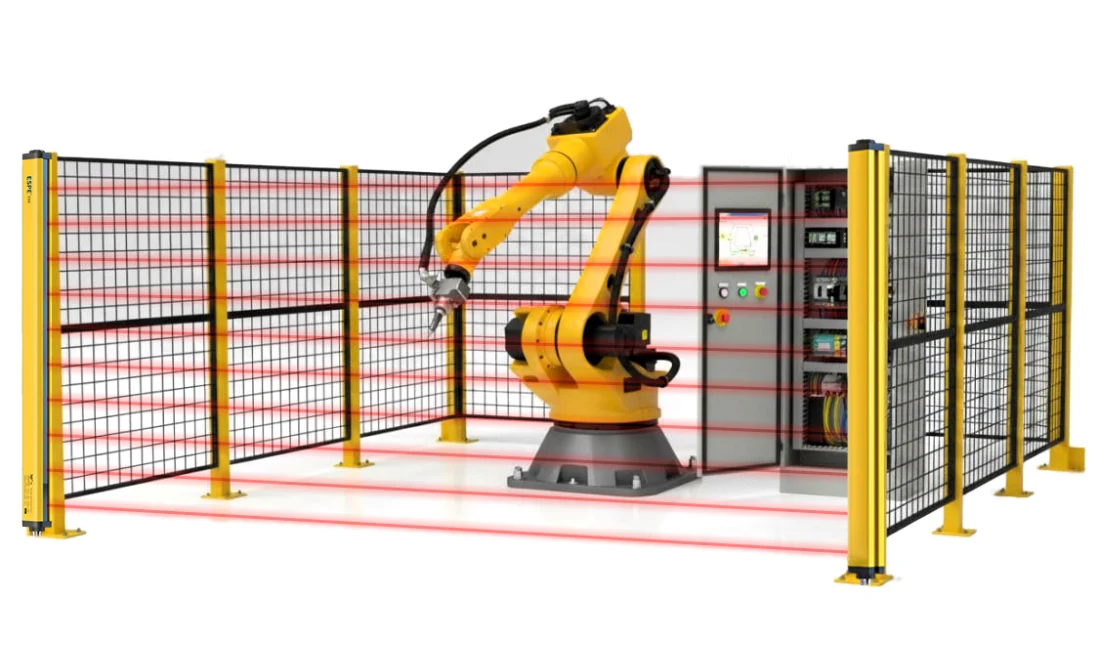
- Enceintes de protection et signalisation. Des panneaux métalliques robustes isolent l'espace d'évolution du robot ; des balisages et des panneaux d'avertissement délimitent les zones dangereuses.
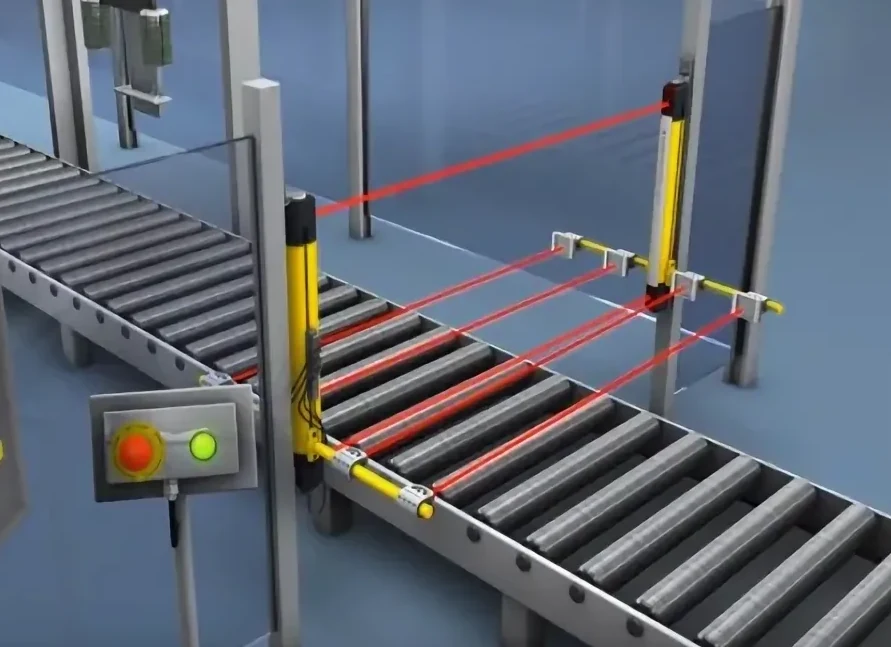
- Capteurs de présence. Les barrières immatérielles arrêtent instantanément le robot en cas de franchissement du faisceau ; les scrutateurs laser créent des champs de protection virtuels qui ralentissent ou immobilisent le robot dès l'approche d'une personne.
- Alarmes et systèmes d'alerte. Capteurs, automates de sécurité et actionneurs sont fédérés au sein d'un ensemble intégré permettant de prévenir les accidents et de protéger les opérateurs.
3.4. Formation du personnel
Former les collaborateurs à l'utilisation des systèmes robotisés permet d'éviter les accidents et d'optimiser la production. Les programmes pédagogiques et les séances d'accueil sécurité familiarisent le personnel avec les règles HSE, l'architecture des équipements, les procédures d'arrêt d'urgence et la conduite à tenir en situation anormale. Les composantes essentielles sont les suivantes :
- Référentiel documentaire interne : les documents de l'entreprise — par exemple les consignes HSE relatives à l'exploitation des robots — synthétisent la documentation technique du fabricant et les obligations réglementaires de sécurité au travail.
- Sensibilisation et causeries sécurité : le personnel est formé aux principes de base du fonctionnement des machines, à l'identification des risques, à l'utilisation correcte des protecteurs et au respect des règles d'interaction homme-machine.
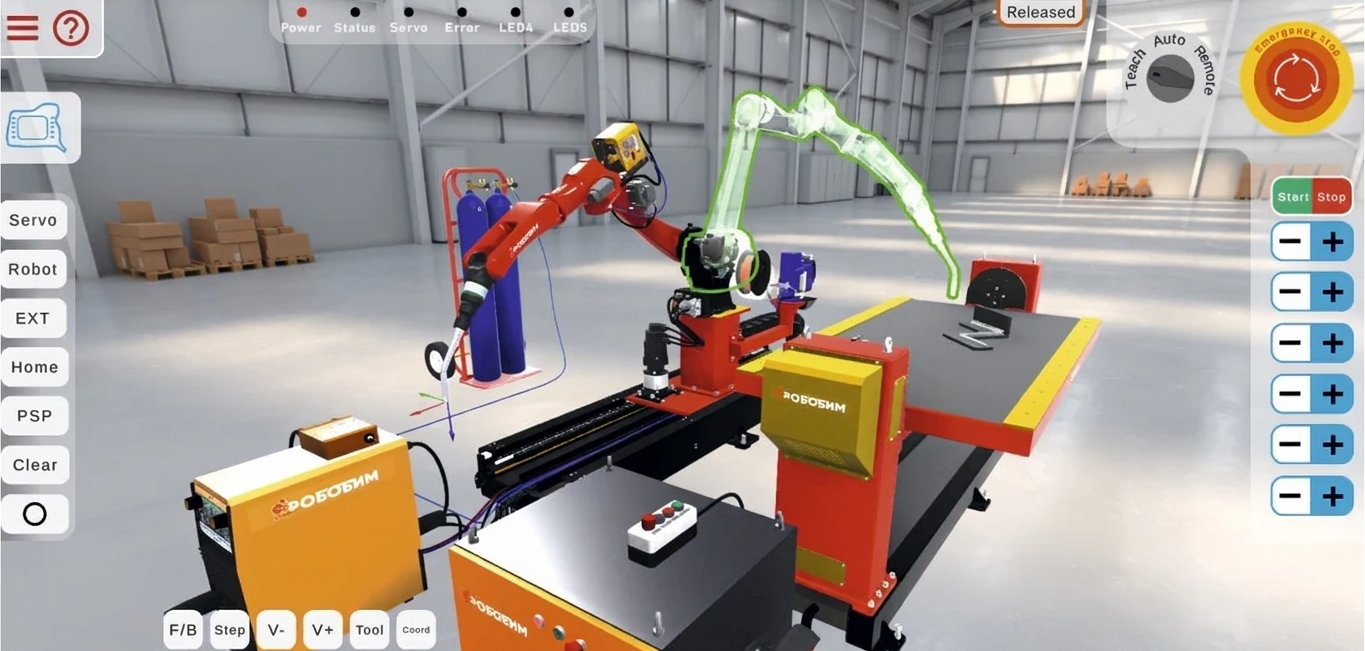
- Entraînement sur simulateur : un moyen sûr et efficace de maîtriser le pilotage des robots sans risquer d'endommager un équipement coûteux ni de se blesser.
- Pratique sur équipement réel : indispensable pour assurer une exploitation sûre, prévenir les accidents et réduire au minimum les défauts de fabrication.
3.5. Essais et mise en service
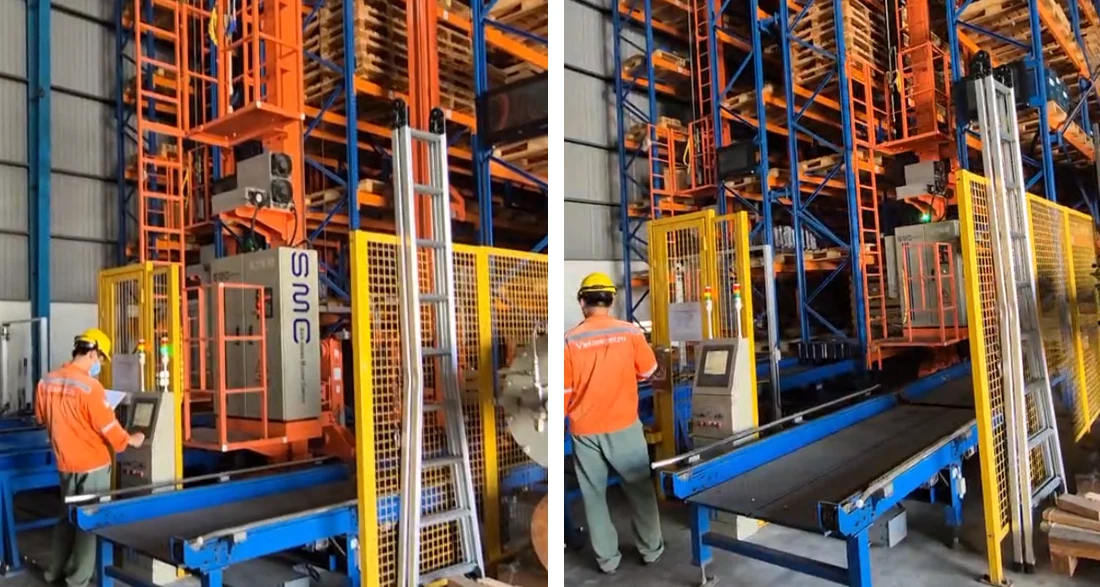
Il s'agit d'un processus en plusieurs phases associant simulation, essais sur banc et mise au point en conditions réelles. Son objectif est de garantir la précision, la sécurité et la stabilité de l'intégration de la cellule robotisée. Les grandes étapes sont les suivantes :
- Essais unitaires des composants – vérification méthodique des sous-ensembles mécaniques, de l'électronique et des logiciels afin de prévenir les pannes et de garantir le fonctionnement sûr de chaque élément (manipulateur, variateur, contrôleur).
- Essais d'intégration – validation des échanges et de la synchronisation de tous les composants avec la ligne de production.
- Essais fonctionnels et système – contrôle de la précision d'exécution des instructions fondamentales du programme de commande.
- Exploitation pilote industrielle – phase finale de validation en conditions réelles avant le déploiement à grande échelle, permettant d'évaluer la fiabilité, de parfaire la formation des équipes et de confirmer la rentabilité économique de la robotisation.
4. Feuille de route de déploiement du système
Pour éviter que ces cinq piliers ne restent une juxtaposition de recommandations isolées, il convient de les structurer dans le temps sous la forme d'une feuille de route de déploiement. Celle-ci s'étend sur cinq phases : préparation et audit initial, conception et préparation du pilote, déploiement pilote, passage à l'échelle et standardisation, puis exploitation industrielle accompagnée d'une amélioration continue. La durée totale des quatre premières phases varie de huit à quatorze mois, au terme desquels l'installation bascule en exploitation permanente.
Phase I – « Préparation et audit initial » (1 à 2 mois)
L'objectif consiste à déterminer l'opportunité et le périmètre du projet tout en formulant les exigences d'intégration sécurisée. Durant cette phase, les opérations technologiques à fort potentiel de robotisation sont recensées et les sites pilotes sélectionnés ; les conditions d'exploitation sont évaluées : présence de zones à atmosphère explosible (impliquant une conception antidéflagrante du robot) et contraintes climatiques telles que la plage de températures, l'humidité, l'empoussièrement ou les milieux corrosifs. On procède ensuite à l'identification des menaces pesant sur la sécurité fonctionnelle (impact d'une défaillance du robot sur le procédé industriel) ainsi qu'à une évaluation préliminaire de la sécurité physique du personnel et des cyber-risques liés au raccordement du robot au réseau industriel. La phase s'achève par la rédaction des exigences techniques (conception antidéflagrante, indice IP, capacités de franchissement, autonomie, charge utile), la définition des interfaces avec le système numérique de contrôle-commande (SNCC) et le système instrumenté de sécurité (SIS), l'étude technico-économique préliminaire, la constitution d'un groupe de travail pluridisciplinaire et l'analyse du référentiel normatif selon les normes IEC 61508, IEC 62443 et GOST R 60.6.2.2-2025.
Phase II – « Conception et préparation du pilote » (2 à 4 mois)
L'objectif est d'élaborer une architecture sûre, de sélectionner le matériel et d'aménager la zone pilote. Le concept d'intégration sécurisée est formalisé : niveaux de contrôle (niveau terrain des robots et automates de zone, niveau supervision), routage des flux de données et interfaçage avec les arrêts d'urgence ; des niveaux d'intégrité de sécurité (SIL) sont attribués aux boucles d'arrêt d'urgence et au contrôle de maintien du robot dans les périmètres autorisés ; une méthodologie de zonage distingue les zones strictement interdites, les zones de coactivité avec le personnel et les zones de libre circulation. Un cahier des charges détaillé est établi pour le robot rondier d'inspection (conception antidéflagrante, caméras, analyseurs de gaz, microphone, haut-parleur, LiDAR) et le chariot mobile robotisé, suivi d'appels d'offres auprès des fabricants avec vérification des certificats de protection contre les explosions et de conformité réglementaire. En parallèle sont conçus le réseau industriel sans fil à couverture radio intégrale et canaux redondants ainsi que l'architecture de cybersécurité : segmentation réseau, isolation du trafic des robots vis-à-vis des réseaux bureautiques, pare-feu, systèmes de détection d'intrusion, authentification des équipements et mise à jour sécurisée des logiciels. Cette phase se conclut par l'adaptation de l'infrastructure de la zone pilote (stations de charge, marquages au sol et balises RFID, cartographie numérique du site) et par les essais de réception usine des prototypes assortis d'un pré-audit de conformité aux normes de sécurité fonctionnelle et de cybersécurité.
Phase III – « Déploiement pilote et mise au point technologique » (2 à 3 mois)
L'objectif est de confirmer la fiabilité opérationnelle, la sécurité et l'efficacité de la solution sur un site réel. Les travaux de montage et de mise en service comprennent l'installation des robots et de la couche logicielle d'intégration, l'étalonnage des capteurs, le réglage des algorithmes de localisation et la vérification de la précision de navigation. Les scénarios métier sont ensuite éprouvés : entraînement des modèles neuronaux de reconnaissance d'objets cibles (lecture de manomètres, position de vannes, détection de fuites), planification des rondes et déclenchement automatique sur événement, ainsi qu'intégration au SIS assurant la mise en repli sécurisé du robot lors d'une alerte sécurité et le dégagement automatique des voies d'évacuation. Un volet spécifique porte sur la coactivité avec les équipes : mise en service des dispositifs embarqués de sécurité (scrutateurs laser, radars, avertisseurs sonores et lumineux, boutons d'arrêt d'urgence), programmation des vitesses de sécurité et des zones de protection, puis essais grandeur nature avec le personnel d'exploitation simulant des situations d'urgence. Les essais de réception sur site incluent la validation de chaque scénario et une marche probatoire continue de 72 heures sans intervention humaine, la validation des exigences de cybersécurité par des tests d'intrusion, ainsi que la formation des opérateurs et des équipes de maintenance, y compris celles des entreprises sous-traitantes. En fin de phase, des indicateurs statistiques sont consolidés — taux de missions réussies, précision de détection des anomalies, fausses alertes, temps moyen entre pannes — et le dispositif de sécurité des robots est évalué à l'aune des éventuels incidents ou écarts constatés.
Phase IV – « Passage à l'échelle et standardisation » (3 à 5 mois)
L'objectif est d'étendre la solution aux principaux actifs de production en harmonisant les pratiques. À la lumière des essais pilotes industriels, la conception matérielle des robots (protection contre l'accumulation de neige, amélioration de la motricité) et les algorithmes sont perfectionnés, tandis que les versions définitives des procédures d'interaction homme-robot, des consignes HSE et des supports de formation sont publiées. Les démarches réglementaires et d'autorisation sont menées à bien : expertise de sécurité industrielle en vue de l'homologation des équipements sur les installations industrielles dangereuses et adoption des standards internes du groupe encadrant l'exploitation sécurisée des robots mobiles. Un dispositif complet de support technique est mis sur pied : création d'un service d'exploitation dédié, déploiement du diagnostic prédictif de l'état des robots (suivi des heures de marche, des vibrations et du vieillissement des batteries) et formation des opérateurs de terrain au dépannage de premier niveau. Enfin, une surveillance continue de la cybersécurité est instaurée : raccordement de la flotte de robots aux centres de supervision de l'entreprise, analyse régulière des journaux d'événements pour détecter toute anomalie, et planification proactive des mises à jour de micrologiciels et de bases antivirales avec qualification préalable sur banc d'essai avant tout déploiement en production.
Phase V – « Exploitation industrielle et amélioration continue »
L'objectif est d'ancrer durablement les systèmes robotisés au cœur de l'outil de production et d'accroître continuellement leur création de valeur. Des indicateurs clés de performance sont entérinés : réduction du délai de réaction aux écarts et diminution du nombre de rondes humaines en zones dangereuses pour le robot d'inspection, ainsi que des KPI équivalents pour les autres familles de robots ; ces résultats sont intégrés aux tableaux de bord opérationnels quotidiens. Les fonctionnalités sont enrichies : ajout de nouvelles charges utiles, couplage avec des systèmes de vision par ordinateur de niveau supérieur pour l'inventaire automatisé des équipements et la prévision des défaillances, recours aux jumeaux numériques afin d'optimiser les itinéraires et de simuler les situations d'urgence. Les robots rondiers coopèrent avec des drones aériens lors de l'inspection d'ouvrages difficiles d'accès, tandis que les chariots robotisés s'interfacent avec les systèmes de gestion d'entrepôt et de suivi des stocks. Enfin, un cycle d'audit permanent est institué : audits annuels de sécurité fonctionnelle et de cybersécurité faisant notamment appel à des experts externes, intégration de modules sur la coactivité sécurisée avec les robots dans l'ensemble des causeries HSE et exercices d'évacuation, participation aux groupes de travail sectoriels sur la robotique et adoption des meilleures pratiques.
La synthèse de cette feuille de route est présentée dans le tableau 1.
Tableau 1. Phasage du système d'intégration sécurisée des robots
| Phase | Durée | Objectif et contenu clé |
|---|---|---|
| I. Préparation et audit initial | 1 à 2 mois | Évaluation des zones à automatiser, des risques et des conditions d'exploitation ; exigences techniques ; étude technico-économique ; groupe de travail ; analyse réglementaire |
| II. Conception et préparation du pilote | 2 à 4 mois | Architecture d'intégration sécurisée, zonage, cahier des charges et sélection du fournisseur, infrastructure réseau et cybersécurité, essais de réception |
| III. Déploiement pilote | 2 à 3 mois | Montage et mise en service, intégration aux SNCC et SIS, coactivité avec le personnel, essais (marche probatoire de 72 heures), formation |
| IV. Passage à l'échelle et standardisation | 3 à 5 mois | Mise au point suite aux essais pilotes, expertise de sécurité industrielle, standards internes, service d'exploitation, surveillance de la cybersécurité |
| V. Exploitation industrielle | En continu | KPI d'efficacité, extension fonctionnelle, intégration aux systèmes externes, audits annuels de sécurité |
Conclusion
Le système proposé présente un caractère universel et peut donc être déployé dans toutes les entreprises qui envisagent d'intégrer des robots à leurs processus.
Les robots industriels ne relèvent plus d'un effet de mode, mais constituent désormais une condition indispensable de compétitivité. L'automatisation accroît la productivité tout en réduisant le taux de rebut et les coûts opérationnels. La mise en œuvre d'un système d'intégration sécurisée des robots permet de passer d'une logique de réaction aux accidents à une démarche de prévention, de diminuer les accidents du travail, de limiter les dommages matériels causés aux actifs de l'entreprise et d'améliorer la performance globale.
La feuille de route détaillée dans le présent article confère à ce système une dimension opérationnelle concrète : elle montre comment répartir l'analyse des processus, le choix des équipements, l'aménagement de l'environnement, la formation des équipes et la mise en service en étapes clairement jalonnées aux résultats mesurables — depuis l'atelier pilote validé par un essai continu de 72 heures sans incident jusqu'à l'exploitation industrielle soutenue par des audits annuels et une amélioration permanente. Dès lors, la sécurité cesse d'être une action ponctuelle pour devenir une composante intrinsèque de la culture industrielle de l'entreprise.