Безопасная интеграция промышленных роботов в производственные процессы предприятия
Введение
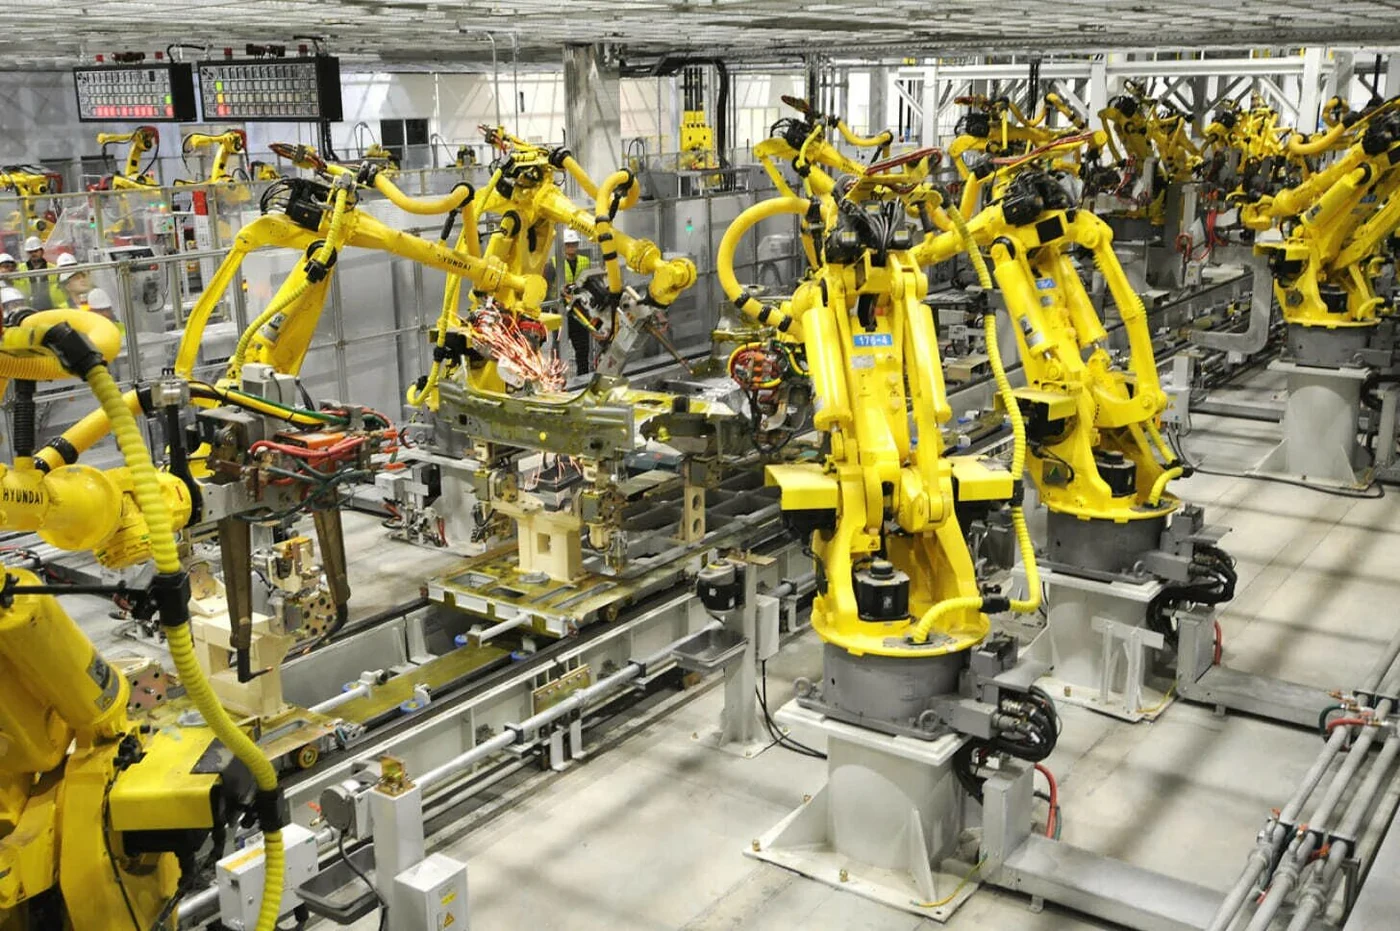
В условиях кадрового дефицита и замедления экономического роста роботизация становится ключевым фактором устойчивого развития. Выпуск и использование промышленной робототехники в России растёт, а вместе с ним на предприятиях обостряется вопрос безопасности: инциденты при взаимодействии человека и машины означают не только риск для здоровья работников, но и простои дорогостоящего оборудования.
История уже знает страшные уроки. Первая смерть работника по причине воздействия робота произошла 25 января 1979 года на литейном заводе Ford в Мичигане: рабочего Роберта Уильямса ударил по голове, а затем раздавил насмерть автоматический манипулятор весом около пяти тонн, занимавшийся извлечением со стеллажей металлических автомобильных узлов. Робот начал выдавать неверные данные о количестве деталей на полках, Уильямса отправили пересчитывать их вручную – на третьем ярусе стеллажей его и настигла роботизированная тележка. Тело обнаружили лишь через полчаса, а суд в 1983 году признал причиной гибели слабую систему безопасности предприятия, включая отсутствие звуковых сигналов, предупреждающих о присутствии человека.
Статистика, при всей её неполноте, подтверждает: проблема не осталась в прошлом. Национальный институт охраны труда США за 1992-2017 годы зафиксировал 41 смертельный случай, связанный с роботами; по данным страховых компаний, в Германии ежегодно происходит около 100 инцидентов с промышленными роботами; Управление по безопасности и гигиене труда США регистрирует порядка 5 тысяч производственных травм в год. Чаще всего травмы возникают из–за ударов и столкновений, сдавливания и зажатия в зоне действия робота, воздействия механических частей, поражения электрическим током и сбоев систем безопасности. При этом ключевую роль играют человеческий фактор и организация рабочего пространства: многие инциденты происходят из-за ошибок персонала или плохо продуманной логистики.
Так возникает центральный вопрос: как выстроить систему безопасной интеграции промышленных роботов в производственные процессы предприятия и каким образом поэтапно, без рисков и простоев, довести её до промышленной эксплуатации.
1. Практика российских компаний: нефтегазовый сектор
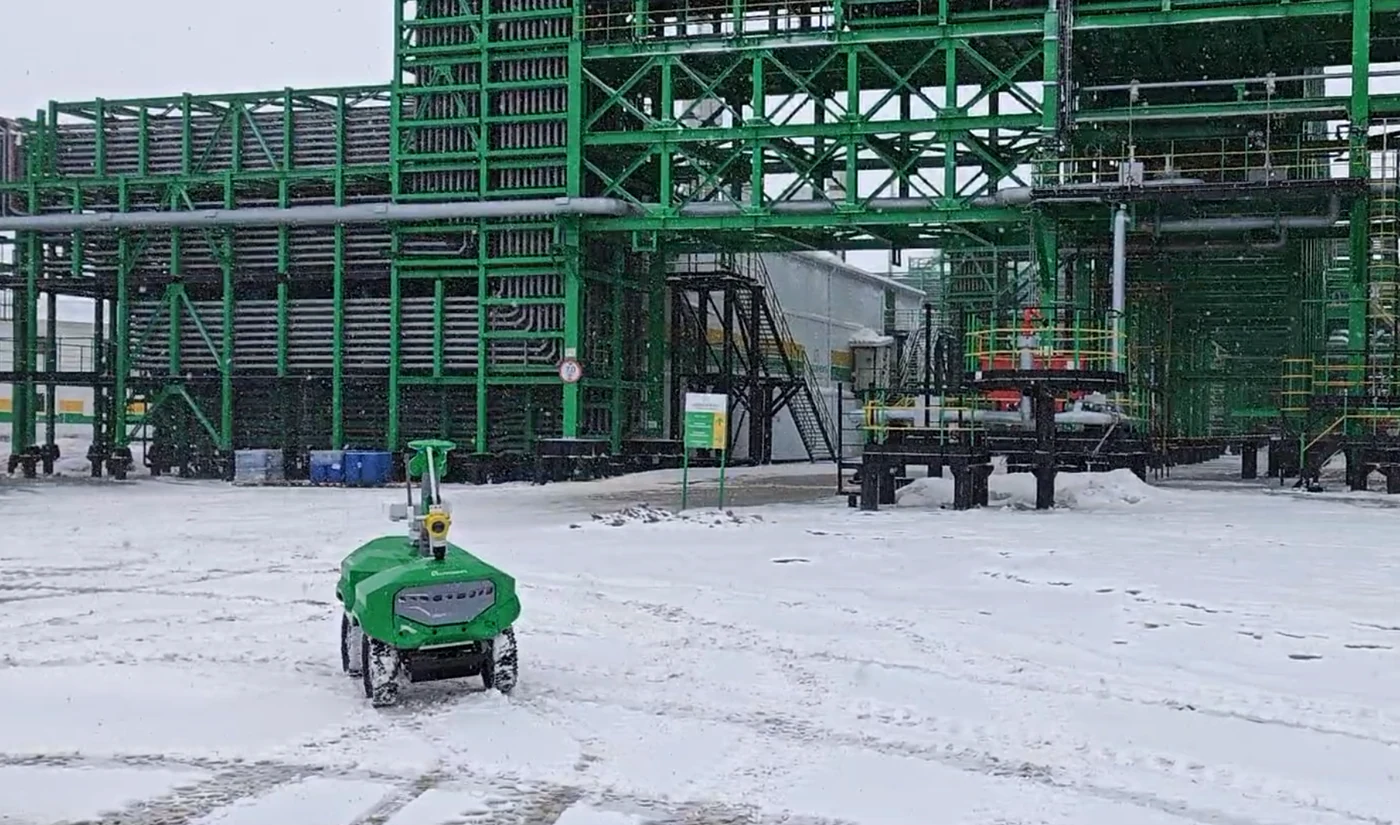
Российский нефтегазовый сектор уже активно внедряет мероприятия по защите персонала и оборудования, и опыт крупнейших компаний хорошо иллюстрирует разные подходы к решению задачи.
Компания «ЛУКОЙЛ» для физической защиты от роботов–манипуляторов и роботов–сварщиков использует поликарбонатные щиты со встроенными предохранительными магнитными замками, защиту от УФ–излучения и разлёта брызг, а также светофорный индикатор состояния робота, позволяющий персоналу интуитивно понимать режим его работы. На морских платформах применяются телеуправляемые необитаемые аппараты: безопасность совместной работы с водолазами и верхним персоналом строится на жёстком регламенте зон, тросовых стопорах и радиочастотной блокировке запуска при нахождении людей в опасной зоне.
В «Роснефти» упор делается на мобильных и инспекционных роботов, а также на удалённое выполнение опасных операций – это уже само по себе форма исключения человека из зоны риска, но все системы снабжаются контурами безопасности для персонала, находящегося в периметре. Роботизированные системы зачистки резервуаров оснащаются дистанционным постом управления с контролем состояния робота, замками–блокираторами, исключающими подачу продукта при работающем роботе, а также звуковой и световой сигнализацией о нахождении робота в автоматическом режиме.
«Татнефть» активно развивает роботизацию в нефтесервисе и на машиностроительных предприятиях с фокусом на безопасность персонала, работающего рядом с тяжёлой техникой. На автоматизированных буровых комплексах роботы–манипуляторы занимаются спуском и подъёмом труб и свинчиванием; опасная «красная зона» вокруг ротора контролируется лидарами и световыми столбиками, а обязательная идентификация персонала по RFID-меткам гарантирует блокировку робота при входе человека в опасный сектор.
«Газпром нефть» – лидер по масштабу и системности роботизации среди российских нефтяных компаний: здесь безопасная интеграция роботов рассматривается как часть единой концепции цифровой и промышленной безопасности. На нефтеперерабатывающих заводах применяются световые завесы и лазерные сканеры с зонами замедления и остановки, а также ограждающие клетки с контроллерами безопасности и блокировками дверей. На установках отбора проб используются коллаборативные манипуляторы со встроенным силомоментным ограничением (остановкой при малейшем контакте), тактильными накладками зон остановки и программируемыми виртуальными стенами. Фактически создаётся адаптивная система безбарьерного взаимодействия с многоуровневой защитой.
Рассмотренные примеры показывают: несмотря на различие подходов, все компании сочетают физические барьеры, сенсорный контроль присутствия человека и организационные регламенты. Именно это сочетание ложится в основу предлагаемой далее системы и её дорожной карты.
2. Ответственность и нормативная база
За обеспечение безопасности при интеграции роботов в производство отвечают все участники процесса. Производитель отвечает за соответствие техники установленным стандартам, наличие сертификатов и инструкций по безопасной эксплуатации. Интегратор несёт ответственность за правильную установку и настройку защитных систем. Эксплуатирующая компания обязана обучить персонал, создать и контролировать состояние барьеров безопасности, соблюдать нормы охраны труда. Если из-за машины пострадал человек, ответственность регулирует Гражданский кодекс РФ, а в случаях с тяжкими последствиями применяются нормы Уголовного кодекса РФ.
В мире и в России действуют нормы, формирующие требования к системам безопасности промышленных роботов: они описывают, как проектировать установки, проверять защитные решения и контролировать аварийные режимы, – без их выполнения оборудование нельзя вводить в эксплуатацию. Международные стандарты служат универсальными ориентирами с едиными требованиями для компаний по всему миру. Российская нормативная база основана на тех же принципах, но учитывает особенности национальной сертификации, контроль Ростехнадзора и нормы охраны труда.
Практическую ценность нормативная база имеет уже на старте реализации – при формировании технических требований к роботу. Так, класс взрывозащищённого исполнения определяется по «Правилам устройства электроустановок» (ПУЭ), ГОСТ 31610.7-2017 (IEC 60079-7:2015) и техническому регламенту Таможенного союза «О безопасности оборудования для работы во взрывоопасных средах» (ТР ТС 825); степень защиты оболочки (код IP) -по ГОСТ 14254-2015 (IEC 60529:2013). Требования функциональной безопасности задают комплексы стандартов МЭК 61508 и МЭК 61511 (ГОСТ Р МЭК 61508, ГОСТ Р МЭК 61511), требования кибербезопасности промышленных систем – комплекс МЭК 62443 (ГОСТ Р МЭК 62443), а безопасность транспортных логистических (мобильных) роботов – ГОСТ Р 60.6.2.2-2025 (ИСО 3691-4:2023).
3. Система из пяти элементов
Система безопасной интеграции промышленных роботов состоит из пяти последовательных элементов: анализ производственных процессов, выбор робота и сопутствующего оборудования, проектирование производственной среды, обучение персонала, тестирование и ввод в эксплуатацию. Рассмотрим каждый элемент подробнее.
3.1. Анализ производственных процессов
Комплексный анализ текущих процессов закладывает фундамент для проектирования будущей архитектуры, снижает риски и помогает обосновать инвестиции. Он включает три направления работы:
- Оценка существующей инфраструктуры – инвентаризация материальных активов с выявлением степени износа оборудования и оценкой технологичности.
- Определение потенциальных рисков и опасностей – моделирование и сценарный анализ операционных, логистических и производственных рисков.
- Выявление областей для автоматизации – приоритизация процессов для внедрения программных решений и промышленной роботизации: выбираются участки, где роботизация приносит наибольшую ценность – сокращение ручного труда, минимизацию брака, экономию ресурсов или повышение безопасности труда.
3.2. Выбор робота и сопутствующего оборудования
Выбор промышленного робота – сложная инженерная задача, требующая точного сопоставления спецификаций оборудования с условиями объекта. Чтобы обеспечить безопасность, оптимизировать процессы и избежать избыточных затрат, проводится аудит по ключевым параметрам:
- Класс защиты (IP) – устойчивость робота к пыли, влаге и агрессивным средам.
- Грузоподъёмность и досягаемость – максимальный вес и расстояние, на которое робот способен дотянуться.
- Точность позиционирования (повторяемость) – стабильность возврата в одну и ту же точку; параметр критичен для сварки, сборки и работы со станками.
- Совместимость с оборудованием и ПО – робот должен «понимать» контроллеры и интерфейсы связи, встраиваться в общую систему управления; важна и поддержка машинного зрения, если оно планируется.
Перечень не является исчерпывающим и зависит от рабочей среды, характера операций, нормативных и корпоративных требований.
3.3. Проектирование производственной среды
Грамотная организация пространства снижает риски для людей и оборудования и требует соблюдения стандартов (таких как ГОСТ Р 60.1.2.2, ГОСТ ISO 10218). Основные меры безопасности:
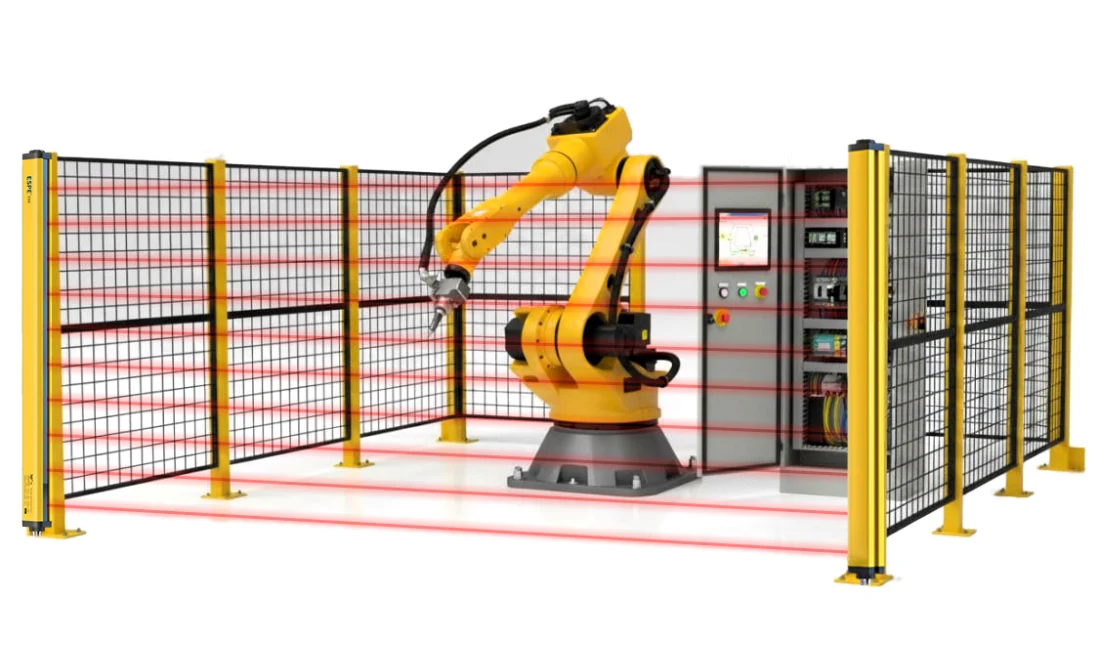
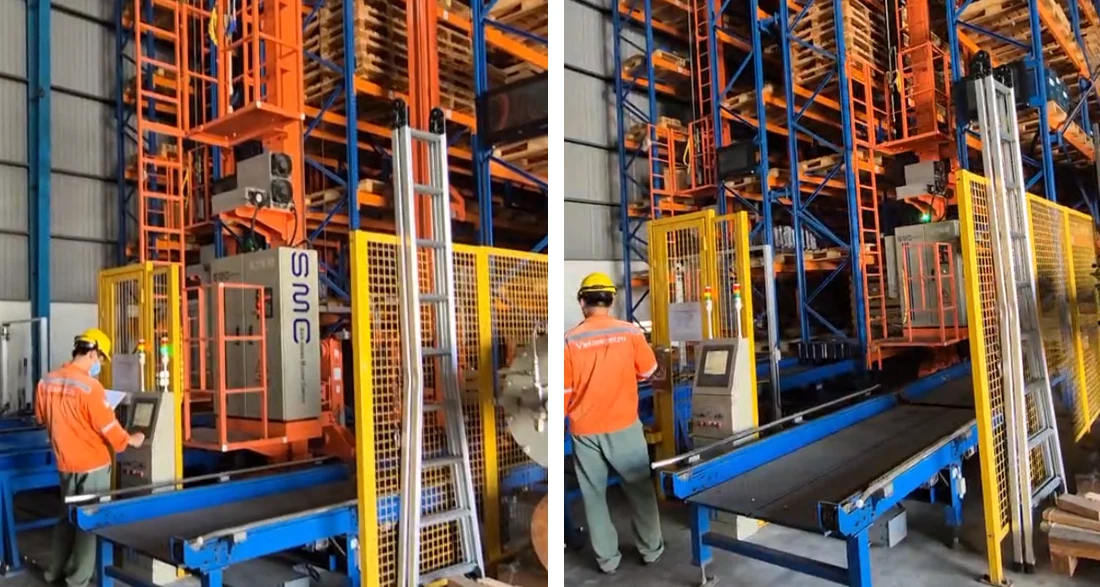
- Ограждения и знаки. Прочные металлические панели изолируют рабочую зону робота; сигнальные ограждения и предупреждающие знаки обозначают опасные участки.
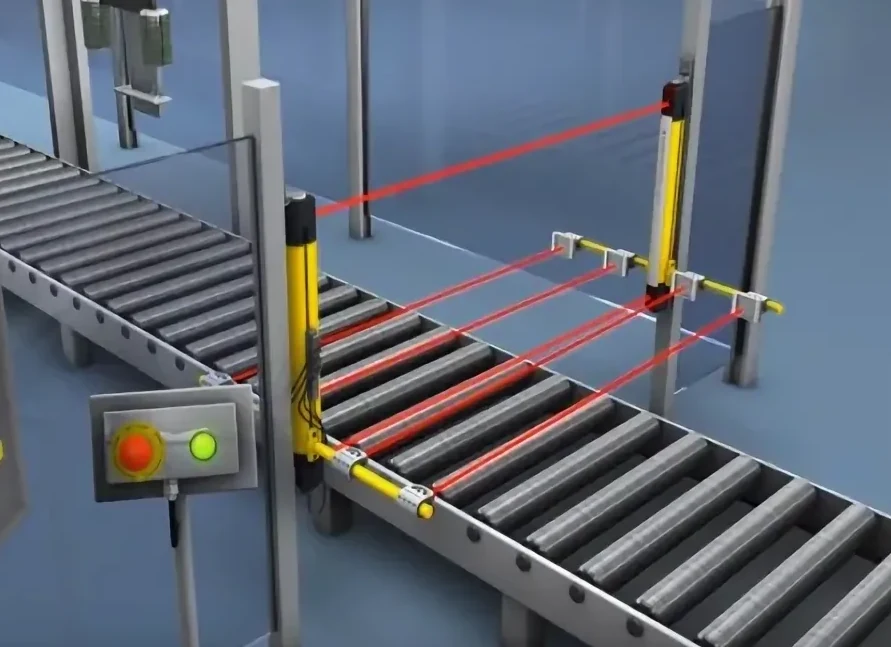
- Датчики присутствия. Световые завесы мгновенно останавливают робота при пересечении луча; лазерные сканеры создают виртуальные защитные поля – при входе человека робот замедляется или останавливается.
- Сигнализация и оповещение. Датчики, контроллеры и исполнительные устройства объединяются в единый комплекс, предотвращающий аварии и защищающий персонал.
3.4. Обучение персонала
Обучение сотрудников работе с роботизированными системами предотвращает травмы и оптимизирует процессы. Программы и инструктажи знакомят персонал с правилами охраны труда, устройством оборудования, процедурами аварийной остановки и алгоритмами действий в нештатных ситуациях. Ключевые составляющие:
- Нормативная база: внутренние документы – например, инструкции по охране труда при эксплуатации роботов – синтезируют техническую документацию производителя и требования охраны труда.
- Инструктаж: персоналу объясняют базовые принципы работы оборудования, учат распознавать риски, правильно использовать защитные ограждения и соблюдать регламент взаимодействия человека и машины.
- Практика на симуляторах: безопасный и эффективный способ освоить управление роботами без риска повредить дорогостоящую технику и травмироваться самому.
- Практика на реальном оборудовании: критически важна для безопасной эксплуатации, предотвращения травм и минимизации брака.
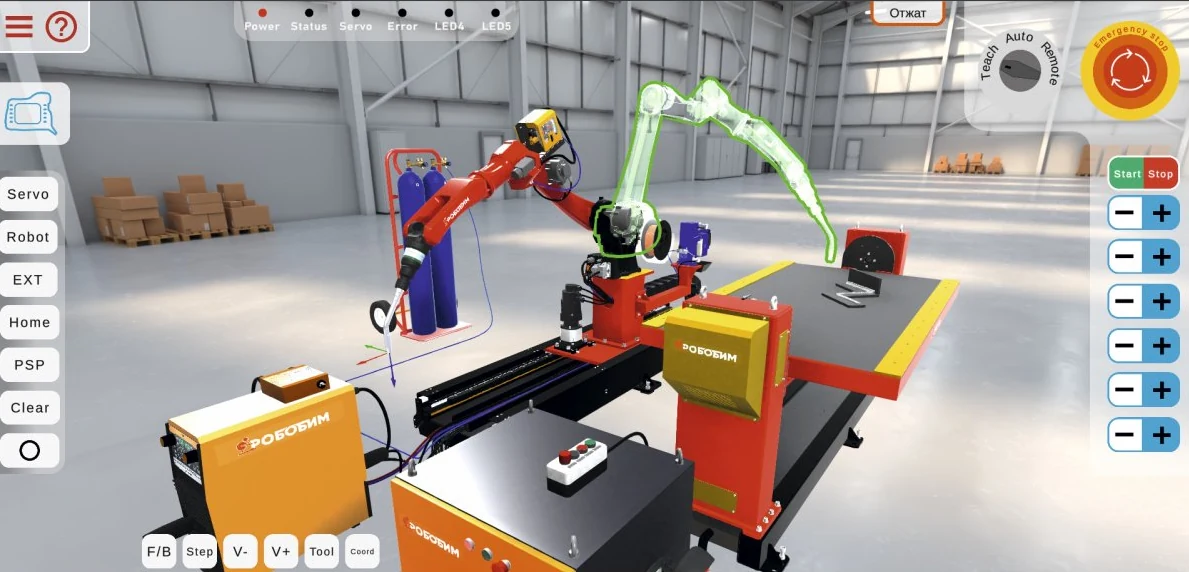
3.5. Тестирование и ввод в эксплуатацию
Это многоэтапный процесс, включающий симуляцию, стендовые проверки и отладку в реальных условиях. Его цель – обеспечить точность, безопасность и стабильную интеграцию робототехнического комплекса. Основные этапы:
- Покомпонентное тестирование – пошаговая проверка механических узлов, электроники и ПО, предотвращающая поломки и гарантирующая безопасную работу каждого элемента (манипулятора, привода, контроллера).
- Интеграционное тестирование – проверка взаимодействия всех компонентов с производственной линией.
- Функциональное и системное тестирование – проверка точности выполнения базовых команд управляющей программы.
- Опытно–промышленная эксплуатация – финальное тестирование в реальных условиях до полномасштабного внедрения: оценка надёжности, обучение персонала, подтверждение экономической эффективности роботизации.
4. Дорожная карта внедрения системы
Чтобы пять элементов системы не остались набором разрозненных рекомендаций, их целесообразно развернуть во времени – в виде дорожной карты внедрения. Она охватывает пять этапов: подготовку и обследование, проектирование и подготовку пилота, пилотное внедрение, масштабирование и стандартизацию, а затем промышленную эксплуатацию с непрерывным совершенствованием. Общая продолжительность первых четырёх этапов составляет от восьми до четырнадцати месяцев, после чего комплекс переходит в режим постоянной эксплуатации.
Этап I – «Подготовка и обследование» (1-2 месяца)
Цель – определить целесообразность и границы проекта, сформировать требования к безопасной интеграции. На этом этапе идентифицируются технологические операции с высоким потенциалом роботизации и выбираются пилотные объекты; оцениваются условия эксплуатации: наличие взрывоопасных зон (и, соответственно, необходимость взрывозащищённого исполнения робота), климатические условия – диапазон температур, влажность, запылённость, агрессивные среды. Проводится идентификация угроз функциональной безопасности (влияние отказов робота на технологический процесс) и предварительная оценка физической безопасности персонала и киберрисков при подключении робота к промышленной сети. Завершают этап разработку технических требований (взрывозащищённое исполнение, степень защиты IP, ходовые качества, автономность, грузоподъёмность), определение интерфейсов интеграции с АСУ ТП и системой ПАЗ, базовое технико-экономическое обоснование, создание рабочей группы из представителей профильных подразделений и анализ нормативной базы по стандартам МЭК 61508, МЭК 62443 и ГОСТ Р 60.6.2.2-2025.
Этап II – «Проектирование и подготовка пилота» (2–4 месяца)
Цель – разработать безопасную архитектуру, выбрать оборудование и подготовить пилотную зону. Формируется концепция безопасной интеграции: уровни управления (полевой уровень роботов и контроллеров зоны, уровень диспетчеризации), маршрутизация данных, взаимодействие с противоаварийной защитой; назначаются уровни полноты безопасности (SIL) для контуров аварийного останова и контроля выхода робота за разрешённые зоны; разрабатывается методика зонирования – выделение строгих запретных зон, зон совместной работы с персоналом и зон свободного перемещения. Составляется детальное техническое задание на робота-обходчика (взрывозащищённое исполнение, камеры, газоанализаторы, микрофон, динамик, LiDAR) и робота-тележку, проводятся конкурентные переговоры с производителями с проверкой сертификатов взрывозащиты и соответствия нормативным требованиям. Параллельно проектируются промышленная беспроводная сеть с полным радиопокрытием и резервированием каналов и архитектура кибербезопасности: сегментация сети, изоляция трафика роботов от офисных систем, межсетевые экраны, системы обнаружения вторжений, аутентификация устройств и защищённое обновление ПО. Завершается этап адаптацией инфраструктуры пилотного участка (зарядные станции, маркерные линии и RFID-метки, цифровая карта объекта) и приёмочными испытаниями опытных образцов с предварительным аудитом соответствия стандартам функциональной и кибербезопасности.
Этап III – «Пилотное внедрение и отработка технологии» (2-3 месяца)
Цель – подтвердить работоспособность, безопасность и эффективность решения на реальном объекте. Выполняются монтаж и пусконаладка: установка роботов и интеграционного ПО, калибровка сенсоров, настройка алгоритмов локализации и верификация точности навигации. Отрабатываются сценарии: обучение нейросетевых моделей распознавания целевых объектов (показания манометров, состояние задвижек, утечки), расписание обходов и автоматический запуск по событию, интеграция с системой ПАЗ – безопасный останов робота при активации противоаварийной защиты и автоматическое освобождение путей эвакуации. Отдельный блок посвящён совместной работе с персоналом: пусконаладка бортовых систем безопасности (лазерные сканеры, радары, звуковая и световая сигнализация, кнопки аварийного останова), программирование безопасной скорости и защитных зон, натурные испытания с участием оперативного персонала с имитацией экстренных ситуаций. Приёмно-сдаточные испытания включают проверку каждого сценария и 72-часовой прогон без вмешательства человека, подтверждение требований кибербезопасности тестированием на проникновение, а также обучение операторов и обслуживающего персонала, включая подрядные организации. На заключении этапа накапливается статистика: процент успешно выполненных заданий, точность обнаружения дефектов, ложные срабатывания, наработка на отказ – и оценивается система безопасности роботов по факту инцидентов и нештатных ситуаций.
Этап IV – «Масштабирование и стандартизация» (3-5 месяцев)
Цель – распространить решение на основные производственные активы с унификацией подходов. По итогам опытно-промышленных испытаний дорабатываются конструкция роботов (защита от налипания снега, улучшение проходимости) и алгоритмы, выпускаются окончательные редакции регламентов взаимодействия «человек – робот», инструкций по охране труда и инструктажей. Проводится нормативно-разрешительная работа: экспертиза промышленной безопасности и получение разрешения на применение технических устройств на опасных производственных объектах, утверждение внутренних стандартов общества по безопасной эксплуатации мобильных роботов. Строится система технической поддержки: служба эксплуатации, внедрение предиктивной диагностики состояния роботов (анализ моточасов, вибрации, износа батарей), обучение оперативного персонала основам устранения типовых неисправностей. Наконец, организуется непрерывный мониторинг кибербезопасности: подключение парка роботов к системам предприятия, регулярный анализ логов на признаки аномалий, план упреждающего обновления встроенного ПО и антивирусных баз с тестированием обновлений на полигоне перед промышленной установкой.
Этап V – «Промышленная эксплуатация и непрерывное совершенствование»
Цель – закрепить роботизированные комплексы как неотъемлемую часть производственного процесса и постоянно повышать их ценность. Утверждаются показатели эффективности: сокращение времени реагирования на отклонения и снижение числа обходов персоналом в опасных зонах для робота–обходчика и аналогичные KPI для других классов роботов; показатели работы роботов включаются в оперативные сводки. Расширяется функциональность: дополнительные полезные нагрузки, интеграция с системами компьютерного зрения верхнего уровня для автоматической паспортизации оборудования и прогноза отказов, использование цифровых двойников для оптимизации маршрутов и моделирования нештатных ситуаций. Роботы-обходчики взаимодействуют с беспилотными летательными аппаратами при осмотре труднодоступных объектов, роботы-тележки стыкуются со складскими системами и системами учёта товарно-материальных ценностей. Наконец, устанавливается цикл постоянного аудита: ежегодные проверки функциональной и кибербезопасности, в том числе с привлечением внешних экспертов, включение модулей по безопасному взаимодействию с роботами во все инструктажи и учебные тревоги, участие в отраслевых сообществах по роботизации и внедрение лучших практик.
Сводная структура дорожной карты представлена в таблице 1.
Таблица 1. Этапность работы системы безопасной интеграции роботов
| Этап | Сроки | Цель и ключевое содержание |
|---|---|---|
| I. Подготовка и обследование | 1-2 месяца | Оценка зон автоматизации, рисков и условий эксплуатации; технические требования; ТЭО; рабочая группа; анализ нормативной базы |
| II. Проектирование и подготовка пилота | 2-4 месяца | Архитектура безопасной интеграции, зонирование, ТЗ и выбор поставщика, инфраструктура связи и кибербезопасности, приёмочные испытания |
| III. Пилотное внедрение | 2-3 месяца | Монтаж и пусконаладка, интеграция с АСУ ТП и ПАЗ, совместная работа с персоналом, испытания (72-часовой прогон), обучение |
| IV. Масштабирование и стандартизация | 3-5 месяцев | Доработка по итогам ОПИ, экспертиза промбезопасности, внутренние стандарты, служба эксплуатации, мониторинг кибербезопасности |
| V. Промышленная эксплуатация | Постоянно | KPI эффективности, расширение функциональности, интеграция с внешними системами, ежегодные аудиты безопасности |
Заключение
Предлагаемая система универсальна, поэтому может быть внедрена на всех предприятиях, которые планируют применять роботов в своих процессах.
Промышленные роботы – уже не дань моде, а обязательное условие конкурентоспособности. Автоматизация увеличивает производительность, снижает процент брака и операционные затраты. Внедрение системы безопасной интеграции роботов позволит перейти от реагирования на происшествия к их предупреждению, снизить производственный травматизм, сократить ущерб активам компании, а также повысить общую эффективность.
Дорожная карта, изложенная в настоящей статье, придаёт системе практическое измерение: она показывает, как распределить работу по анализу процессов, выбору оборудования, проектированию среды, обучению персонала и вводу в эксплуатацию на конкретные этапы с измеримыми результатами – от пилотного участка с 72-часовым безаварийным прогоном до промышленной эксплуатации с ежегодными аудитами и непрерывным совершенствованием. Таким образом, безопасность перестаёт быть разовым мероприятием и становится встроенным свойством производственной культуры предприятия.