การบูรณาการหุ่นยนต์อุตสาหกรรมเข้ากับกระบวนการผลิตขององค์กรอย่างปลอดภัย
บทนำ
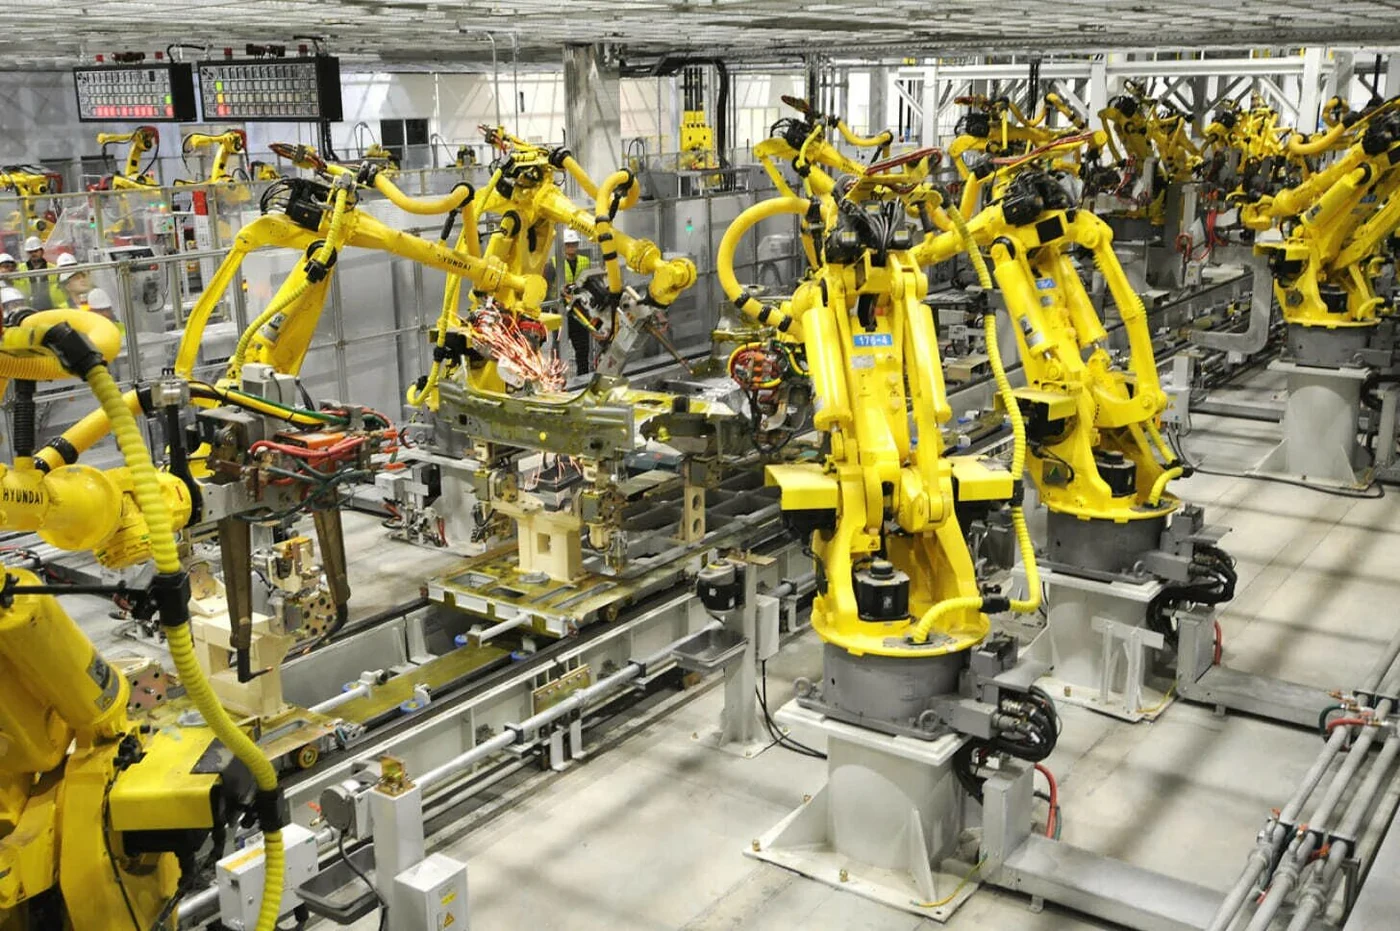
ท่ามกลางภาวะขาดแคลนแรงงานและการชะลอตัวของการเติบโตทางเศรษฐกิจ การใช้หุ่นยนต์ได้กลายเป็นปัจจัยสำคัญของการพัฒนาอย่างยั่งยืน การผลิตและการใช้งานหุ่นยนต์อุตสาหกรรมในรัสเซียกำลังเติบโตอย่างต่อเนื่อง และในขณะเดียวกัน ประเด็นด้านความปลอดภัยในสถานประกอบการก็ทวีความสำคัญยิ่งขึ้น เนื่องจากอุบัติการณ์ที่เกิดขึ้นจากการทำงานร่วมกันระหว่างมนุษย์กับเครื่องจักรไม่ได้หมายถึงความเสี่ยงต่อสุขภาพของพนักงานเพียงอย่างเดียว แต่ยังรวมถึงการหยุดชะงักของอุปกรณ์ที่มีราคาสูงอีกด้วย
ประวัติศาสตร์มีบทเรียนอันน่าสลดใจให้เห็นมาแล้ว การเสียชีวิตของพนักงานรายแรกอันเนื่องมาจากหุ่นยนต์เกิดขึ้นเมื่อวันที่ 25 มกราคม 1979 ที่โรงหล่อของบริษัท Ford ในรัฐมิชิแกน โดย Robert Williams พนักงานของโรงงานถูกแขนกลอัตโนมัติน้ำหนักประมาณห้าตัน ซึ่งทำหน้าที่หยิบชิ้นส่วนโลหะสำหรับยานยนต์ออกจากชั้นวาง กระแทกเข้าที่ศีรษะและบดทับจนเสียชีวิต ก่อนเกิดเหตุ หุ่นยนต์เริ่มแสดงข้อมูลจำนวนชิ้นส่วนบนชั้นวางผิดพลาด Williams จึงถูกส่งไปตรวจนับด้วยตนเอง และที่ชั้นวางระดับที่สามนั่นเองที่รถลำเลียงอัตโนมัติของหุ่นยนต์เคลื่อนเข้ามาชนเขา กว่าจะมีผู้พบร่างก็ผ่านไปถึงครึ่งชั่วโมง และในปี 1983 ศาลได้ตัดสินว่าสาเหตุของการเสียชีวิตเกิดจากระบบความปลอดภัยที่บกพร่องของสถานประกอบการ รวมถึงการไม่มีสัญญาณเสียงเตือนเมื่อมีมนุษย์อยู่ในพื้นที่
แม้ข้อมูลสถิติจะยังไม่สมบูรณ์ทั้งหมด แต่ก็ยืนยันได้ว่าปัญหานี้ไม่ได้หมดไปตามกาลเวลา สถาบันแห่งชาติเพื่อความปลอดภัยและอาชีวอนามัยของสหรัฐอเมริกาได้บันทึกเหตุการณ์เสียชีวิตที่เกี่ยวข้องกับหุ่นยนต์ไว้ 41 รายในช่วงปี 1992–2017 ขณะที่ข้อมูลจากบริษัทประกันภัยระบุว่าในเยอรมนีมีอุบัติการณ์ที่เกี่ยวกับหุ่นยนต์อุตสาหกรรมเกิดขึ้นราว 100 ครั้งต่อปี ส่วนสำนักงานบริหารความปลอดภัยและอาชีวอนามัยของสหรัฐอเมริการายงานการบาดเจ็บจากการทำงานประมาณ 5,000 รายต่อปี สาเหตุส่วนใหญ่ของการบาดเจ็บเกิดจากการกระแทกและการชน การถูกหนีบหรือกดทับในรัศมีการทำงานของหุ่นยนต์ การสัมผัสชิ้นส่วนกลไก การถูกไฟฟ้าดูด และความขัดข้องของระบบความปลอดภัย ทั้งนี้ ปัจจัยด้านมนุษย์และการจัดพื้นที่ทำงานมีบทบาทสำคัญอย่างยิ่ง เนื่องจากอุบัติการณ์จำนวนมากเกิดจากความผิดพลาดของบุคลากรหรือการวางระบบโลจิสติกส์ที่ไม่รัดกุม
ด้วยเหตุนี้จึงเกิดคำถามสำคัญขึ้นว่า เราจะวางระบบการบูรณาการหุ่นยนต์อุตสาหกรรมเข้ากับกระบวนการผลิตขององค์กรอย่างปลอดภัยได้อย่างไร และจะดำเนินการตามลำดับขั้นตอนเพื่อนำไปสู่การใช้งานจริงในระดับอุตสาหกรรมโดยปราศจากความเสี่ยงและเวลาหยุดชะงักได้ด้วยวิธีใด
1. แนวปฏิบัติของบริษัทในรัสเซีย: กลุ่มอุตสาหกรรมน้ำมันและก๊าซ
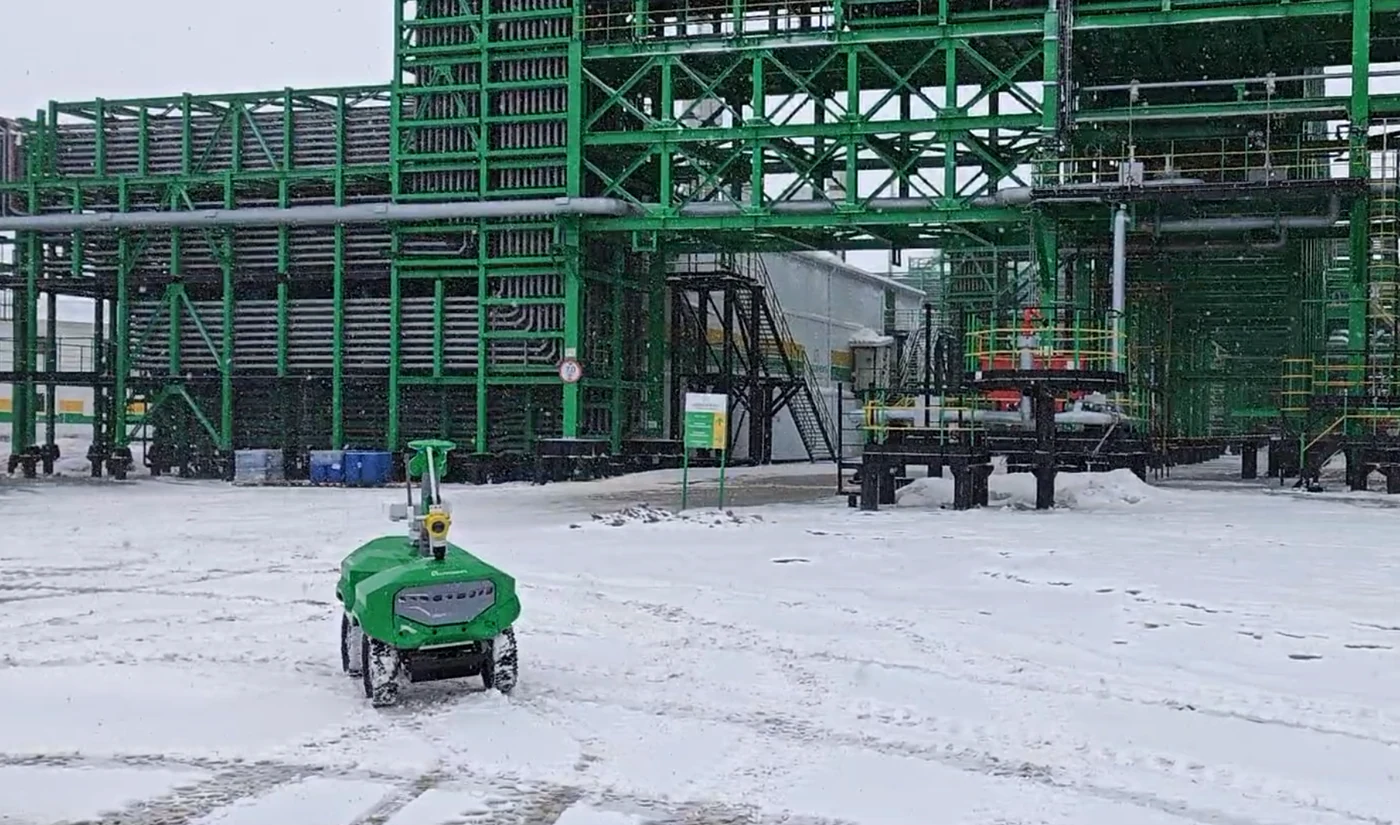
ภาคอุตสาหกรรมน้ำมันและก๊าซของรัสเซียได้นำมาตรการปกป้องบุคลากรและอุปกรณ์มาใช้อย่างจริงจังแล้ว และประสบการณ์ของบริษัทขนาดใหญ่ก็สะท้อนให้เห็นแนวทางที่หลากหลายในการแก้ไขโจทย์ดังกล่าวได้เป็นอย่างดี
บริษัท LUKOIL ใช้แผงกั้นโพลีคาร์บอเนตที่มาพร้อมตัวล็อกแม่เหล็กนิรภัยในตัว ระบบป้องกันรังสี UV และการกระเด็นของสะเก็ดไฟ ตลอดจนไฟสัญญาณแสดงสถานะแบบไฟจราจรสำหรับการป้องกันทางกายภาพจากหุ่นยนต์แขนกลและหุ่นยนต์เชื่อม ซึ่งช่วยให้บุคลากรเข้าใจโหมดการทำงานของหุ่นยนต์ได้ทันที ส่วนบนแท่นขุดเจาะนอกชายฝั่งมีการใช้ยานสำรวจใต้น้ำควบคุมจากระยะไกล โดยความปลอดภัยในการทำงานร่วมกับนักประดาน้ำและเจ้าหน้าที่บนดาดฟ้าจะอิงตามระเบียบการแบ่งเขตพื้นที่อย่างเคร่งครัด ตัวล็อกสายเคเบิล และระบบตัดการสั่งงานด้วยคลื่นความถี่วิทยุเมื่อมีบุคลากรอยู่ในพื้นที่อันตราย
ที่บริษัท Rosneft ให้ความสำคัญกับหุ่นยนต์เคลื่อนที่และหุ่นยนต์ตรวจสอบ รวมถึงการปฏิบัติงานอันตรายจากระยะไกล ซึ่งในตัวของมันเองถือเป็นการนำมนุษย์ออกจากพื้นที่เสี่ยงอยู่แล้ว แต่ทุกระบบยังคงติดตั้งวงจรความปลอดภัยสำหรับบุคลากรที่ปฏิบัติงานอยู่ในบริเวณโดยรอบ ระบบหุ่นยนต์ทำความสะอาดถังเก็บผลิตภัณฑ์ได้รับการติดตั้งสถานีควบคุมระยะไกลพร้อมระบบตรวจสอบสถานะหุ่นยนต์ อุปกรณ์ล็อกนิรภัยที่ป้องกันการจ่ายผลิตภัณฑ์เข้าสู่ถังขณะหุ่นยนต์กำลังทำงาน ตลอดจนสัญญาณเตือนทั้งเสียงและแสงเพื่อแจ้งว่าหุ่นยนต์กำลังอยู่ในโหมดอัตโนมัติ
บริษัท Tatneft เดินหน้าพัฒนาการใช้หุ่นยนต์ในธุรกิจบริการด้านปิโตรเลียมและโรงงานผลิตเครื่องจักรกล โดยมุ่งเน้นความปลอดภัยของบุคลากรที่ต้องทำงานใกล้กับเครื่องจักรกลหนัก บนแท่นขุดเจาะอัตโนมัติจะมีหุ่นยนต์แขนกลทำหน้าที่หย่อนและดึงท่อรวมถึงการขันเกลียวท่อ โดย “พื้นที่สีแดง” อันตรายรอบโรเตอร์จะได้รับการตรวจจับด้วย LiDAR และเสาไฟสัญญาณ พร้อมระบบยืนยันตัวตนบุคลากรภาคบังคับด้วยป้าย RFID ซึ่งรับประกันว่าหุ่นยนต์จะหยุดทำงานทันทีหากมีคนก้าวเข้าสู่เขตอันตราย
บริษัท Gazprom Neft เป็นผู้นำทั้งในด้านขนาดและความเป็นระบบของการนำหุ่นยนต์มาใช้ในกลุ่มบริษัทน้ำมันของรัสเซีย โดยที่นี่ถือว่าการบูรณาการหุ่นยนต์อย่างปลอดภัยเป็นส่วนหนึ่งของแนวคิดรวมด้านความปลอดภัยทางดิจิทัลและความปลอดภัยทางอุตสาหกรรม ในโรงกลั่นน้ำมันมีการใช้ม่านแสงนิรภัยและเครื่องสแกนเลเซอร์ที่กำหนดโซนชะลอความเร็วและโซนหยุดทำงาน รวมถึงกรงกั้นนิรภัยพร้อมตัวควบคุมความปลอดภัยและระบบล็อกประตู ส่วนในหน่วยเก็บตัวอย่างผลิตภัณฑ์มีการใช้แขนกลร่วมปฏิบัติงานที่มีระบบจำกัดแรงและแรงบิดในตัว (หยุดทำงานทันทีเมื่อเกิดการสัมผัสเพียงเล็กน้อย) แผ่นรับสัมผัสสำหรับโซนหยุดทำงาน และกำแพงเสมือนที่ตั้งโปรแกรมได้ ซึ่งเท่ากับเป็นการสร้างระบบการทำงานร่วมกันแบบไร้สิ่งกีดขวางที่ปรับตัวได้และมีการป้องกันหลายระดับ
ตัวอย่างที่กล่าวมาแสดงให้เห็นว่า แม้แต่ละบริษัทจะมีแนวทางที่แตกต่างกัน แต่ทุกแห่งล้วนผสมผสานสิ่งกีดขวางทางกายภาพ การตรวจจับการมีอยู่ของมนุษย์ด้วยเซ็นเซอร์ และระเบียบปฏิบัติขององค์กรเข้าด้วยกัน การผสมผสานนี้เองที่เป็นรากฐานของระบบและโรดแมปที่จะนำเสนอต่อไป
2. ความรับผิดชอบและกรอบกฎหมายมาตรฐาน
ผู้มีส่วนร่วมทุกฝ่ายในกระบวนการล้วนมีหน้าที่รับผิดชอบร่วมกันในการรักษาความปลอดภัยเมื่อบูรณาการหุ่นยนต์เข้าสู่สายการผลิต ผู้ผลิตต้องรับผิดชอบให้เครื่องจักรเป็นไปตามมาตรฐานที่กำหนด มีใบรับรองและคู่มือการใช้งานอย่างปลอดภัย ผู้วางระบบ (System Integrator) รับผิดชอบการติดตั้งและการตั้งค่าระบบป้องกันให้ถูกต้อง ส่วนบริษัทผู้ใช้งานมีหน้าที่ฝึกอบรมบุคลากร จัดทำและตรวจสอบสภาพของมาตรการกั้นขวางเพื่อความปลอดภัย ตลอดจนปฏิบัติตามข้อกำหนดด้านอาชีวอนามัยและความปลอดภัย (HSE) หากเกิดเหตุที่มีผู้ได้รับบาดเจ็บจากเครื่องจักร ความรับผิดชอบจะเป็นไปตามประมวลกฎหมายแพ่งของสหพันธรัฐรัสเซีย และในกรณีที่เกิดผลกระทบร้ายแรงจะบังคับใช้บทบัญญัติตามประมวลกฎหมายอาญาของสหพันธรัฐรัสเซีย
ทั้งในระดับสากลและในรัสเซียมีข้อกำหนดที่เป็นตัววางหลักเกณฑ์สำหรับระบบความปลอดภัยของหุ่นยนต์อุตสาหกรรม โดยระบุวิธีออกแบบชุดอุปกรณ์ การตรวจสอบโซลูชันป้องกัน และการควบคุมโหมดฉุกเฉิน ซึ่งหากไม่ปฏิบัติตามข้อกำหนดเหล่านี้จะไม่สามารถนำอุปกรณ์เข้าสู่การใช้งานจริงได้ มาตรฐานสากลทำหน้าที่เป็นแนวทางอ้างอิงร่วมกันที่มีข้อกำหนดเป็นหนึ่งเดียวสำหรับบริษัททั่วโลก ส่วนกรอบมาตรฐานของรัสเซียก็ตั้งอยู่บนหลักการเดียวกัน แต่คำนึงถึงลักษณะเฉพาะของการรับรองมาตรฐานระดับชาติ การกำกับดูแลของ Rostekhnadzor และข้อกำหนดด้านอาชีวอนามัยและความปลอดภัย
กรอบมาตรฐานมีคุณค่าในทางปฏิบัติตั้งแต่เริ่มต้นโครงการ นั่นคือในขั้นตอนการกำหนดข้อกำหนดทางเทคนิคของหุ่นยนต์ ตัวอย่างเช่น ระดับการป้องกันการระเบิดจะกำหนดตามข้อบังคับการติดตั้งทางไฟฟ้า (PUE) มาตรฐาน GOST 31610.7-2017 (IEC 60079-7:2015) และระเบียบทางเทคนิคของสหภาพศุลกากรว่าด้วยความปลอดภัยของอุปกรณ์สำหรับใช้งานในบรรยากาศที่อาจเกิดการระเบิด (TR CU 825) ส่วนระดับการป้องกันของกรอบหุ้ม (รหัส IP) อ้างอิงตามมาตรฐาน GOST 14254-2015 (IEC 60529:2013) สำหรับข้อกำหนดด้านความปลอดภัยเชิงหน้าที่ (Functional Safety) กำหนดไว้ในชุดมาตรฐาน IEC 61508 และ IEC 61511 (GOST R IEC 61508, GOST R IEC 61511) ข้อกำหนดด้านความมั่นคงปลอดภัยไซเบอร์ของระบบอุตสาหกรรมกำหนดโดยชุดมาตรฐาน IEC 62443 (GOST R IEC 62443) และความปลอดภัยของหุ่นยนต์ขนส่งโลจิสติกส์ (หุ่นยนต์เคลื่อนที่) อ้างอิงตามมาตรฐาน GOST R 60.6.2.2-2025 (ISO 3691-4:2023)
3. ระบบห้าองค์ประกอบ
ระบบการบูรณาการหุ่นยนต์อุตสาหกรรมอย่างปลอดภัยประกอบด้วยห้าองค์ประกอบที่ต่อเนื่องกัน ได้แก่ การวิเคราะห์กระบวนการผลิต การคัดเลือกหุ่นยนต์และอุปกรณ์ประกอบ การออกแบบสภาพแวดล้อมการผลิต การฝึกอบรมบุคลากร และการทดสอบพร้อมการตรวจรับเข้าสู่การใช้งานจริง เรามาพิจารณาแต่ละองค์ประกอบโดยละเอียด
3.1. การวิเคราะห์กระบวนการผลิต
การวิเคราะห์กระบวนการทำงานปัจจุบันอย่างรอบด้านเป็นการวางรากฐานสำหรับการออกแบบสถาปัตยกรรมในอนาคต ช่วยลดความเสี่ยง และสนับสนุนการวิเคราะห์ความคุ้มค่าในการลงทุน โดยครอบคลุมงานสามด้านหลัก ดังนี้
- การประเมินโครงสร้างพื้นฐานที่มีอยู่ – การสำรวจทรัพย์สินถาวรเพื่อระบุระดับความเสื่อมสภาพของอุปกรณ์และประเมินความพร้อมทางเทคโนโลยี
- การระบุความเสี่ยงและอันตรายที่อาจเกิดขึ้น – การสร้างแบบจำลองและการวิเคราะห์สถานการณ์จำลองของความเสี่ยงด้านการปฏิบัติงาน โลจิสติกส์ และการผลิต
- การกำหนดขอบเขตงานที่เหมาะสำหรับระบบอัตโนมัติ – การจัดลำดับความสำคัญของกระบวนการที่จะนำซอฟต์แวร์และหุ่นยนต์อุตสาหกรรมมาใช้ โดยเลือกจุดที่การใช้หุ่นยนต์สร้างคุณค่าได้สูงสุด เช่น ลดการใช้แรงงานคน ลดของเสียให้น้อยที่สุด ประหยัดทรัพยากร หรือยกระดับความปลอดภัยในการทำงาน
3.2. การคัดเลือกหุ่นยนต์และอุปกรณ์ประกอบ
การเลือกหุ่นยนต์อุตสาหกรรมเป็นโจทย์ทางวิศวกรรมที่ซับซ้อนซึ่งต้องเทียบเคียงข้อมูลจำเพาะของอุปกรณ์ให้สอดคล้องกับสภาพหน้างานอย่างแม่นยำ เพื่อรับประกันความปลอดภัย เพิ่มประสิทธิภาพกระบวนการ และหลีกเลี่ยงค่าใช้จ่ายที่เกินความจำเป็น จึงต้องมีการตรวจสอบตามพารามิเตอร์หลักต่อไปนี้
- ระดับการป้องกัน (IP) – ความทนทานของหุ่นยนต์ต่อฝุ่น ความชื้น และสภาพแวดล้อมที่มีฤทธิ์กัดกร่อน
- น้ำหนักบรรทุกและระยะเอื้อม – น้ำหนักสูงสุดที่รับได้และระยะทางไกลสุดที่หุ่นยนต์สามารถเอื้อมถึง
- ความแม่นยำในการกำหนดตำแหน่ง (ความสามารถในการทำซ้ำ) – ความเสถียรในการเคลื่อนกลับมายังจุดเดิม ซึ่งเป็นพารามิเตอร์สำคัญอย่างยิ่งสำหรับงานเชื่อม งานประกอบ และการทำงานร่วมกับเครื่องจักรกล
- ความเข้ากันได้กับอุปกรณ์และซอฟต์แวร์ – หุ่นยนต์ต้องสามารถสื่อสารกับตัวควบคุมและอินเทอร์เฟซการเชื่อมต่อได้ รวมถึงผสานเข้ากับระบบควบคุมหลักได้อย่างราบรื่น ตลอดจนรองรับระบบแมชชีนวิชันหากมีแผนจะใช้งาน
รายการข้างต้นยังไม่ใช่ทั้งหมด แต่จะขึ้นอยู่กับสภาพแวดล้อมการทำงาน ลักษณะของงาน ตลอดจนข้อกำหนดทางกฎหมายและมาตรฐานขององค์กร
3.3. การออกแบบสภาพแวดล้อมการผลิต
การจัดพื้นที่อย่างเหมาะสมช่วยลดความเสี่ยงต่อผู้ปฏิบัติงานและอุปกรณ์ และต้องปฏิบัติตามมาตรฐานที่เกี่ยวข้อง (เช่น GOST R 60.1.2.2 และ GOST ISO 10218) โดยมีมาตรการความปลอดภัยหลักดังนี้
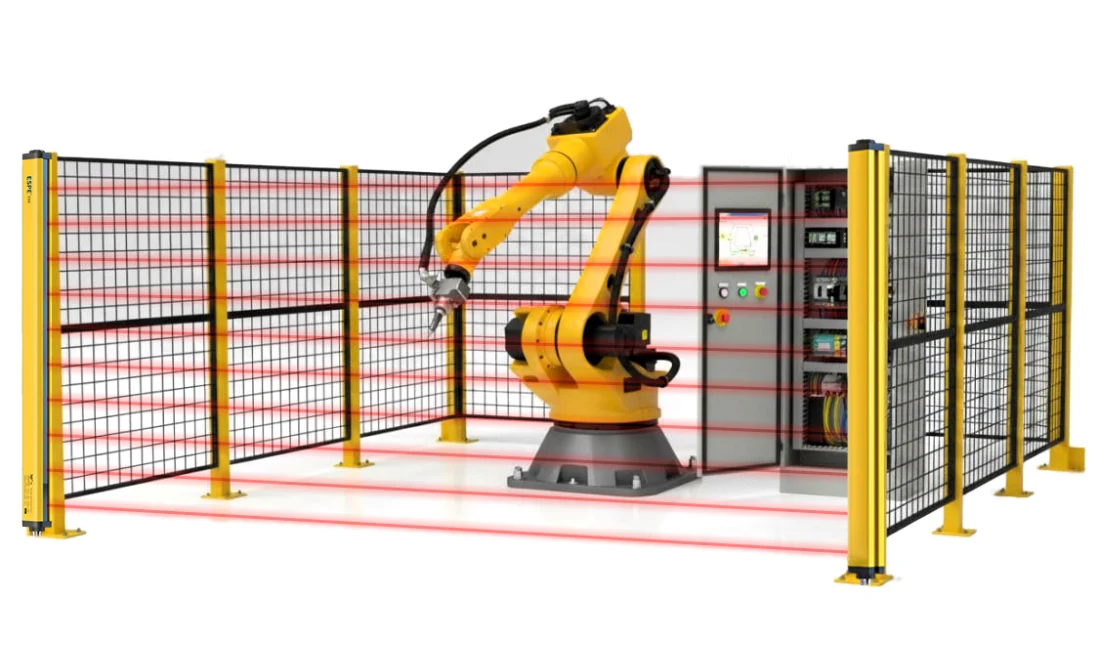
- รั้วกั้นและป้ายเตือน แผงโลหะที่แข็งแรงทำหน้าที่แยกพื้นที่ทำงานของหุ่นยนต์ออกจากภายนอก ขณะที่แนวกั้นสัญญาณและป้ายเตือนช่วยระบุจุดอันตรายให้ชัดเจน
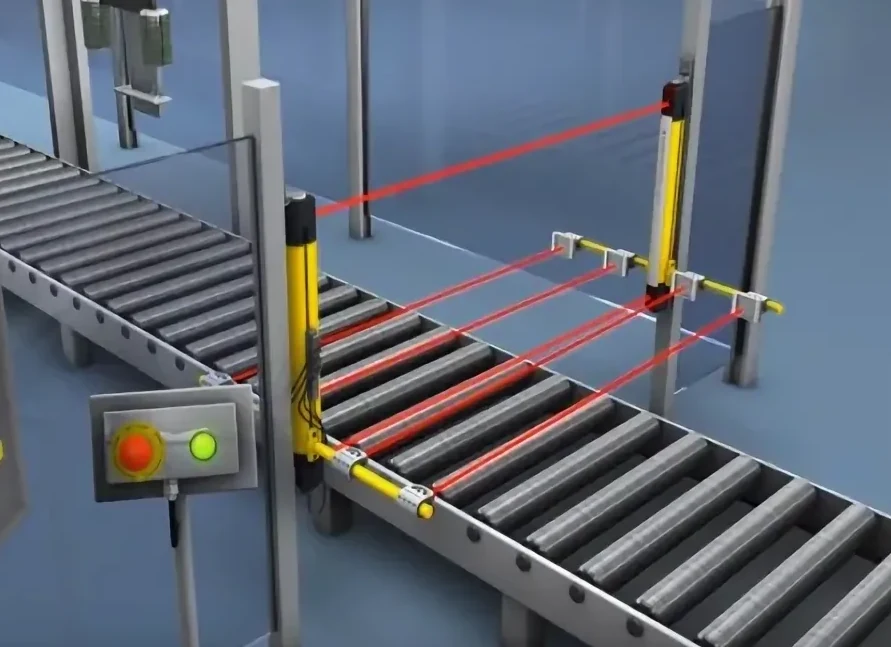
- เซ็นเซอร์ตรวจจับการมีอยู่ของบุคคล ม่านแสงนิรภัยจะหยุดการทำงานของหุ่นยนต์ทันทีเมื่อมีการตัดผ่านลำแสง ส่วนเครื่องสแกนเลเซอร์จะสร้างสนามป้องกันเสมือนจริง ซึ่งหุ่นยนต์จะชะลอความเร็วหรือหยุดทำงานเมื่อมีคนก้าวเข้าไป
- ระบบสัญญาณเตือนและการแจ้งเหตุ เซ็นเซอร์ ตัวควบคุม และอุปกรณ์สั่งการจะถูกเชื่อมต่อเข้าด้วยกันเป็นระบบเดียวเพื่อป้องกันอุบัติเหตุและปกป้องบุคลากร
3.4. การฝึกอบรมบุคลากร
การฝึกอบรมพนักงานให้ทำงานร่วมกับระบบหุ่นยนต์ได้อย่างถูกต้องช่วยป้องกันการบาดเจ็บและเพิ่มประสิทธิภาพของกระบวนการผลิต หลักสูตรและการชี้แจงความปลอดภัยจะช่วยให้บุคลากรเข้าใจกฎระเบียบด้านอาชีวอนามัยและความปลอดภัย โครงสร้างของอุปกรณ์ ขั้นตอนการหยุดฉุกเฉิน และแนวทางปฏิบัติเมื่อเกิดเหตุผิดปกติ โดยมีองค์ประกอบสำคัญดังนี้
- เอกสารระเบียบปฏิบัติภายใน: เอกสารภายในองค์กร เช่น คู่มือความปลอดภัยในการใช้งานหุ่นยนต์ ซึ่งสังเคราะห์เอกสารทางเทคนิคของผู้ผลิตเข้ากับข้อกำหนดด้านอาชีวอนามัยและความปลอดภัย
- การอบรมชี้แจงความปลอดภัย: อธิบายหลักการทำงานพื้นฐานของอุปกรณ์ให้บุคลากรเข้าใจ ฝึกให้รู้จักสังเกตความเสี่ยง ใช้อุปกรณ์กั้นขวางนิรภัยอย่างถูกวิธี และปฏิบัติตามระเบียบการทำงานร่วมกันระหว่างมนุษย์กับเครื่องจักร
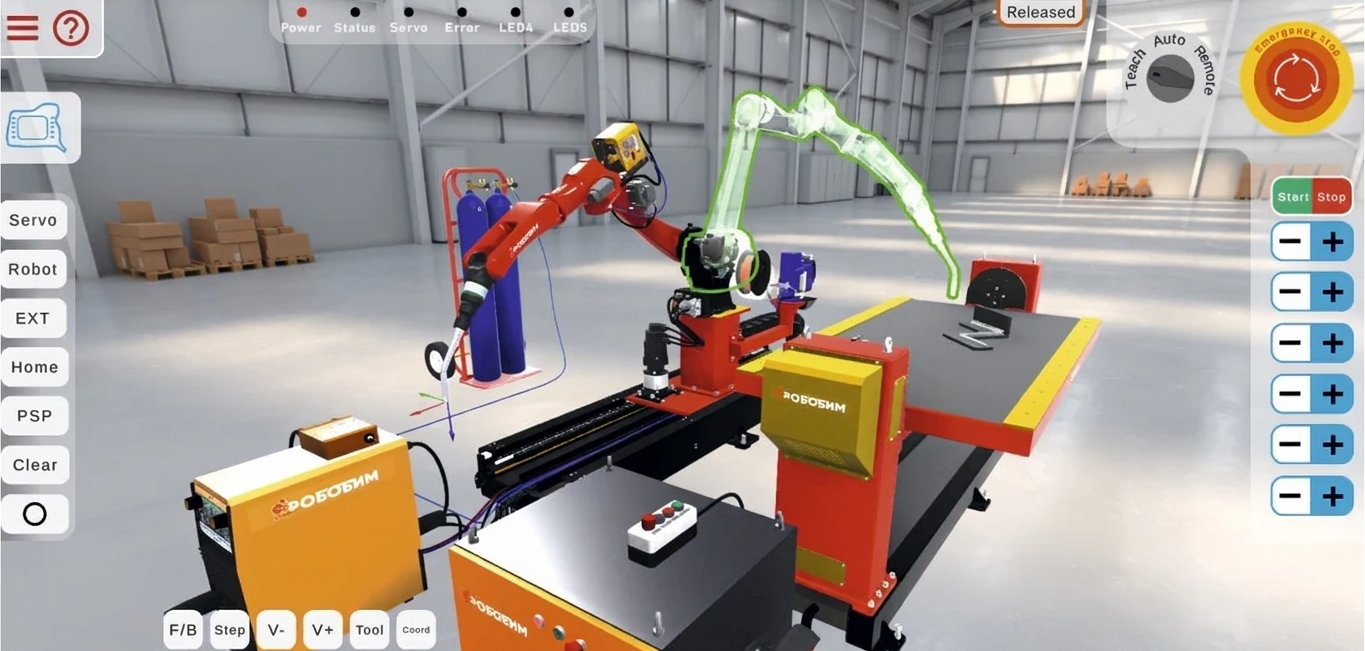
- การฝึกปฏิบัติด้วยเครื่องจำลอง (Simulator): เป็นวิธีที่ปลอดภัยและมีประสิทธิภาพในการฝึกบังคับหุ่นยนต์โดยไม่เสี่ยงต่อการทำให้อุปกรณ์ราคาแพงเสียหายหรือเกิดการบาดเจ็บกับตนเอง
- การฝึกปฏิบัติกับอุปกรณ์จริง: มีความสำคัญอย่างยิ่งต่อการใช้งานอย่างปลอดภัย การป้องกันการบาดเจ็บ และการลดของเสียให้น้อยที่สุด
3.5. การทดสอบและการนำเข้าสู่การใช้งานจริง
ขั้นตอนนี้เป็นกระบวนการหลายลำดับขั้นซึ่งรวมถึงการจำลองการทำงาน การทดสอบบนแท่นทดสอบ และการปรับจูนในสภาพแวดล้อมจริง โดยมีเป้าหมายเพื่อรับประกันความแม่นยำ ความปลอดภัย และการบูรณาการระบบหุ่นยนต์อย่างมีเสถียรภาพ ขั้นตอนหลักประกอบด้วย
- การทดสอบรายชิ้นส่วน – การตรวจสอบชุดกลไก อิเล็กทรอนิกส์ และซอฟต์แวร์ทีละขั้นตอน เพื่อป้องกันการชำรุดเสียหายและรับประกันการทำงานที่ปลอดภัยของแต่ละองค์ประกอบ (แขนกล ชุดขับเคลื่อน ตัวควบคุม)
- การทดสอบการเชื่อมต่อระบบ – การตรวจสอบการทำงานร่วมกันของส่วนประกอบทั้งหมดกับสายการผลิต
- การทดสอบฟังก์ชันและระบบรวม – การตรวจสอบความแม่นยำในการปฏิบัติตามคำสั่งพื้นฐานของโปรแกรมควบคุม
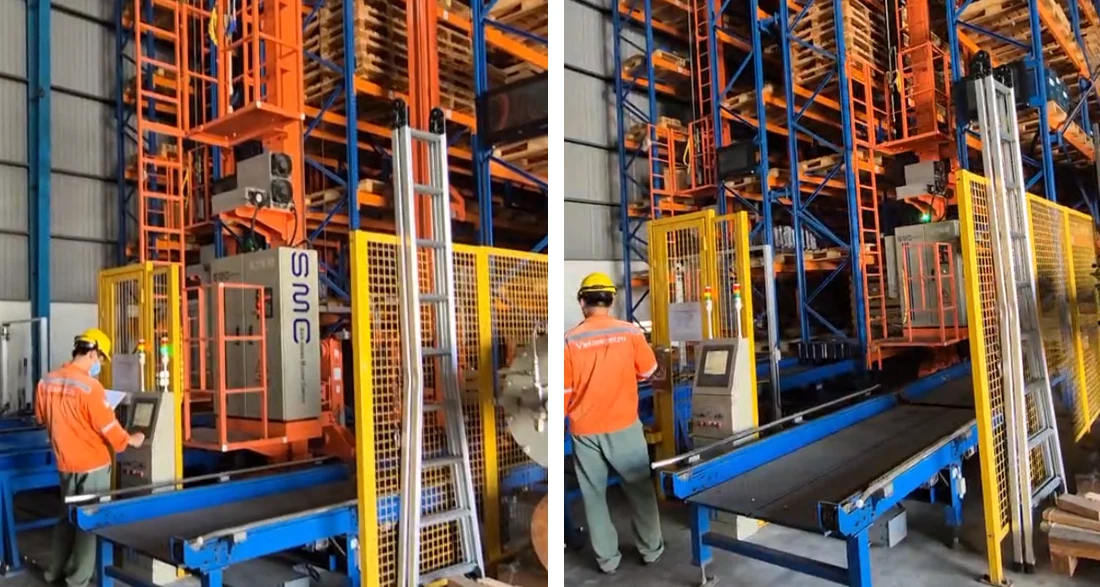
- การทดลองเดินเครื่องในสภาพการใช้งานจริง – การทดสอบขั้นสุดท้ายในสภาพแวดล้อมจริงก่อนขยายผลเต็มรูปแบบ เพื่อประเมินความเชื่อถือได้ ฝึกอบรมบุคลากร และยืนยันความคุ้มค่าทางเศรษฐศาสตร์ของการใช้หุ่นยนต์
4. โรดแมปการนำระบบไปใช้งาน
เพื่อไม่ให้ทั้งห้าองค์ประกอบของระบบเป็นเพียงชุดคำแนะนำที่แยกขาดจากกัน จึงควรจัดวางลงบนกรอบเวลาในรูปแบบโรดแมปการดำเนินงาน ซึ่งครอบคลุมห้าระยะ ได้แก่ การเตรียมการและการสำรวจ การออกแบบและการเตรียมโครงการนำร่อง การดำเนินโครงการนำร่อง การขยายผลและการจัดทำมาตรฐาน และตามด้วยการใช้งานจริงในระดับอุตสาหกรรมควบคู่กับการพัฒนาอย่างต่อเนื่อง ระยะเวลารวมของสี่ระยะแรกอยู่ที่ประมาณแปดถึงสิบสี่เดือน หลังจากนั้นระบบจะเข้าสู่โหมดการใช้งานอย่างถาวร
ระยะที่ I – “การเตรียมการและการสำรวจ” (1–2 เดือน)
เป้าหมายคือการประเมินความเหมาะสมและขอบเขตของโครงการ พร้อมกำหนดข้อกำหนดสำหรับการบูรณาการอย่างปลอดภัย ในระยะนี้จะมีการระบุขั้นตอนการผลิตที่มีศักยภาพสูงในการใช้หุ่นยนต์และคัดเลือกพื้นที่นำร่อง ประเมินสภาพการใช้งานจริง เช่น การมีพื้นที่เสี่ยงต่อการระเบิด (ซึ่งส่งผลต่อความจำเป็นในการใช้หุ่นยนต์รุ่นป้องกันการระเบิด) สภาพภูมิอากาศ ช่วงอุณหภูมิ ความชื้น ปริมาณฝุ่น และสารกัดกร่อน นอกจากนี้ยังมีการระบุภัยคุกคามด้านความปลอดภัยเชิงหน้าที่ (ผลกระทบเมื่อหุ่นยนต์ขัดข้องต่อกระบวนการผลิต) และการประเมินเบื้องต้นด้านความปลอดภัยทางกายภาพของบุคลากรรวมถึงความเสี่ยงทางไซเบอร์เมื่อเชื่อมต่อหุ่นยนต์เข้ากับเครือข่ายอุตสาหกรรม ปิดท้ายระยะนี้ด้วยการจัดทำข้อกำหนดทางเทคนิค (โครงสร้างป้องกันการระเบิด ระดับการป้องกัน IP สมรรถนะการเคลื่อนที่ ความเป็นอิสระในการทำงาน น้ำหนักบรรทุก) การกำหนดอินเทอร์เฟซเชื่อมต่อกับระบบควบคุมกระบวนการผลิตอัตโนมัติและระบบป้องกันฉุกเฉินอัตโนมัติ การศึกษาความเป็นไปได้ทางเทคนิคและเศรษฐศาสตร์เบื้องต้น การจัดตั้งคณะทำงานจากหน่วยงานที่เกี่ยวข้อง และการวิเคราะห์กรอบกฎหมายตามมาตรฐาน IEC 61508, IEC 62443 และ GOST R 60.6.2.2-2025
ระยะที่ II – “การออกแบบและการเตรียมโครงการนำร่อง” (2–4 เดือน)
เป้าหมายคือการออกแบบสถาปัตยกรรมที่ปลอดภัย คัดเลือกอุปกรณ์ และเตรียมพื้นที่นำร่อง เริ่มจากการวางแนวคิดการบูรณาการอย่างปลอดภัย ได้แก่ ระดับการควบคุม (ระดับภาคสนามของหุ่นยนต์และตัวควบคุมพื้นที่ ไปจนถึงระดับศูนย์สั่งการ) การจัดเส้นทางข้อมูล การทำงานร่วมกับระบบป้องกันฉุกเฉิน การกำหนดระดับความสมบูรณ์ของความปลอดภัย (SIL) สำหรับวงจรหยุดฉุกเฉินและวงจรควบคุมไม่ให้หุ่นยนต์ออกนอกพื้นที่อนุญาต รวมถึงการจัดทำแนวทางการแบ่งโซน เช่น โซนห้ามเข้าเด็ดขาด โซนทำงานร่วมกับบุคลากร และโซนเคลื่อนที่อิสระ จากนั้นจึงจัดทำข้อกำหนดทางเทคนิคโดยละเอียดสำหรับหุ่นยนต์เดินตรวจการณ์ (โครงสร้างป้องกันการระเบิด กล้อง เครื่องวิเคราะห์ก๊าซ ไมโครโฟน ลำโพง และ LiDAR) และหุ่นยนต์รถลำเลียง พร้อมดำเนินการเจรจาคัดเลือกผู้ผลิตโดยตรวจสอบใบรับรองการป้องกันการระเบิดและความสอดคล้องตามข้อกำหนดทางกฎหมาย ควบคู่ไปกับการออกแบบเครือข่ายไร้สายอุตสาหกรรมที่ครอบคลุมพื้นที่ทั้งหมดและมีช่องสัญญาณสำรอง ตลอดจนสถาปัตยกรรมความมั่นคงปลอดภัยไซเบอร์ ได้แก่ การแบ่งส่วนเครือข่าย การแยกทราฟฟิกของหุ่นยนต์ออกจากระบบสำนักงาน ไฟร์วอลล์ ระบบตรวจจับการบุกรุก การยืนยันตัวตนอุปกรณ์ และการอัปเดตซอฟต์แวร์อย่างปลอดภัย ปิดท้ายระยะนี้ด้วยการปรับปรุงโครงสร้างพื้นฐานในพื้นที่นำร่อง (สถานีชาร์จ เส้นนำทางและป้าย RFID แผนที่ดิจิทัลของพื้นที่) และการทดสอบตรวจรับต้นแบบพร้อมการตรวจประเมินเบื้องต้นด้านความสอดคล้องตามมาตรฐานความปลอดภัยเชิงหน้าที่และความมั่นคงปลอดภัยไซเบอร์
ระยะที่ III – “การดำเนินโครงการนำร่องและการทดสอบเทคโนโลยี” (2–3 เดือน)
เป้าหมายคือการยืนยันประสิทธิภาพการทำงาน ความปลอดภัย และความคุ้มค่าของโซลูชันในพื้นที่จริง มีการดำเนินการติดตั้งและทดสอบเดินเครื่อง ได้แก่ การติดตั้งหุ่นยนต์และซอฟต์แวร์เชื่อมต่อ การสอบเทียบเซ็นเซอร์ การตั้งค่าอัลกอริทึมระบุตำแหน่ง และการตรวจสอบความแม่นยำของระบบนำทาง จากนั้นจึงฝึกซ้อมตามสถานการณ์ใช้งานจริง เช่น การฝึกโมเดลโครงข่ายประสาทเทียมให้จดจำวัตถุเป้าหมาย (ค่าบนเกจวัดแรงดัน สถานะวาล์ว รอยรั่วไหล) การจัดตารางเดินตรวจและการสั่งงานอัตโนมัติตามเหตุการณ์ การเชื่อมต่อกับระบบป้องกันฉุกเฉินอัตโนมัติเพื่อให้หุ่นยนต์หยุดทำงานอย่างปลอดภัยเมื่อระบบป้องกันฉุกเฉินทำงาน และเปิดเส้นทางอพยพโดยอัตโนมัติ อีกส่วนสำคัญคือการทำงานร่วมกับบุคลากร ได้แก่ การปรับตั้งระบบความปลอดภัยประจำตัวหุ่นยนต์ (เครื่องสแกนเลเซอร์ เรดาร์ สัญญาณเตือนเสียงและแสง ปุ่มหยุดฉุกเฉิน) การตั้งโปรแกรมความเร็วที่ปลอดภัยและโซนป้องกัน ตลอดจนการทดสอบภาคสนามร่วมกับเจ้าหน้าที่ปฏิบัติงานพร้อมจำลองสถานการณ์ฉุกเฉิน การทดสอบตรวจรับงานประกอบด้วยการตรวจสอบทุกสถานการณ์จำลองและการเดินเครื่องต่อเนื่อง 72 ชั่วโมงโดยไม่มีมนุษย์เข้าแทรกแซง การยืนยันข้อกำหนดด้านความมั่นคงปลอดภัยไซเบอร์ด้วยการทดสอบเจาะระบบ รวมถึงการฝึกอบรมผู้ปฏิบัติงานและเจ้าหน้าที่ซ่อมบำรุงตลอดจนบริษัทผู้รับเหมา เมื่อสิ้นสุดระยะนี้จะมีการรวบรวมสถิติ ทั้งอัตราความสำเร็จของภารกิจ ความแม่นยำในการตรวจพบความผิดปกติ อัตราการแจ้งเตือนผิดพลาด ระยะเวลาทำงานเฉลี่ยก่อนเกิดความเสียหาย และประเมินระบบความปลอดภัยของหุ่นยนต์จากอุบัติการณ์และเหตุผิดปกติที่เกิดขึ้นจริง
ระยะที่ IV – “การขยายผลและการจัดทำมาตรฐาน” (3–5 เดือน)
เป้าหมายคือการขยายผลโซลูชันไปยังสินทรัพย์การผลิตหลักโดยใช้แนวทางที่เป็นมาตรฐานเดียวกัน จากผลการทดสอบเดินเครื่องในสภาพจริงจะมีการปรับปรุงโครงสร้างหุ่นยนต์ (เช่น การป้องกันหิมะเกาะ การเพิ่มสมรรถนะการเคลื่อนที่ในพื้นที่ทุรกันดาร) และอัลกอริทึม พร้อมจัดทำระเบียบปฏิบัติฉบับสมบูรณ์ว่าด้วยการทำงานร่วมกันระหว่างมนุษย์กับหุ่นยนต์ คู่มืออาชีวอนามัยและความปลอดภัย และเอกสารอบรมชี้แจง นอกจากนี้ยังมีการดำเนินการด้านกฎหมายและการขออนุญาต ได้แก่ การตรวจสอบรับรองความปลอดภัยทางอุตสาหกรรมและการขออนุญาตใช้อุปกรณ์ทางเทคนิคในสถานประกอบการอันตราย รวมถึงการอนุมัติมาตรฐานภายในองค์กรว่าด้วยการใช้งานหุ่นยนต์เคลื่อนที่อย่างปลอดภัย อีกทั้งยังจัดตั้งระบบสนับสนุนทางเทคนิค ไม่ว่าจะเป็นหน่วยงานดูแลการใช้งาน การนำระบบวินิจฉัยเชิงคาดการณ์สภาพหุ่นยนต์มาใช้ (วิเคราะห์ชั่วโมงการทำงาน การสั่นสะเทือน การเสื่อมสภาพของแบตเตอรี่) และการฝึกอบรมเจ้าหน้าที่หน้างานให้แก้ไขอาการขัดข้องเบื้องต้นได้ ท้ายที่สุดคือการจัดระบบเฝ้าระวังความมั่นคงปลอดภัยไซเบอร์อย่างต่อเนื่อง โดยเชื่อมต่อฝูงหุ่นยนต์เข้ากับระบบขององค์กร วิเคราะห์บันทึกข้อมูลเป็นประจำเพื่อหาสัญญาณความผิดปกติ และวางแผนอัปเดตเฟิร์มแวร์กับฐานข้อมูลแอนตี้ไวรัสเชิงรุกโดยผ่านการทดสอบในสนามจำลองก่อนนำไปติดตั้งใช้งานจริง
ระยะที่ V – “การใช้งานจริงในระดับอุตสาหกรรมและการพัฒนาอย่างต่อเนื่อง”
เป้าหมายคือการทำให้ระบบหุ่นยนต์กลายเป็นส่วนหนึ่งที่แยกไม่ออกจากกระบวนการผลิตและยกระดับคุณค่าอย่างต่อเนื่อง มีการอนุมัติตัวชี้วัดประสิทธิภาพ เช่น การลดระยะเวลาตอบสนองต่อความผิดปกติและการลดจำนวนครั้งที่พนักงานต้องเดินตรวจในพื้นที่อันตรายสำหรับหุ่นยนต์เดินตรวจการณ์ รวมถึงตัวชี้วัด KPI ลักษณะเดียวกันสำหรับหุ่นยนต์ประเภทอื่น โดยนำผลการปฏิบัติงานของหุ่นยนต์บรรจุไว้ในรายงานประจำวัน พร้อมกันนี้ยังมีการขยายขีดความสามารถ เช่น การติดตั้งอุปกรณ์เสริมเพิ่มเติม การเชื่อมต่อกับระบบคอมพิวเตอร์วิชันระดับบนเพื่อจัดทำทะเบียนประวัติอุปกรณ์อัตโนมัติและคาดการณ์ความเสียหาย ตลอดจนการใช้ดิจิทัลทวินเพื่อปรับเส้นทางให้เหมาะสมที่สุดและจำลองสถานการณ์ฉุกเฉิน หุ่นยนต์เดินตรวจการณ์สามารถทำงานประสานกับอากาศยานไร้คนขับในการตรวจสอบจุดที่เข้าถึงยาก ขณะที่หุ่นยนต์รถลำเลียงเชื่อมต่อกับระบบจัดการคลังสินค้าและระบบบัญชีพัสดุคงคลัง ท้ายที่สุดคือการวางวงจรการตรวจประเมินอย่างต่อเนื่อง ได้แก่ การตรวจสอบความปลอดภัยเชิงหน้าที่และความมั่นคงปลอดภัยไซเบอร์เป็นประจำทุกปีโดยเชิญผู้เชี่ยวชาญภายนอกเข้าร่วม การบรรจุหัวข้อการทำงานร่วมกับหุ่นยนต์อย่างปลอดภัยไว้ในการอบรมชี้แจงและการซ้อมแผนฉุกเฉินทุกครั้ง การเข้าร่วมเครือข่ายวิชาชีพด้านวิทยาการหุ่นยนต์ และการนำแนวปฏิบัติที่เป็นเลิศมาประยุกต์ใช้
โครงสร้างสรุปของโรดแมปแสดงไว้ในตารางที่ 1
ตารางที่ 1 ลำดับระยะการดำเนินงานของระบบการบูรณาการหุ่นยนต์อย่างปลอดภัย
| ระยะ | กรอบเวลา | เป้าหมายและเนื้อหาสำคัญ |
|---|---|---|
| I. การเตรียมการและการสำรวจ | 1–2 เดือน | การประเมินพื้นที่ระบบอัตโนมัติ ความเสี่ยง และสภาพการใช้งาน ข้อกำหนดทางเทคนิค การศึกษาความคุ้มค่า คณะทำงาน การวิเคราะห์กรอบกฎหมายมาตรฐาน |
| II. การออกแบบและการเตรียมโครงการนำร่อง | 2–4 เดือน | สถาปัตยกรรมการบูรณาการอย่างปลอดภัย การแบ่งโซน ข้อกำหนดทางเทคนิคและการเลือกผู้ผลิต โครงสร้างพื้นฐานด้านการสื่อสารและความมั่นคงปลอดภัยไซเบอร์ การทดสอบตรวจรับต้นแบบ |
| III. การดำเนินโครงการนำร่อง | 2–3 เดือน | การติดตั้งและทดสอบเดินเครื่อง การเชื่อมต่อกับระบบควบคุมการผลิตและระบบป้องกันฉุกเฉิน การทำงานร่วมกับบุคลากร การทดสอบเดินเครื่องต่อเนื่อง 72 ชั่วโมง การฝึกอบรม |
| IV. การขยายผลและการจัดทำมาตรฐาน | 3–5 เดือน | การปรับปรุงจากผลการทดสอบใช้งานจริง การรับรองความปลอดภัยทางอุตสาหกรรม มาตรฐานภายในองค์กร หน่วยงานดูแลการใช้งาน การเฝ้าระวังความมั่นคงปลอดภัยไซเบอร์ |
| V. การใช้งานจริงในระดับอุตสาหกรรม | ต่อเนื่อง | ตัวชี้วัดประสิทธิภาพ KPI การขยายฟังก์ชันการทำงาน การเชื่อมต่อกับระบบภายนอก การตรวจประเมินความปลอดภัยประจำปี |
บทสรุป
ระบบที่นำเสนอนี้มีความเป็นสากล จึงสามารถนำไปประยุกต์ใช้ได้กับทุกสถานประกอบการที่วางแผนจะนำหุ่นยนต์เข้ามาใช้ในกระบวนการทำงานของตน
หุ่นยนต์อุตสาหกรรมไม่ใช่เพียงกระแสนิยมอีกต่อไป แต่เป็นเงื่อนไขสำคัญของความสามารถในการแข่งขัน ระบบอัตโนมัติช่วยเพิ่มผลิตภาพ ลดสัดส่วนของเสีย และลดต้นทุนการดำเนินงาน การนำระบบการบูรณาการหุ่นยนต์อย่างปลอดภัยมาใช้จะช่วยให้องค์กรเปลี่ยนจากการตั้งรับเมื่อเกิดอุบัติการณ์ไปสู่การป้องกันล่วงหน้า ลดการบาดเจ็บจากการทำงาน ลดความเสียหายต่อทรัพย์สินของบริษัท ตลอดจนยกระดับประสิทธิภาพโดยรวมให้สูงขึ้น
โรดแมปที่นำเสนอในบทความนี้ช่วยเติมมิติทางปฏิบัติให้แก่ระบบ โดยแสดงให้เห็นวิธีกระจายงานด้านการวิเคราะห์กระบวนการ การคัดเลือกอุปกรณ์ การออกแบบสภาพแวดล้อม การฝึกอบรมบุคลากร และการนำเข้าสู่การใช้งานจริงออกเป็นระยะที่ชัดเจนและวัดผลได้ ตั้งแต่พื้นที่นำร่องที่ผ่านการเดินเครื่องโดยไร้อุบัติเหตุต่อเนื่อง 72 ชั่วโมง ไปจนถึงการใช้งานจริงในระดับอุตสาหกรรมที่มีการตรวจประเมินประจำปีและการพัฒนาอย่างต่อเนื่อง ด้วยแนวทางนี้ ความปลอดภัยจึงไม่ใช่กิจกรรมที่ทำเพียงครั้งคราวอีกต่อไป แต่จะกลายเป็นคุณลักษณะที่ฝังอยู่ในวัฒนธรรมการผลิตขององค์กรอย่างแท้จริง